

Endüstriyel yapay zekâ

Kameradan servo eksene: Linux tabanlı endüstriyel yapay zekâ

Yüzey hatası, eksik parça, yanlış baskı, ölçü sapması, rastgele duran parça ve yaklaşan arıza. ONX Control bunları hattın yanında çalışan NVIDIA Jetson tabanlı edge bilgisayar, GigE kamera ve Linux üzerindeki açık araçlarla görür; kararı PLC'ye, servo eksenlere ve EtherCAT ağına bağlar.

Uygulamalar +90 216 504 14 42
ONX edge yapay zekâ mimarisi: GigE kamera görüntüsü ve sürücüden okunan akım, tork ve sıcaklık verisi Linux tabanlı edge YZ bilgisayarında işlenir; karar PLC'ye gider ve ürün ayrılır, robot ya da servo eksen yönlendirilir veya bakım uyarısı verilir GÖRÜNTÜ GigE kamera SÜRÜCÜ VERİSİ akım · tork sıcaklık · titreşim Edge YZ bilgisayarı Linux · GPU OK NOK PLC CODESYS EtherCAT Ayır hatalı ürün Robot · servo konum, açı Bakım uyarısı arızadan önce Görüntü ve veri tesiste kalır · bulut gerekmez © 2026 ONX Control. Tüm hakları saklıdır. Bu animasyon izinsiz kopyalanamaz ve kullanılamaz. Kaynak: https://www.onxcontrol.com/yapay-zeka ONX Control ONX Control · https://www.onxcontrol.com © 2026 ONX Control. Tüm hakları saklıdır. Bu animasyon izinsiz kopyalanamaz ve kullanılamaz. Kaynak: https://www.onxcontrol.com/yapay-zeka https://www.onxcontrol.com/yapay-zeka ONX-6C8B1598 © ONX Control · onxcontrol.com
Neden edge yapay zekâ

Karar, hattın yanında ve hattın hızında

Veri tesiste kalır

Model hattın yanındaki edge bilgisayarda çalışır. Görüntü ve makine verisi buluta gönderilmez; sistem internet olmadan çalışır.

Karar hattın hızında

Kamera tetiği, çıkarım ve ayırma ya da robot komutu aynı hatta, enkoderle izlenen konuma göre verilir; ağ gecikmesi araya girmez.

Linux ve açık araçlar

Ubuntu tabanlı NVIDIA JetPack, TensorRT, ONNX Runtime, YOLO, OpenCV ve Python. Model ve kod size ait kalır, tek bir üreticinin kapalı yazılımına bağlanmaz.

Kameradan servo eksene tek elden

Görüntü tarafını, hattın PLC'sini, servo eksenleri ve EtherCAT ağını aynı ekip kurar. YZ kararı makinenin hareketine doğrudan bağlanır.

Uygulamalar

Dokuz uygulama, tek edge mimarisi

Her sayfa uygulamanın nasıl çalıştığını, hangi parametrelerin belirleyici olduğunu, mevcut hatta nasıl eklendiğini ve projenin nasıl doğrulandığını anlatır. Kartlardaki animasyonlar çalışma prensibini gösterir.

YZ ile yüzey denetimi: hareket eden malzemedeki çizik, leke ve delikler kamera görüntüsünde derin öğrenme modeliyle bulunur, konumları hat enkoderiyle izlenir ve işaretleyici her kusuru tam altından geçerken işaretler Sürekli malzeme: kumaş, levha, film Işık barı Kamera GigE Hat enkoderi İşaretleyici YZ çıkarımı · kamera görüntüsü çiziklekedelikçiziklekedelikçiziklekedelik Akış → Kusur konumu enkoder darbeleriyle izlenir → işaretleyici tam zamanında basar Endüstriyel kamera Edge YZ bilgisayarı PLC / makine İşaretleme GigE · alan / hat tarama GPU · Linux · YZ modeli EtherCAT + enkoder kusur konumuna mürekkep © 2026 ONX Control. Tüm hakları saklıdır. Bu animasyon izinsiz kopyalanamaz ve kullanılamaz. Kaynak: https://www.onxcontrol.com/yapay-zeka ONX Control ONX Control · https://www.onxcontrol.com © 2026 ONX Control. Tüm hakları saklıdır. Bu animasyon izinsiz kopyalanamaz ve kullanılamaz. Kaynak: https://www.onxcontrol.com/yapay-zeka https://www.onxcontrol.com/yapay-zeka ONX-6C8B1598 © ONX Control · onxcontrol.com
Kalite kontrol

Yapay Zekâ ile Yüzey Hata Tespiti

Akan malzemenin yüzeyindeki çizik, leke, delik ve kırışıklığı kamerayla bulmak, hatanın yerini enkoderle izleyip işaretlemek ya da ayırmak.

İncele
YZ ile montaj doğrulama: her parça kamerada durur, vidalar, konnektör ve conta tek tek kontrol edilir; eksik bileşeni olan parça NOK olarak işaretlenir ve PLC'nin tetiklediği iticiyle red kutusuna ayrılır Endeksli istasyon: parça kamerada durur, bileşenler tek tek kontrol edilir Red kutusu OK → Kamera GigE eksik vida İtici Kamera kontrolü her parça için Vida ×4 Konnektör Conta sonuç OK NOK NOK → PLC iticiyi tetikler, parça red kutusuna ayrılır Endüstriyel kamera Edge YZ bilgisayarı PLC / makine Red itici GigE GPU · Linux · YZ modeli EtherCAT / dijital çıkış NOK parça ayrılır © 2026 ONX Control. Tüm hakları saklıdır. Bu animasyon izinsiz kopyalanamaz ve kullanılamaz. Kaynak: https://www.onxcontrol.com/yapay-zeka ONX Control ONX Control · https://www.onxcontrol.com © 2026 ONX Control. Tüm hakları saklıdır. Bu animasyon izinsiz kopyalanamaz ve kullanılamaz. Kaynak: https://www.onxcontrol.com/yapay-zeka https://www.onxcontrol.com/yapay-zeka ONX-6C8B1598 © ONX Control · onxcontrol.com
Montaj kontrolü

Montaj ve Eksik Parça Doğrulama

Montaj sonrası her parçada vida, konnektör, conta ve etiketin yerinde, doğru yönde ve doğru tipte olduğunu kamerayla doğrulamak.

İncele
YZ ile OCR ve kod okuma: kamera her paketteki son kullanma tarihini, lot yazısını ve DataMatrix kodunu okur, reçetedeki beklenen değerle karşılaştırır ve izlenebilirlik kaydına yazar; baskısı okunamayan paket itici ile hattan ayrılır Paketler sürekli akar → Ret kutusu SKT 03.2027LOT B2417 SKT 03.2027LOT B2417SKT 03.2027LOT B2417SKT 03.2027LOT B2417SKT 03.2027LOT B2417SKT 03.2027LOT B2417SKT 03.2027LOT B2417SKT 03.2027LOT B2417SKT 03.2027LOT B2417 İtici Kamera GigE Okuma ve karşılaştırma Beklenen OCR Kod SKT 03.2027 · LOT B2417 SKT 03.2027 · LOT B2417 SKT 03.2027 · LOT B24?? LOT B2417 · SKT 03.2027 EŞLEŞTİ UYUŞMUYOR İzlenebilirlik kaydı MES / veritabanı LOT B2417 · SKT 03.2027 · OKLOT B2417 · SKT 03.2027 · OKLOT B2417 · SKT 03.2027 · OKLOT B24?? · SKT 03.2027 · NOK → retLOT B2417 · SKT 03.2027 · OKLOT B2417 · SKT 03.2027 · OKLOT B2417 · SKT 03.2027 · OKLOT B24?? · SKT 03.2027 · NOK → retLOT B2417 · SKT 03.2027 · OK Endüstriyel kamera Edge YZ bilgisayarı PLC / makine Ret itici GigE · OCR + DataMatrix GPU · Linux · OCR modeli EtherCAT / dijital çıkış hatalı paket ayrılır © 2026 ONX Control. Tüm hakları saklıdır. Bu animasyon izinsiz kopyalanamaz ve kullanılamaz. Kaynak: https://www.onxcontrol.com/yapay-zeka ONX Control ONX Control · https://www.onxcontrol.com © 2026 ONX Control. Tüm hakları saklıdır. Bu animasyon izinsiz kopyalanamaz ve kullanılamaz. Kaynak: https://www.onxcontrol.com/yapay-zeka https://www.onxcontrol.com/yapay-zeka ONX-6C8B1598 © ONX Control · onxcontrol.com
İzlenebilirlik

OCR, Tarih-Lot Kontrolü ve DataMatrix Kod Okuma

Ambalaj ve parçalardaki tarih, lot ve seri numarası baskısını okuyup reçeteyle karşılaştırmak; DataMatrix ve barkodla izlenebilirlik kaydı tutmak.

İncele
Kamerayla boyut ölçümü: parça arka ışık üzerinde siluet olarak görülür, YZ parçayı ve ölçü noktalarını bulur, kenarlar arası mesafe kalibrasyonla milimetreye çevrilir ve tolerans dışı parça NOK olarak ayrılır Arka ışık Kamera GigE Kalibrasyon piksel → mm Kamera görüntüsü · arka ışıkla siluet YZ: parça bulundu A = 24,98 mm A = 25,01 mm A = 25,08 mm A = 24,97 mm OK NOK Tolerans: A = 25,00 ± 0,05 mm 24,95 25,00 25,05 YZ: parçayı ve ölçü noktalarını bulur Ölçü: kenarlar arası mesafe × kalibrasyon Endüstriyel kamera Edge YZ bilgisayarı PLC / makine Kabul / ret GigE · arka ışık GPU · Linux · ölçüm EtherCAT / dijital çıkış ölçü kaydı + ayıklama © 2026 ONX Control. Tüm hakları saklıdır. Bu animasyon izinsiz kopyalanamaz ve kullanılamaz. Kaynak: https://www.onxcontrol.com/yapay-zeka ONX Control ONX Control · https://www.onxcontrol.com © 2026 ONX Control. Tüm hakları saklıdır. Bu animasyon izinsiz kopyalanamaz ve kullanılamaz. Kaynak: https://www.onxcontrol.com/yapay-zeka https://www.onxcontrol.com/yapay-zeka ONX-6C8B1598 © ONX Control · onxcontrol.com
Ölçüm

Kamera ile Ölçüm ve Boyut Kontrolü

Parça boyu, çap, delik konumu ve profil kesitini kalibre edilmiş kamerayla temassız ölçmek ve toleransa göre ayırmak.

İncele
Beton parke taşı kalite kontrolü: vibropresten çıkan ıslak ürünler palet konveyöründe lazer çizgi ve kameradan geçer; her ürünün yüksekliği lazer profiliyle ölçülür, yapay zekâ üst yüzeyde kırık köşe ve çatlak gibi hataları bulur, alt sınırın altındaki ürün için operatöre uyarı verilir ve sonuç palet numarasıyla kaydedilir Vibropres beton ıslak ürün Kür odasına → Lazer çizgi + kamera global shutter palet sensörüyle tetik Yükseklik · lazer profili nominal alt sınır ▲ alt sınırın altında → operatöre uyarı Üst yüzey · YZ kırık köşe çatlak düşük tarandı Lazer çizgi + kamera GigE · global shutter Edge YZ bilgisayarı GPU · Linux · profil + model Operatör ekranı hata haritası · eğilim Palet kaydı kalıp · vardiya · uyarı © 2026 ONX Control. Tüm hakları saklıdır. Bu animasyon izinsiz kopyalanamaz ve kullanılamaz. Kaynak: https://www.onxcontrol.com/yapay-zeka ONX Control ONX Control · https://www.onxcontrol.com © 2026 ONX Control. Tüm hakları saklıdır. Bu animasyon izinsiz kopyalanamaz ve kullanılamaz. Kaynak: https://www.onxcontrol.com/yapay-zeka https://www.onxcontrol.com/yapay-zeka ONX-6C8B1598 © ONX Control · onxcontrol.com
Beton prefabrik

Beton Parke Taşı ve Bordür Üretiminde Yapay Zekâ ile Kalite Kontrol

Vibropres çıkışında ıslak üründe yüzey hatalarını yapay zekâyla bulmak, her ürünün yüksekliğini lazer çizgisiyle ölçmek ve sonucu palet bazında operatöre vermek.

İncele
Görüntü işlemeyle yönlendirilen robot: kamera banda rastgele gelen her parçanın konumunu ve açısını bulur, enkoder parçayı bant üzerinde izler, servo eksenli portal robot parçayı bant hızında takip edip tutucuyu parçanın açısına döndürür, hareket hâlinde alır ve çıkış bandına hizalı bırakır Kamera Edge YZ bilgisayarı · GPU, Linux PLC / servo sürücüler · EtherCAT Al ve hizala rastgele konum ve açı → Hizalı çıkış → Kamera konum + açı Enkoder bant takibi x, y, θ x, y, θ x, y, θ x, y, θ x, y, θ x, y, θ x, y, θ x, y, θ x, y, θ Portal robot · servo X, Y, θ 1 Kamera: konum ve açı 2 Enkoder: bant üzerinde izleme 3 Servo eksenler: hareket hâlinde alır, hizalar © 2026 ONX Control. Tüm hakları saklıdır. Bu animasyon izinsiz kopyalanamaz ve kullanılamaz. Kaynak: https://www.onxcontrol.com/yapay-zeka ONX Control ONX Control · https://www.onxcontrol.com © 2026 ONX Control. Tüm hakları saklıdır. Bu animasyon izinsiz kopyalanamaz ve kullanılamaz. Kaynak: https://www.onxcontrol.com/yapay-zeka https://www.onxcontrol.com/yapay-zeka ONX-6C8B1598 © ONX Control · onxcontrol.com
Robot ve servo

Görüntü Yönlendirmeli Robot ve Servo Eksen: Konveyör Takip

Konveyörde rastgele duran parçanın konumunu ve açısını kamerayla bulmak, enkoderle izlemek ve robot ya da servo eksenlerle hareket hâlinde almak.

İncele
Görüntü işlemeyle sınıflandırma, sayma ve ayıklama: kamera banttaki her ürünü sınıflandırır ve sayar, enkoder ürünü izler, ürün kendi hava jetinin önüne geldiğinde jet açılır ve ürünü kendi kutusuna iter; hatalı ürün ret kutusuna gider Kamera Edge YZ bilgisayarı · GPU, Linux PLC / I/O · EtherCAT Hava jetleri: ayıkla Yuvarlak Kare Hatalı Kamera sınıflandırır, sayar Enkoder Hava jetleri · enkoder zamanlı Kare Yuvarlak Hatalı Kare Yuvarlak Kare Kare Yuvarlak Hatalı Kare Yuvarlak Kare Sayım · bu parti Yuvarlak 0 1 2 Kare 0 1 2 3 Hatalı 0 1 Kamera her ürünü sınıflandırır ve sayar; enkoder ürünü izler, ilgili jet ürün tam önüne geldiğinde açılır. © 2026 ONX Control. Tüm hakları saklıdır. Bu animasyon izinsiz kopyalanamaz ve kullanılamaz. Kaynak: https://www.onxcontrol.com/yapay-zeka ONX Control ONX Control · https://www.onxcontrol.com © 2026 ONX Control. Tüm hakları saklıdır. Bu animasyon izinsiz kopyalanamaz ve kullanılamaz. Kaynak: https://www.onxcontrol.com/yapay-zeka https://www.onxcontrol.com/yapay-zeka ONX-6C8B1598 © ONX Control · onxcontrol.com
Ayıklama

Konveyörde Sayma, Sınıflandırma ve Ayıklama

Konveyördeki ürünleri kamerayla sınıflandırmak, saymak ve enkoder zamanlı hava püskürtme ya da klapeyle doğru kanala ayırmak.

İncele
Yapay zekâ ile kestirimci bakım: sürücüden motor akımı, hız, tork ve sıcaklık, sensörden titreşim verisi edge YZ bilgisayarına akar; model öğrendiği normal davranıştan sapmayı anomali skoru olarak izler, skor uyarı eşiğini geçince makine çalışmaya devam ederken arızadan önce bakım uyarısı verir Sürücü + titreşim verisi Edge YZ bilgisayarı · GPU, Linux PLC · EtherCAT Bakım uyarısı Titreşim sensörü Sürücü Motor Redüktör Fan Makine çalışıyor sürücüden (EtherCAT) sensörden Motor akımı Hız · tork Sıcaklık Titreşim Edge YZ bilgisayarı · GPU normal davranışı öğrenir, sapmayı puanlar Normal Uyarı Anomali skoru ↑ Arıza bölgesi Öğrenilmiş normal Uyarı eşiği Zaman → arızadan önce uyarı uyarı yok · izleniyor ! Bakım planla · rulman makine çalışıyor, arıza henüz yok © 2026 ONX Control. Tüm hakları saklıdır. Bu animasyon izinsiz kopyalanamaz ve kullanılamaz. Kaynak: https://www.onxcontrol.com/yapay-zeka ONX Control ONX Control · https://www.onxcontrol.com © 2026 ONX Control. Tüm hakları saklıdır. Bu animasyon izinsiz kopyalanamaz ve kullanılamaz. Kaynak: https://www.onxcontrol.com/yapay-zeka https://www.onxcontrol.com/yapay-zeka ONX-6C8B1598 © ONX Control · onxcontrol.com
Kestirimci bakım

Sürücü ve Motor Verisiyle Kestirimci Bakım

Sürücüdeki akım, tork, hız ve sıcaklık verisinden ve titreşim sensöründen makinenin normal davranışını öğrenmek, sapmayı arızadan önce bildirmek.

İncele
Kamerayla bölge izleme: tavan kamerası pres hücresine yaklaşan kişiyi tespit eder; kişi uyarı bölgesine girince ikaz lambası amber yanar ve makine yavaşlar, tehlike bölgesine girince kırmızı yanar ve PLC makineyi durdurur, kişi çıkıp reset verilince makine normale döner. Bu destekleyici bir izlemedir, emniyet fonksiyonu yerine geçmez; emniyet ışık perdesi veya lazer tarayıcı ve emniyet PLC'si ayrıca gerekir Tavan kamerası Edge YZ bilgisayarı · GPU, Linux PLC · EtherCAT Makine: yavaşla / dur Uyarı bölgesi Tehlike bölgesi Pres Emniyet ışık perdesi emniyet fonksiyonu Reset İkaz lambası Tavan kamerası Kamera + PLC mantığı bölge boş → normal uyarı bölgesi → yavaşla tehlike bölgesi → dur kişi kişi kişi Makine durumu Normal hızbölge boş Yavaşuyarı bölgesinde kişi Durdutehlike bölgesinde kişi Durdureset bekleniyor hız PLC → sürücü · EtherCAT komut: yavaşla / dur ! Destekleyici izleme: emniyet fonksiyonu yerine geçmez; emniyet ışık perdesi / lazer tarayıcı ve emniyet PLC'si ayrıca gerekir. © 2026 ONX Control. Tüm hakları saklıdır. Bu animasyon izinsiz kopyalanamaz ve kullanılamaz. Kaynak: https://www.onxcontrol.com/yapay-zeka ONX Control ONX Control · https://www.onxcontrol.com © 2026 ONX Control. Tüm hakları saklıdır. Bu animasyon izinsiz kopyalanamaz ve kullanılamaz. Kaynak: https://www.onxcontrol.com/yapay-zeka https://www.onxcontrol.com/yapay-zeka ONX-6C8B1598 © ONX Control · onxcontrol.com
Bölge izleme

Kamerayla Tehlikeli Bölge İzleme (Destekleyici Sistem)

Makine çevresindeki tanımlı bölgelere giren kişiyi kamerayla tespit edip uyarmak; sertifikalı emniyet ekipmanının yanında destekleyici bir katman.

İncele
ONX çözümleriyle birlikte

Yapay zekâ, makinenin hareketine bağlandığında değer üretir

Ayrı bir kamera kutusunun "hatalı" demesi yetmez; kararın doğru ürünü ayırması, kesim boyunu düzeltmesi, robotu yönlendirmesi ya da bakımı planlaması gerekir. ONX'in kurduğu uçar makas, akıllı bant, paketleme, sarma ve CNC çözümlerinde enkoder, servo eksen ve EtherCAT ağı zaten yerinde; YZ sonucu bu altyapıya doğrudan bağlanır.

Uçar makas ve boy kesme + kamera ile ölçüm

Kesilen her parçanın boyu ve kesim kalitesi hat sonunda kamerayla ölçülebilir. Ölçülen sapmanın eğilimi, uçar makasın kesim boyu düzeltmesine geri verilir: ölçüm tekerinin kayması ya da aşınması tolerans dışına çıkmadan yakalanır. Her kesim çevrimindeki servo tork izi ise araba, bıçak ve tahrik mekaniğinin durumunu kestirimci bakım için gösterir.

Sarma, dilme ve ekstrüzyon + yüzey hata tespiti

Film, folyo, kağıt ya da sac yüzeyindeki hata, sarıcının metre sayacı ve hat enkoderiyle aynı konum ekseninde kaydedilir. Böylece her bobinin hata haritası, o bobinin gerginlik ve hız kaydıyla birlikte tutulur; hatanın kaynağı (gerginlik dalgalanması, ekleme, kalıp) aynı zaman ekseninde aranır. Dilme hattında hatalı bölge bobin değişiminde ayrılabilir.

Tekstil ve dikiş otomasyonu + görüntü

Kumaş ve iplik üzerindeki hatalar akış sırasında kamerayla bulunabilir. Cep takma ve dikiş otomasyonunda kumaş kenarı, desen ya da işaret kamerayla bulunur ve servo eksenlerin dikiş yolu parçanın gerçek konumuna göre düzeltilir; aynı ONX hareket uygulaması içinde, ayrı bir görüntü sistemi kutusu olmadan.

Paketleme makineleri + OCR, kod okuma ve ayıklama

Tarih, lot ve DataMatrix baskısı paketleme makinesinin çıkışında okunur, makinenin aktif reçetesiyle karşılaştırılır ve hatalı paket ayrılır. Termoform ve tepsi kapatmada kaplardaki ürünün varlığı ve yerleşimi kapatmadan önce kontrol edilebilir. Ret zamanlaması makinenin ana eksen konumuna bağlıdır; hız değişse de doğru paket ayrılır.

Akıllı bant ve asker zinciri + kamera

Fotoselin yerine ya da yanına konan bir kamera, ürünün konumunu, yönünü ve kusurunu aynı anda verir. Konum, faz bandının düzeltme hesabına girer; ters dönmüş, kırık ya da eksik ürün paketlemeye girmeden ayrılır. Enkoder ve servo eksenler zaten akıllı bantta olduğu için görüntü sonucu doğrudan hareket kontrolüne bağlanır.

X CNC ve CNC makineleri + kamera ile konumlama

Tablaya rastgele konan levhanın ya da parçanın konumu ve açısı kamerayla bulunur ve X CNC Library'nin iş koordinat sistemine (sıfır noktası ve dönüklük) aktarılır; operatörün elle referans alması kısalır. Cam ve ahşapta levha kenarı ve kusurlu bölge kesim ya da boyama planına girdi olabilir. İşlenen parçanın ölçüsü makineden çıkmadan kontrol edilebilir.

Sürücüler ve bakım anlaşmaları + kestirimci bakım

ONX'in kurduğu ve bakımını yaptığı makinelerde sürücü verisi zaten EtherCAT üzerinde. Akım, tork, sıcaklık ve titreşim izleri edge YZ bilgisayarında izlenir; sapma uyarıları bakım anlaşmasındaki planlı ziyaretlere girdi olur. Retrofit projelerinde veri toplama baştan mimariye eklenebilir.

Mimari

Mevcut PLC'nin yanına ya da tek kutuda

Edge YZ bilgisayarı iki şekilde kurulur. Hangisinin uygun olduğu hattın büyüklüğüne, mevcut kontrol sistemine ve hareket ihtiyacına göre birlikte seçilir.

A

Mevcut PLC'nin yanında

Kamera edge bilgisayara bağlanır; sonuç dijital çıkış, Modbus TCP ya da OPC UA ile hattın PLC'sine gider. Hat kontrolüne dokunulmaz, PLC programına yalnızca tetik ve sonuç adımları eklenir. Çalışan hatlar için en hızlı yol.

kamera → edge YZ → PLC → valf / robot

B

Tek kutuda görüntü ve kontrol

Küçük hücrelerde CODESYS Control for Linux ARM64 SL aynı Jetson cihazında PLC olarak çalışır: model GPU'da, IEC 61131-3 uygulaması CPU'da. Görüntü sonucu PLC değişkenine doğrudan yazılır; ayrı PLC gerekmez.

kamera → Jetson (YZ + CODESYS) → I/O

Kullandığımız yazılım yığını

NVIDIA JetPack
Ubuntu tabanlı Linux, CUDA ve sürücüler
TensorRT · ONNX Runtime
Modelin GPU'da hızlı çalıştırılması
YOLO
Nesne tespiti ve segmentasyon modelleri
OpenCV · Python
Görüntü alma, ön işleme, ölçüm, uygulama
CODESYS Control for Linux ARM64 SL
Gerekirse aynı Jetson cihazında PLC
EtherCAT · Modbus TCP · OPC UA
PLC, sürücü ve I/O ile haberleşme
Donanım

Fizibiliteye stoktaki donanımla başlayın

Pilot ve küçük hücreler için edge YZ bilgisayarı, kamera ve lensi İstanbul stoğumuzdan sağlıyoruz; güncel durum kartlardaki "Stokta" rozetinde. Daha hızlı ya da daha geniş hatlarda donanım ihtiyaca göre seçilir.
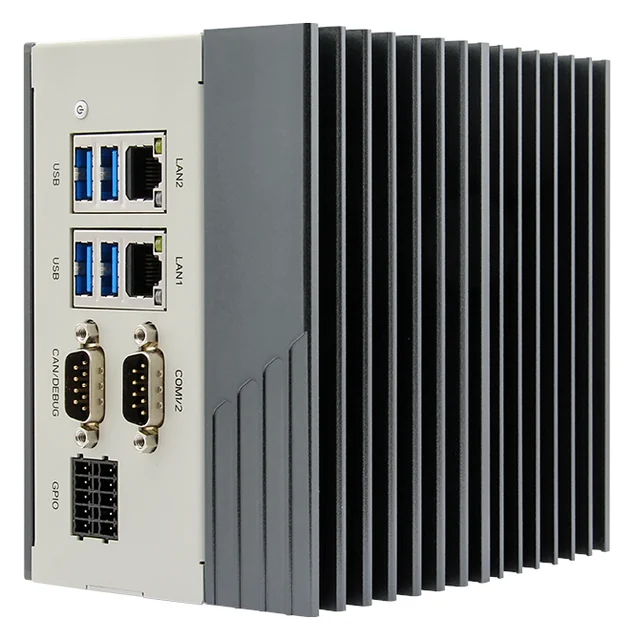
Nexcom COEUS-3721T Stokta
Nexcom · Edge YZ bilgisayarı

COEUS-3721T

  • •NVIDIA Jetson Orin Nano 4 GB
  • •34 TOPS (INT8, Super mode) · 512 çekirdek GPU
  • •6 çekirdek Arm Cortex-A78AE
  • •2 × GbE · 4 × USB 3.0 · HDMI
  • •4 DI / 4 DO · RS232/422/485 · CAN
  • •fansız · −10…55 °C · 9–30 V DC
  • •Ubuntu 22.04 · JetPack 6.2

Kamera ve PLC ağını ayrı LAN portlarına bağlar; dijital çıkışlar ret valfini ya da uyarı ışığını doğrudan sürer. M.2 SSD, 4G/5G ve Wi-Fi yuvası, DIN ray ve duvar montajı. TOPS değeri üreticinin verisidir.
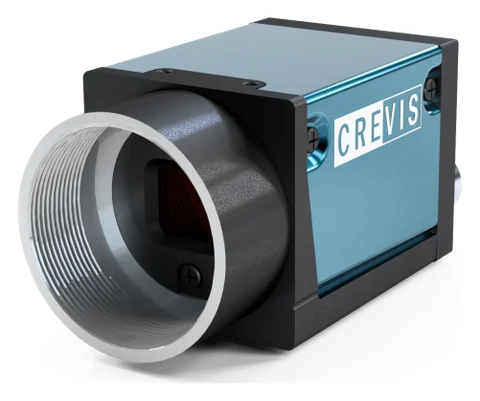
Crevis MG-A121L-9 Stokta
Crevis · GigE renkli kamera

MG-A121L-9

  • •4024 × 3036 (12 MP) · renkli
  • •Sony STARVIS IMX226 · 1/1.7" · 1,85 µm
  • •9 fps · Rolling / Global Reset
  • •GigE Vision · GenICam · PoE
  • •harici tetik · ROI · C-mount
  • •29 × 29 × 40 mm · < 60 g

Duran parçada ve istasyonda doğrudan; hareketli üründe Global Reset modu ve flaşla. Hızlı akan üründe stoktaki global shutter MG-A121K-9 seçilir. PoE ile tek kablo; edge PC'nin portu PoE değilse PoE enjektör ya da switch kullanılır.

Crevis MG-A121K-9
Crevis · GigE renkli kamera, global shutter

MG-A121K-9

  • •4112 × 3008 (12,4 MP) · renkli
  • •Sony Pregius IMX304 · 1.1" · 3,45 µm
  • •9 fps · Global shutter
  • •GigE Vision · GenICam · PoE
  • •harici tetik · ROI · C-mount

Global shutter: tüm pikseller aynı anda pozlanır, hareket hâlindeki üründe görüntü eğilmez. Akan ürün, konveyör takip ve hareketli parçada ölçüm için stoktaki seçenek.

Crevis · 12 MP lens

V1628-MPY

  • •12 megapiksel çözünürlüğe uygun
  • •yatay görüş açısı 48,2°

Yüksek çözünürlüklü kameralarla birlikte kullanılır; görüş alanı çalışma mesafesine göre hesaplanır.

"Stokta" rozeti günlük stok verisinden gelir; stok adedi gösterilmez.

Nasıl çalışıyoruz

Önce sizin numunelerinizle kanıt, sonra hat

  1. 1

    Hedef ve numune

    Neyin bulunacağı, kabul ölçütü ve iyi/kötü numuneler birlikte tanımlanır.

  2. 2

    Görüntü ve ışık

    Kamera, lens ve aydınlatma masa başında denenir; doğru görüntü işin yarısıdır.

  3. 3

    Etiketleme ve eğitim

    Görüntüler etiketlenir, model eğitilir ve edge cihaza uygun biçime getirilir.

  4. 4

    Masa başı doğrulama

    Yanlış ret ve kaçırma oranı sizin numunelerinizle ölçülür, sizinle değerlendirilir.

  5. 5

    Hatta pilot

    Sistem önce yalnızca kayıt tutar; kararları operatör ve kalite ekibiyle karşılaştırılır.

  6. 6

    Devreye alma ve model bakımı

    Karar modu açılır; yeni durumlar kaydedilir, model sürümlü olarak yeniden eğitilir.

Dürüst sınırlar

Yapay zekâ her zaman doğru araç değil

  • Yüzey düzgün, hata kontrastı yüksek ve ölçü net tanımlıysa kural tabanlı klasik görüntü işleme daha basit ve açıklanabilirdir; öyleyse onu öneriyoruz.
  • Numune yoksa model de olmaz. Hatalı örnek hiç toplanamıyorsa yalnızca iyi parçadan öğrenen anomali yaklaşımı denenir, o da olmuyorsa proje başlamadan söyleriz.
  • Kamera ile kişi tespiti emniyet fonksiyonu değildir. Makine emniyeti sertifikalı emniyet ekipmanıyla kurulur; YZ ancak yanında destekleyici bir katmandır.

Sık sorulan sorular

Endüstriyel yapay zekâ ile klasik görüntü işleme arasındaki fark nedir?

Klasik görüntü işleme kenar, renk ve eşik gibi elle yazılmış kurallarla çalışır; düzgün ve kontrollü koşullarda hızlı, basit ve açıklanabilirdir. Derin öğrenme, kuralı tarif etmenin zor olduğu desenli yüzeylerde, değişken ışıkta ve çok çeşitli ürünlerde, örneklerden öğrenerek karar verir. Projelerde ikisi çoğunlukla birlikte kullanılır: YZ nesneyi ya da hatayı bulur, ölçüm ve kurallar klasik yöntemle yapılır.

Neden bulut değil de edge yapay zekâ?

Ayırma, robot alma ya da hat durdurma kararı ürün hattan çıkmadan verilmelidir; ağ gecikmesi ve bağlantı kesintisi bu kararı riske atar. Edge bilgisayar kararı hattın yanında verir, görüntü ve üretim verisi tesis dışına çıkmaz.

Hangi donanım ve yazılımı kullanıyorsunuz?

Edge tarafında NVIDIA Jetson tabanlı endüstriyel bilgisayarlar (stoğumuzda Nexcom COEUS-3721T, Jetson Orin Nano 4 GB) ve Crevis GigE kameralar. Yazılımda Ubuntu tabanlı JetPack Linux, TensorRT ve ONNX Runtime, YOLO ailesi modeller, OpenCV ve Python; gerektiğinde aynı cihazda CODESYS Control for Linux ARM64 SL. Daha büyük hatlarda donanım ihtiyaca göre seçilir.

Mevcut makineme ya da PLC'me eklenebilir mi?

Evet, çoğu proje çalışan bir hatta eklenir. Edge bilgisayar sonucu dijital çıkış, Modbus TCP ya da OPC UA ile mevcut PLC'ye verir; PLC programına tetik ve sonuç adımları eklenir. Kamera, ışık ve ret mekanizması için yer ve hat enkoderi sinyali gerekir.

Bir yapay zekâ projesi nasıl başlar ve ne gerekir?

Ne bulunması gerektiğini, kabul ölçütünü ve iyi ile hatalı numuneleri birlikte tanımlıyoruz. İlk aşama masa başı fizibilitedir: doğru kamera ve ışıkla görüntü toplanır, ilk model eğitilir ve sonuç sizin numunelerinizle ölçülür. Hatta pilot ve devreye alma ancak bu sonuç kabul edildikten sonra planlanır.

Model lisansları ve kaynak kod kime ait?

Sizin görüntülerinizle eğitilen model ve uygulama kodunun teslim kapsamı sözleşmede tanımlanır. Bazı açık kaynak modellerin ve kütüphanelerin lisansları ticari kullanımda koşul getirebilir; kullanılacak modelin lisans durumunu proje başında birlikte netleştiriyoruz.

Numunelerinizle fizibiliteyi konuşalım

Neyi bulmak istediğinizi, hat hızını ve birkaç iyi ve hatalı numuneyi paylaşın; kamera, ışık ve edge mimarisiyle bir fizibilite planı önerelim.

Ara









