
 Control Techniques
 Estun Automation
 CODESYS
 Crevis
 Nexcom / Nexcobot
 Leroy-Somer
 Servo Sistemleri
 AC Sürücü + Motor
 DC Sürücüler
 Akıllı PLC
 Panel PC / IPC
 Uzak I/O
Görüntü Yönlendirmeli Robot ve Servo Eksen: Konveyör Takip
Hazırlayan: ONX Control mühendislik ekibi · Son güncelleme:
Kısa tanım
Görüntü yönlendirmeli robot (vision guided robotics), konveyör ya da masa üzerinde rastgele konum ve açıyla duran parçaları kamerayla bulup robot ya da servo eksenlerle alan sistemdir. Parçanın konumu ve açısı kamera koordinatından robot koordinatına çevrilir; konveyör hareket ediyorsa parça enkoderle izlenir ve robot onu hareket hâlinde alır. ONX Control bu sistemi edge YZ bilgisayarı, GigE kamera ve CODESYS SoftMotion ile EtherCAT servo eksenler üzerinde kurar.
Nasıl çalışır?
Kamera, robotun çalışma alanından önce konveyörün bir bölümünü görür. Model her parçayı bulur, konumunu (x, y) ve dönme açısını (θ) verir; parçalar üst üste ya da birbirine değiyorsa segmentasyon modeli her birini ayrı ayırt eder. Hangi parçanın alınabileceği, hangisinin atlanacağı da bu adımda belirlenir.
El-göz kalibrasyonu ile kamera koordinatı robot ya da eksen koordinatına çevrilir. Görüntü alındığı andaki konveyör enkoder değeri parçayla birlikte kaydedilir; parça ilerledikçe konumu enkoderden hesaplanır. Hareket kontrolcüsü konveyör ekseni üzerinde senkron bir hareketle parçaya yetişir, tutucuyu parçanın açısına döndürür, parçayı alır ve hedefe bırakır. Bu, uçar makastaki elektronik kam senkronizasyonunun iki boyutlu karşılığıdır.
Bu yapı hazır bir robotla da, ONX'in kendi kurduğu kartezyen (gantry) ya da SCARA tipi servo eksenlerle de kurulabilir. Servo eksenlerle kurulduğunda görüş, konveyör takip ve hareket aynı CODESYS SoftMotion uygulamasında birleşir; EtherCAT üzerinden sürücüler, enkoder ve I/O aynı zaman tabanında çalışır.
-
1
Görüntü ve enkoder
Kamera tetiklendiği anda konveyör enkoder değeri kaydedilir.
-
2
Konum ve açı
Model her parçanın x, y ve θ değerini bulur; alınabilir parçalar seçilir.
-
3
Koordinat ve takip
Kamera koordinatı robot koordinatına çevrilir; parça enkoderle izlenir.
-
4
Senkron alma
Eksenler konveyöre senkronize olur, tutucu açıya döner, parça alınıp yerine bırakılır.
Kritik parametreler
| Parametre | Neden önemli? | Değer |
|---|---|---|
| Konveyör hızı ve parça yoğunluğu | Robotun parça başına ne kadar zamanı olduğunu ve kaç robot ya da eksen grubu gerektiğini belirler. | Proje bazında belirlenir |
| Parça boyutu, şekli ve simetrisi | Açı bulmanın gerekip gerekmediğini, tutucu tipini ve modelin zorluğunu belirler. | Proje bazında belirlenir |
| Parçaların üst üste binmesi | Segmentasyon gerektirip gerektirmediğini ve atlanan parçaların nasıl geri döneceğini belirler. | Proje bazında belirlenir |
| Gereken bırakma hassasiyeti | Kamera çözünürlüğünü, kalibrasyon yöntemini ve mekanik rijitliği belirler. | Proje bazında belirlenir |
| Robot ya da eksen tipi | Hazır robot mu, servo kartezyen eksen mi, SCARA mı; entegrasyon yöntemini belirler. | Proje bazında belirlenir |
Hız ve hassasiyet mekanik yapıya, tutucuya ve parçaya bağlıdır; proje bazında hesaplanır. Sayfada genel bir al-bırak hızı vaadi vermiyoruz.
ONX mimarisi
Kamera görüntüsü GigE ile edge YZ bilgisayarına gelir; tespit ve açı bulma modeli GPU'da çalışır. Parça listesi (x, y, θ ve enkoder değeri) hareket kontrolcüsüne gönderilir. Hareket kontrolü endüstriyel PC'de CODESYS Control ve SoftMotion ile yapılır; küçük hücrelerde CODESYS Control for Linux ARM64 SL aynı Jetson cihazında da çalışabilir.
Konveyör enkoderi, servo sürücüler ve I/O EtherCAT üzerinde tek ağda toplanır. Hazır robot kullanıldığında parça listesi robot kontrolcüsüne endüstriyel ağ üzerinden aktarılır; konveyör takibi robotun kendi fonksiyonuyla yapılır.
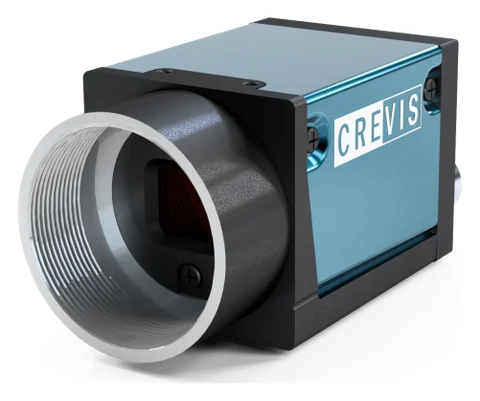
GigE endüstriyel kamera ve optik
Crevis MG serisi GigE Vision kameralar ve 12 MP lensler. Çözünürlük, sensör tipi (rolling ya da global shutter), lens ve aydınlatma, en küçük hata ve hat hızına göre seçilir. Stoktaki MG-A121L-9 (Sony STARVIS IMX226, rolling shutter + Global Reset) ve MG-A121K-9 (Sony Pregius IMX304, global shutter) PoE ile tek kablodan beslenir ve harici tetik girişiyle enkoder ya da fotoselden tetiklenir.
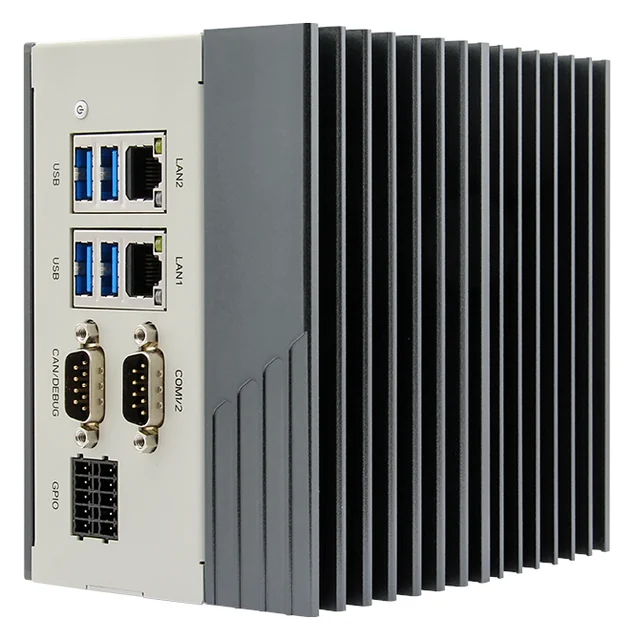
Edge YZ bilgisayarı
Nexcom COEUS-3721T: fansız kutu PC, NVIDIA Jetson Orin Nano 4 GB (512 çekirdekli Ampere GPU; üretici değeri 34 TOPS, INT8, Super mode), 2 × GbE, 4 × USB 3.0, HDMI, 4 DI / 4 DO, RS232/422/485, CAN, 9–30 V DC, DIN ray. Ubuntu 22.04 ve JetPack 6.2 üzerinde modeller TensorRT ya da ONNX Runtime ile GPU'da çalışır; görüntü tesis dışına çıkmaz.

Hareket kontrolü
CODESYS SoftMotion ile konveyör ekseni üzerinde senkron hareket, kartezyen ve SCARA kinematiği; ONX X Motion kütüphanesi.
Servo sürücü ve motor
EtherCAT haberleşmeli servo sürücü ve motorlar; eksen kütlesi ve hareket profiline göre boyutlandırma.
Fizibilite ve pilot çalışma
Yapay zekâ projelerinde başarıyı belirleyen, sizin ürününüz, ışığınız ve hat hızınızdır; katalog değeri değil. Bu yüzden her projeye sizin numunelerinizle başlıyoruz: önce masa başında doğru kamera, lens ve aydınlatmayla görüntü toplanır, ilk model eğitilir ve yanlış ret ile kaçırma oranı sizin parçalarınız üzerinde ölçülür. Sonuç kabul ölçütünü karşılıyorsa sistem hatta pilot olarak, önce yalnızca kayıt tutan ve karar vermeyen modda çalıştırılır.
Görüntü yönlendirmeli alma projelerinde fizibilite iki ayrı testten oluşur: parçalarınızın farklı konum, açı ve yığılma durumlarında doğru bulunması ve el-göz kalibrasyonuyla bırakma hassasiyetinin ölçülmesi. Konveyör takibi önce sanal eksenlerle, sonra gerçek konveyörde düşük hızdan başlayarak devreye alınır.
Mevcut hatta ekleme
Elle yapılan dizme, kasalama ya da besleme işlerinde mevcut konveyör çoğunlukla korunur; kamera konveyörün üzerine, robot ya da eksen grubu ondan sonraya kurulur. Konveyör motoruna enkoder eklenir ya da ayrı bir ölçüm tekeri kullanılır.
- Konveyör hızı, parça yoğunluğu ve parça çeşitliliğinin ölçülmesi
- Konveyöre enkoder ya da ölçüm tekeri eklenmesi
- Robot ya da servo eksen grubunun seçimi ve boyutlandırılması
- Kamera ile robot arasında el-göz kalibrasyonu
- Alınamayan parçaların geri dönüş ya da ret yolunun tasarlanması
ONX çözümleriyle birlikte
Bu uygulama, ONX'in kurduğu makine ve hatların hareket kontrolüne doğrudan bağlanır. Aşağıdaki çözümlerde görüntü ya da veri sonucu PLC'ye, servo eksenlere ve EtherCAT ağına nasıl girer:
Tekstil ve dikiş otomasyonu + görüntü
Kumaş ve iplik üzerindeki hatalar akış sırasında kamerayla bulunabilir. Cep takma ve dikiş otomasyonunda kumaş kenarı, desen ya da işaret kamerayla bulunur ve servo eksenlerin dikiş yolu parçanın gerçek konumuna göre düzeltilir; aynı ONX hareket uygulaması içinde, ayrı bir görüntü sistemi kutusu olmadan.
Akıllı bant ve asker zinciri + kamera
Fotoselin yerine ya da yanına konan bir kamera, ürünün konumunu, yönünü ve kusurunu aynı anda verir. Konum, faz bandının düzeltme hesabına girer; ters dönmüş, kırık ya da eksik ürün paketlemeye girmeden ayrılır. Enkoder ve servo eksenler zaten akıllı bantta olduğu için görüntü sonucu doğrudan hareket kontrolüne bağlanır.
X CNC ve CNC makineleri + kamera ile konumlama
Tablaya rastgele konan levhanın ya da parçanın konumu ve açısı kamerayla bulunur ve X CNC Library'nin iş koordinat sistemine (sıfır noktası ve dönüklük) aktarılır; operatörün elle referans alması kısalır. Cam ve ahşapta levha kenarı ve kusurlu bölge kesim ya da boyama planına girdi olabilir. İşlenen parçanın ölçüsü makineden çıkmadan kontrol edilebilir.
X Motion + konveyör takipli alma
Kameradan gelen x, y, θ ve görüntü anındaki enkoder değeri, X Motion'ın senkronizasyon ve elektronik kam fonksiyonlarıyla konveyör takipli almaya dönüşür. Kartezyen ya da SCARA eksen grubu aynı CODESYS uygulamasında çalışır; eksenler ONX Motion Sizing ile boyutlandırılır.
Robot hücreleri ve pano + bölge izleme
ONX'in kurduğu hücrelerde emniyet devresi sertifikalı emniyet ekipmanıyla, panoda ayrı kurulur. Kamerayla bölge izleme bunun yanında uyarı ve kayıt katmanı olarak eklenebilir; emniyet fonksiyonu yerine geçmez.
Sık sorulan sorular
Hazır robot mu, servo eksen mi?
Esnek, çok yönlü hareket ve geniş çalışma alanı gerekiyorsa hazır robot; tek tip, yüksek tekrarlı ve konveyöre senkron işlerde servo kartezyen ya da SCARA eksenler daha basit ve ekonomik olabilir. Seçim parça, hız ve hücre yerleşimine göre birlikte yapılır.
Konveyör durmadan parça nasıl alınıyor?
Görüntü alındığı anda konveyör enkoderi okunur; parçanın konumu enkoderden sürekli hesaplanır. Eksenler konveyöre senkronize olup parçayla aynı hızda hareket ederken alma yapılır; prensip uçar makastaki senkronizasyonla aynıdır.
Üst üste binen parçaları ayırt edebilir mi?
Segmentasyon modeli birbirine değen ya da kısmen örtüşen parçaları ayrı ayrı bulabilir. Tamamen üst üste yığılmış parçalar için çoğunlukla mekanik bir dağıtıcı ya da titreşimli besleme ile parçaları tek kata indirmek daha güvenilirdir.
Kalibrasyon nasıl yapılıyor?
Kamera ile robot ya da eksen koordinatı arasında el-göz kalibrasyonu yapılır: robot bilinen noktalara gider ve kamera aynı noktaları görür. Konveyör takip için ek olarak enkoder ölçeği ve kamera ile robot arasındaki mesafe kalibre edilir.
Robot hücresinin emniyeti nasıl sağlanıyor?
Hücre emniyeti makine emniyeti kurallarına göre çit, emniyet ışık perdesi, lazer tarayıcı ve emniyet PLC'siyle kurulur. Kamera sistemi emniyet fonksiyonu değildir.
Al-bırak uygulamanızı konuşalım
Parça örnekleri, konveyör hızı, hedef dizilim ve mevcut hücre yerleşimi yeterli; robot ya da servo eksen seçeneğiyle mimari önerelim.