PID Proses Kontrolü
Kısa tanım
PID proses kontrolü, sıcaklık, basınç, akış, gerginlik veya seviye gibi bir proses değişkenini sürekli ölçüp hedef değerle (set değeri) arasındaki farka göre çıkışı ayarlayan kapalı çevrim kontrol yöntemidir. Çıkış; farkla orantılı (P), farkın zaman içindeki toplamıyla (I) ve farkın değişim hızıyla (D) hesaplanır ve bir vanaya, ısıtıcıya ya da pompa veya fan sürücüsünün hız referansına uygulanır. ONX Control bu döngüleri CODESYS'te kurar; integral doyması, ileri besleme, kaskad yapı ve filtrelemeyi prosese göre ayarlayarak sürücüler ve uzak I/O ile birlikte devreye alır.
Nasıl çalışır?
Oransal (P) terim, hatayla orantılı bir çıkış üretir; tek başına kullanıldığında yükteki değişimler kalıcı bir sapma bırakır. İntegral (I) terim hatayı zaman içinde toplayarak bu kalıcı sapmayı sıfırlar; ancak çıkış sınırlarına dayandığında toplam büyümeye devam ederse aşma ve uzun süren salınım oluşur. Bu duruma integral doyması denir ve anti-windup (integralin sınırda durdurulması veya geri hesaplanması) ile önlenir. Türev (D) terim hatanın değişim hızına tepki vererek ani değişimlerde frenleme etkisi yapar; gürültüye duyarlı olduğu için genellikle filtrelenmiş ölçüm üzerinden hesaplanır ya da hiç kullanılmaz.
Gerçek makinelerde PID tek başına nadiren yeterlidir. Bilinen bir bozucu etki varsa (örneğin hat hızındaki artış ya da yeni bir malzeme partisi), ileri besleme (feed-forward) ile çıkışa doğrudan eklenir ve PID yalnızca kalan hatayı düzeltir. Yavaş bir değişken hızlı bir iç değişkene bağlıysa kaskad yapı kurulur: örneğin dış döngü basıncı, iç döngü pompa hızını kontrol eder. Ölçüm gürültüsü alçak geçiren filtreyle bastırılır, örnekleme süresi prosesin zaman sabitine göre seçilir ve manuel ile otomatik mod arasında geçiş çıkışta sıçrama yapmadan (bumpless) yapılır.
-
1
Prosesin tanınması
Ölçüm, çıkış elemanı ve proses dinamiği belirlenir; basamak cevabıyla gecikme (ölü zaman), zaman sabiti ve kazanç gözlemlenir.
-
2
Döngü yapısının seçilmesi
Tek döngü, ileri beslemeli döngü veya kaskad yapı seçilir; çıkış sınırları, anti-windup ve ölçüm filtresi tanımlanır.
-
3
Ayar (tuning)
Başlangıç parametreleri basamak cevabından ya da ampirik yöntemlerden bulunur ve gerçek proseste aşma, oturma süresi ve gürültü dengelenerek ince ayar yapılır.
-
4
Devreye alma ve izleme
Set değeri, ölçüm ve çıkış trendleri kaydedilir; farklı çalışma noktalarında davranış doğrulanır, gerekiyorsa çalışma noktasına göre parametre değiştirilir (gain scheduling).
Kritik parametreler
| Parametre | Neden önemli? | Tipik aralık / ONX saha verisi |
|---|---|---|
| Hat hızı ve proses dinamiği | Prosesin ne kadar hızlı değiştiğini, gerekli örnekleme süresini ve ileri besleme ihtiyacını belirler; hız değiştikçe proses kazancı da değişebilir. | Proje bazında belirlenir |
| Kontrol toleransı (set değeri doğruluğu) | Kabul edilen kalıcı sapma ve dalgalanmadır; sensörün doğruluğu ve çözünürlüğü bu sınırın altına inilemeyeceğini belirler. | Proje bazında belirlenir |
| Tepki süresi ve döngü çevrim süresi | Set değeri değişimine veya bozucu etkiye cevap süresidir; döngü çevrimi prosesin zaman sabitinden belirgin biçimde kısa olmalıdır. | Proje bazında belirlenir |
| Ölü zaman ve ölçüm gürültüsü | Ölçümün gecikmesi ve gürültüsü, ulaşılabilecek kazancı sınırlar; filtre ayarı ve D teriminin kullanılıp kullanılmayacağı buna göre belirlenir. | Proje bazında belirlenir |
| Çıkış elemanı ve sınırları | Vana, ısıtıcı ya da sürücü hız referansının aralığı ve doyma noktaları anti-windup tasarımını ve kontrol edilebilir aralığı belirler. | Proje bazında belirlenir |
ONX mimarisi
ONX mimarisinde PID döngüleri, endüstriyel PC veya akıllı kontrolcü üzerindeki CODESYS'te çalışır. CODESYS Util kütüphanesindeki PID ve PID_FIXCYCLE gibi standart fonksiyon bloklarıyla başlanır; anti-windup, ileri besleme, kaskad bağlantı, filtre ve manuel/otomatik geçişi gerektiren uygulamalarda bu işlevler uygulamaya özel yazılımla tamamlanır. Sensörler 4-20 mA, 0-10 V veya termokupl/PT100 girişleriyle EtherCAT uzak I/O üzerinden okunur.
Pompa, fan ve konveyör gibi çıkış elemanları EtherCAT ya da analog referansla AC sürücülerden hız kontrollü sürülür. Pompa ve fanlarda debiyi vana kısarak değil hızla ayarlamak, benzerlik yasaları gereği (güç yaklaşık olarak devrin küpüyle değişir) belirgin enerji tasarrufu sağlar. Set değerleri, parametreler ve trendler operatör panelinden yönetilir.
CODESYS
Standart PID fonksiyon blokları, anti-windup, ileri besleme, kaskad döngüler, filtreleme ve trend kaydı.

Endüstriyel PC ve akıllı kontrolcüler
CODESYS Control RTE'nin çalıştığı endüstriyel PC, panel PC veya akıllı kontrolcü.
AC sürücüler
Pompa, fan ve konveyörlerde hız kontrollü çıkış elemanı olarak genel amaçlı ve yüksek performanslı AC sürücüler.

Motorlar
Pompa ve fan tahrikleri için asenkron motorlar ve sürücü entegre motorlar.

Uzak I/O
Sıcaklık, basınç, akış ve seviye sensörleri için analog giriş ve vana ile ısıtıcılar için çıkış modülleri.
Saha referansı
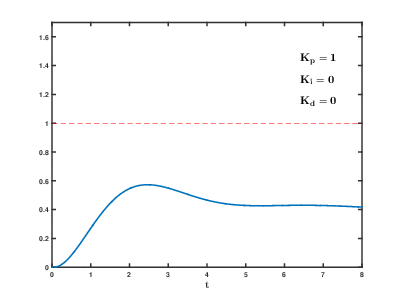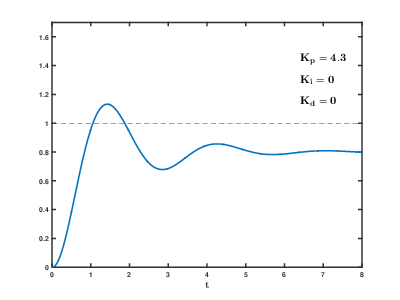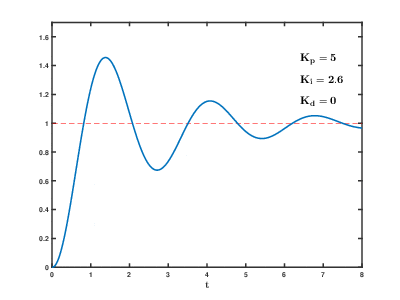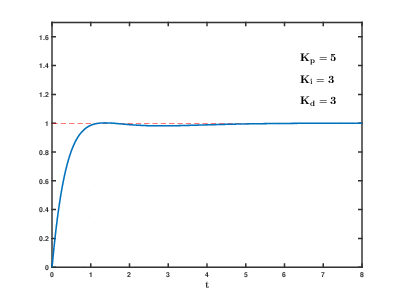
Aşağıdaki görseller PID kontrolün prensibini anlatır: set değeri ile ölçüm arasındaki farka göre çıkışın hesaplandığı kapalı çevrim ve aynı yapının gerginlik kontrolündeki uygulaması.
Prensip görselleri

Retrofit senaryosu
Mevcut makinelerde sık görülen tablo; her döngü için ayrı bir panel tipi sıcaklık veya proses kontrol cihazı, vana kısılarak ayarlanan debi ve sabit devirde çalışan pompa ve fanlar, ayarları belgelenmemiş döngülerdir. Retrofit'te sensörler ve vanalar çoğunlukla korunur; döngüler CODESYS'te tek bir kontrolörde toplanır, pompa ve fanlara sürücü eklenir ve set değerleri reçeteye bağlanır.
- Mevcut döngülerin, sensörlerin, vanaların ve ayar değerlerinin kayıt altına alınması
- Pompa ve fanlarda vana kısma yerine sürücüyle hız kontrolüne geçişin değerlendirilmesi
- Döngülerin anti-windup, ileri besleme ve gerekiyorsa kaskad yapıyla CODESYS'e taşınması
- Sensör sinyallerinin EtherCAT uzak I/O üzerinden toplanması
- Basamak testleri, trend kaydı ve farklı çalışma noktalarında ayar ile devreye alma
Sık sorulan sorular
PID'deki P, I ve D terimleri ne işe yarar?
P terimi hatayla orantılı bir düzeltme yapar, I terimi hatayı zaman içinde toplayarak kalıcı sapmayı sıfırlar, D terimi hatanın değişim hızına tepki vererek ani değişimlerde aşmayı azaltır. Birçok proseste PI yeterlidir; D terimi gürültülü ölçümlerde dikkatle ve filtreyle kullanılır.
İntegral doyması (anti-windup) nedir?
Çıkış sınırına dayandığında (örneğin vana tam açık) integral terimi büyümeye devam ederse, hata işaret değiştirdiğinde çıkış uzun süre sınırda kalır ve büyük bir aşma oluşur. Anti-windup, integrali çıkış sınırdayken durdurarak ya da geri hesaplayarak bu etkiyi önler.
Kaskad kontrol ne zaman kullanılır?
Kontrol edilen değişken yavaş, ona etki eden ara değişken hızlıysa kaskad yapı kullanılır. Örneğin dış döngü basıncı, iç döngü pompa hızını kontrol eder; iç döngü bozucu etkileri dış döngü fark etmeden düzeltir.
PID parametreleri nasıl ayarlanır?
Önce prosesin basamak cevabı alınarak gecikme, zaman sabiti ve kazanç belirlenir; başlangıç değerleri buradan ya da ampirik yöntemlerden hesaplanır. Ardından gerçek proseste aşma, oturma süresi ve gürültü dengelenerek ince ayar yapılır. Çalışma noktası çok değişen proseslerde parametreler çalışma noktasına göre değiştirilir.
PID kontrol sürücünün içinde mi, PLC'de mi yapılmalı?
Tek bir pompanın basınç kontrolü gibi basit uygulamalarda sürücü içindeki fonksiyon yeterli olabilir. Birden fazla döngünün birbirini etkilediği, ileri besleme veya kaskad yapı gerektiren ve reçeteyle yönetilen makinelerde döngüleri CODESYS'te toplamak ayar, izleme ve bakım açısından daha düzenlidir.
Proses kontrol projenizi mühendislerimizle konuşun
Kontrol etmek istediğiniz değişkenleri, sensörleri ve çıkış elemanlarını paylaşın; döngü yapısı ve donanım önerisiyle dönüş yapalım.