
 Control Techniques
 Estun Automation
 CODESYS
 Crevis
 Nexcom / Nexcobot
 Leroy-Somer
 Servo Sistemleri
 AC Sürücü + Motor
 DC Sürücüler
 Akıllı PLC
 Panel PC / IPC
 Uzak I/O
Konveyörde Sayma, Sınıflandırma ve Ayıklama
Hazırlayan: ONX Control mühendislik ekibi · Son güncelleme:
Kısa tanım
Konveyörde sayma ve ayıklama sistemi, akan ürünleri kamerayla tek tek bulur, sınıfına göre (tip, renk, boyut, kusurlu ya da sağlam) ayırt eder, sayar ve hava püskürtme, klape ya da itici ile doğru kanala yönlendirir. Ayıklama komutu zamana göre değil, ürünün enkoderle izlenen konumuna göre verilir; hat hızı değişse de ürün doğru noktada ayrılır. ONX Control bu sistemi edge YZ bilgisayarı, GigE kamera ve hattın PLC'siyle kurar.
Nasıl çalışır?
Kamera konveyörün tam genişliğini görür; enkoderle tetiklenen kareler bandın kesintisiz görüntüsünü verir. Model her ürünü bulur ve sınıflandırır: ürün tipi, renk, boyut sınıfı ya da kusur. Aynı ürünün iki ardışık karede iki kez sayılmaması için her ürün bant konumuyla izlenir ve yalnızca bir kez sayılır.
Her ürünün sınıfı ve bant üzerindeki konumu (enine konum ve enkoder değeri) bir kuyruğa yazılır. Ürün ayırma noktasına ulaştığında PLC, ürünün enine konumuna denk gelen hava valfini ya da klapeyi tam o anda çalıştırır. Bant hızı değişirse ayırma anı enkoderden yeniden hesaplanır; zaman gecikmesine dayalı ayırmada olan kaymalar oluşmaz.
Sayımlar sınıf bazında tutulur ve üretim kayıtlarına yazılır: kaç ürün geçti, kaçı hangi sınıfa ayrıldı, kaçı kusurlu. Bu kayıt hem verim takibi hem de besleme tarafındaki sorunların erken görülmesi için kullanılır.
-
1
Görüntü
Enkoder tetikli kamera bandın tam genişliğini kesintisiz görür.
-
2
Tespit ve sınıf
Model her ürünü bulur, sınıflandırır; ürün bant konumuyla izlenerek bir kez sayılır.
-
3
Takip kuyruğu
Sınıf, enine konum ve enkoder değeri ayırma kuyruğuna yazılır.
-
4
Ayırma
Ürün ayırma noktasına geldiğinde ilgili valf ya da klape enkoder zamanlı çalışır.
Kritik parametreler
| Parametre | Neden önemli? | Değer |
|---|---|---|
| Bant hızı ve genişliği | Kamera tetik aralığını, görüş alanını ve ayırma mekanizmasının tepki süresini belirler. | Proje bazında belirlenir |
| Ürün yoğunluğu ve dağılımı | Ürünlerin birbirine değip değmediği; sayma ve ayırmanın güvenilirliğini belirler. | Proje bazında belirlenir |
| Sınıf sayısı ve ayırt edici özellik | Renk, şekil, boyut ya da ince kusur; model ve ışık seçimini belirler. | Proje bazında belirlenir |
| Ayırma mekanizması | Hava püskürtme, klape, itici ya da robot; ürün ağırlığına ve kanal sayısına göre seçilir. | Proje bazında belirlenir |
| Hijyen ve ortam | Gıda hatlarında yıkama, toz ve nem; kamera ve aydınlatma koruma sınıfını belirler. | Proje bazında belirlenir |
Değerler ürününüz ve hattınız incelenerek belirlenir; sayfada genel bir ayıklama hızı ya da doğruluk vaadi vermiyoruz.
ONX mimarisi
Kamera görüntüsü GigE ile edge YZ bilgisayarına gelir; tespit ve sınıflandırma modeli GPU'da TensorRT ile çalışır. Ürün listesi (sınıf, enine konum, enkoder değeri) PLC'ye Modbus TCP ya da OPC UA ile gönderilir; valf ve klapeler PLC'nin hızlı çıkışlarından ya da EtherCAT uzak I/O'dan sürülür.
Basit, tek kanallı ret uygulamalarında Nexcom COEUS-3721T'nin dijital çıkışları ret valfini doğrudan sürebilir. Hızlı akan ürünlerde görüntünün bulanıklaşmaması için stoktaki global shutter MG-A121K-9 ve flaşlı aydınlatma seçilir; stoktaki rolling shutter Crevis MG-A121L-9, Global Reset modu ve flaşla yavaş hatlarda kullanılabilir.
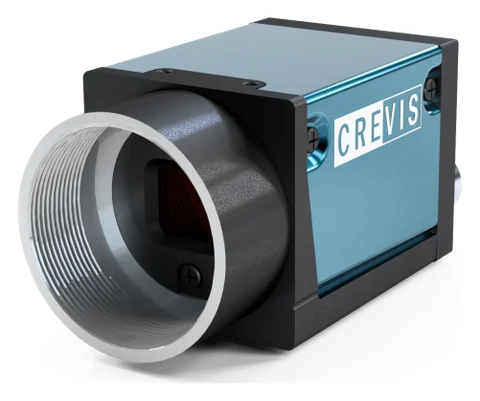
GigE endüstriyel kamera ve optik
Crevis MG serisi GigE Vision kameralar ve 12 MP lensler. Çözünürlük, sensör tipi (rolling ya da global shutter), lens ve aydınlatma, en küçük hata ve hat hızına göre seçilir. Stoktaki MG-A121L-9 (Sony STARVIS IMX226, rolling shutter + Global Reset) ve MG-A121K-9 (Sony Pregius IMX304, global shutter) PoE ile tek kablodan beslenir ve harici tetik girişiyle enkoder ya da fotoselden tetiklenir.
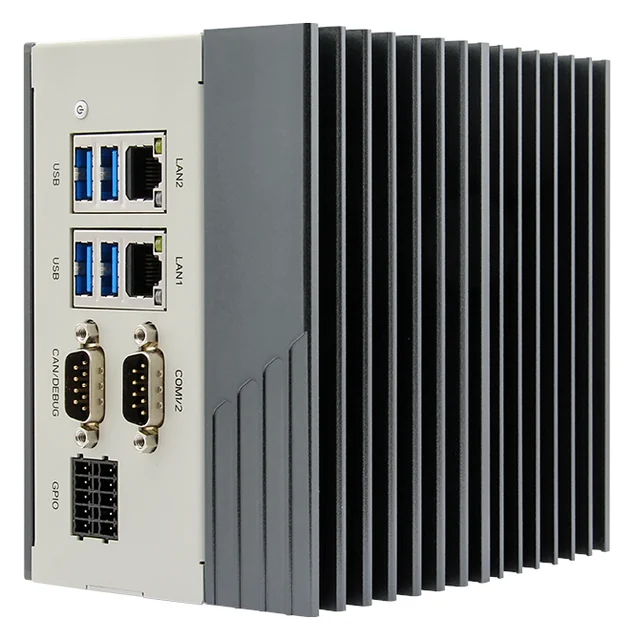
Edge YZ bilgisayarı
Nexcom COEUS-3721T: fansız kutu PC, NVIDIA Jetson Orin Nano 4 GB (512 çekirdekli Ampere GPU; üretici değeri 34 TOPS, INT8, Super mode), 2 × GbE, 4 × USB 3.0, HDMI, 4 DI / 4 DO, RS232/422/485, CAN, 9–30 V DC, DIN ray. Ubuntu 22.04 ve JetPack 6.2 üzerinde modeller TensorRT ya da ONNX Runtime ile GPU'da çalışır; görüntü tesis dışına çıkmaz.
PLC ve hareket kontrolü
Karar, mevcut PLC'ye dijital çıkış, Modbus TCP ya da OPC UA ile gider. Küçük hücrelerde CODESYS Control for Linux ARM64 SL aynı Jetson cihazında PLC olarak çalışabilir.
Fizibilite ve pilot çalışma
Yapay zekâ projelerinde başarıyı belirleyen, sizin ürününüz, ışığınız ve hat hızınızdır; katalog değeri değil. Bu yüzden her projeye sizin numunelerinizle başlıyoruz: önce masa başında doğru kamera, lens ve aydınlatmayla görüntü toplanır, ilk model eğitilir ve yanlış ret ile kaçırma oranı sizin parçalarınız üzerinde ölçülür. Sonuç kabul ölçütünü karşılıyorsa sistem hatta pilot olarak, önce yalnızca kayıt tutan ve karar vermeyen modda çalıştırılır.
Ayıklama projelerinde fizibilitede ürünlerinizin her sınıfından ve sınırda kalan örneklerden görüntü toplanır; sınıflar arasındaki sınır sizin kalite tanımınıza göre etiketlenir. Pilot aşamasında sistem sayar ve sınıflandırır ama ayırmaz; sonuçlar elle yapılan ayıklamayla karşılaştırıldıktan sonra ayırma devreye alınır.
Mevcut hatta ekleme
Elle ayıklama yapılan bir banda kamera köprüsü, aydınlatma ve ayırma mekanizması eklenir. Bant motoruna enkoder takılır ya da ölçüm tekeri kullanılır; mevcut PLC'ye ayırma çıkışları ve sayım verisi eklenir.
- Ürün sınıflarının ve sınırda kalan örneklerin kalite ekibiyle tanımlanması
- Banda enkoder ya da ölçüm tekeri eklenmesi
- Ayırma mekanizmasının ürün ağırlığı ve kanal sayısına göre seçilmesi
- Ayırma zamanlamasının enkoderle kurulması ve test edilmesi
- Sayım verilerinin üretim kayıtlarına aktarılması
ONX çözümleriyle birlikte
Bu uygulama, ONX'in kurduğu makine ve hatların hareket kontrolüne doğrudan bağlanır. Aşağıdaki çözümlerde görüntü ya da veri sonucu PLC'ye, servo eksenlere ve EtherCAT ağına nasıl girer:
Paketleme makineleri + OCR, kod okuma ve ayıklama
Tarih, lot ve DataMatrix baskısı paketleme makinesinin çıkışında okunur, makinenin aktif reçetesiyle karşılaştırılır ve hatalı paket ayrılır. Termoform ve tepsi kapatmada kaplardaki ürünün varlığı ve yerleşimi kapatmadan önce kontrol edilebilir. Ret zamanlaması makinenin ana eksen konumuna bağlıdır; hız değişse de doğru paket ayrılır.
Akıllı bant ve asker zinciri + kamera
Fotoselin yerine ya da yanına konan bir kamera, ürünün konumunu, yönünü ve kusurunu aynı anda verir. Konum, faz bandının düzeltme hesabına girer; ters dönmüş, kırık ya da eksik ürün paketlemeye girmeden ayrılır. Enkoder ve servo eksenler zaten akıllı bantta olduğu için görüntü sonucu doğrudan hareket kontrolüne bağlanır.
X Motion + konveyör takipli alma
Kameradan gelen x, y, θ ve görüntü anındaki enkoder değeri, X Motion'ın senkronizasyon ve elektronik kam fonksiyonlarıyla konveyör takipli almaya dönüşür. Kartezyen ya da SCARA eksen grubu aynı CODESYS uygulamasında çalışır; eksenler ONX Motion Sizing ile boyutlandırılır.
Sık sorulan sorular
Ayırma neden zamanla değil enkoderle yapılıyor?
Zamana göre ayırmada bant hızı değiştiğinde ürün ayırma noktasına hesaplanandan erken ya da geç gelir ve valf yanlış ürüne çalışır. Enkoderle izlenen ürün, hız ne olursa olsun bant üzerinde doğru konuma geldiğinde ayrılır.
Birbirine değen ürünleri ayrı sayabilir mi?
Segmentasyon modeli birbirine değen ürünleri ayrı ayrı bulabilir. Ürünler sık sık üst üste biniyorsa besleme tarafında ürünleri tek sıraya ya da tek kata indirmek hem sayımı hem ayırmayı daha güvenilir yapar.
Renk ayıklaması için yapay zekâ gerekir mi?
Belirgin renk farklarında klasik renk sınıflandırma yeterli olabilir ve onu öneriyoruz. Kusurun şekil, doku ya da ince ton farkıyla tanımlandığı durumlarda derin öğrenme gerekir.
Gıda hatlarında hijyen nasıl sağlanıyor?
Kamera ve aydınlatma, hattın yıkama ve hijyen koşuluna uygun koruma sınıfında muhafazalar içinde kurulur; gıdaya temas eden kısımlar ayırma mekanizmasıyla sınırlı kalır ve ona göre seçilir.
Sayım verisini ERP'ye aktarabilir miyiz?
Evet. Sınıf bazında sayımlar PLC'ye ve üretim kayıtlarına yazılır; MES ya da ERP aktarımı projede tanımlanır.
Ayıklama ve sayım ihtiyacınızı konuşalım
Ürün sınıfları, bant hızı ve genişliği, ayırma kanal sayısı ve örnek ürünler yeterli; fizibilite planıyla dönüş yapalım.