
 Control Techniques
 Estun Automation
 CODESYS
 Crevis
 Nexcom / Nexcobot
 Leroy-Somer
 Servo Sistemleri
 AC Sürücü + Motor
 DC Sürücüler
 Akıllı PLC
 Panel PC / IPC
 Uzak I/O
CNC Boru Bükme Makinesi Otomasyonu
Hazırlayan: ONX Control mühendislik ekibi · Son güncelleme:
Kısa tanım
CNC boru bükme makinesi, düz boruyu sırayla besleyip döndürerek ve bükerek üç boyutlu bir parçaya dönüştürür. Her büküm üç değerle tanımlanır: iki büküm arasındaki düz boy (Y), bükümün düzlem açısı (B) ve büküm açısı (C). Tam elektrikli makinelerde bu eksenlerin hepsi ve baskı kalıbının itici (booster) ekseni servo motorlarla sürülür; büküm hızı, sırası ve geri yaylanma kompanzasyonu yazılımdan belirlenir. ONX Control boru bükme makinelerinin kontrolünü CODESYS SoftMotion, EtherCAT ve servo sürücülerle kurar.
Nasıl çalışır?
Yaygın yöntem olan çekmeli bükümde (rotary draw bending) boru, büküm kalıbı ile kenetleme kalıbı arasında sıkıştırılır ve büküm kalıbı dönerek boruyu kendi çevresine sarar. Baskı kalıbı borunun dış tarafını destekler; boru içindeki mandrel kesitin ovalleşmesini, sıyırıcı kalıp (wiper) ise iç tarafta kırışmayı önler. İnce cidarlı ya da dar yarıçaplı bükümlerde baskı kalıbı bir itici eksenle boruyu büküme doğru iter; bu eksen büküm eksenine elektronik dişliyle bağlanır, böylece itme hızı büküm hızıyla birlikte değişir.
Parça çizimi genellikle boru merkez çizgisinin köşe noktaları (XYZ koordinatları) olarak gelir. Kontrolör bunu büküm yarıçapını hesaba katarak YBC tablosuna, yani her büküm için besleme boyu, döndürme açısı ve büküm açısına çevirir. Boru büküm sonrasında bir miktar geri yaylanır ve büküm bölgesinde uzar; bu yüzden C açısına malzemeye göre bir fazladan büküm, Y boyuna da uzama düzeltmesi eklenir. Düzeltme değerleri deneme bükümlerinden ölçülerek malzeme ve kalıp başına tablo olarak saklanır.
Eski makinelerde büküm çoğunlukla bir hidrolik silindir ve kremayerle yapılır, B ve Y eksenleri ise ayrı hidrolik ya da asenkron motorlarla sürülür. Tam elektrikli yapıda bütün eksenler servo olduğundan büküm hızı büküm boyunca değiştirilebilir (yavaş başlangıç, hızlı orta bölge, yavaş bitiş), eksenler aynı anda hareket ettirilerek çevrim kısaltılabilir ve konumlar daha tekrarlanabilir olur. Bükülmüş parçanın makineye ya da zemine çarpmaması için büküm sırası ve B dönüşleri programda kontrol edilir.
-
1
Besleme (Y)
Boru arabası boruyu bir sonraki bükümün başlangıcına kadar ileri iter; mandrel boru içinde konumunu korur.
-
2
Döndürme (B)
Boru, bükümün düzlemine gelecek açıda döndürülür; bazı makinelerde besleme ve döndürme aynı anda yapılır.
-
3
Kenetleme ve büküm (C)
Kenetleme ve baskı kalıpları kapanır, büküm kalıbı geri yaylanma payıyla birlikte hedef açıya döner; itici eksen büküme senkron iter.
-
4
Bırakma ve geri dönüş
Kalıplar açılır, mandrel gerekiyorsa geri çekilir, büküm kalıbı başlangıca döner ve program bir sonraki bükümle devam eder.
Kritik parametreler
| Parametre | Neden önemli? | Tipik aralık / ONX saha verisi |
|---|---|---|
| Boru çapı ve et kalınlığı | Büküm torkunu, kalıp ölçülerini ve mandrel ihtiyacını belirler. | Proje bazında belirlenir |
| Büküm yarıçapı ve et faktörü | Yarıçapın çapa, çapın et kalınlığına oranı; mandrel, sıyırıcı ve itici eksen ihtiyacını ve ulaşılabilir büküm kalitesini belirler. | Proje bazında belirlenir |
| Büküm açısı toleransı | Geri yaylanma tablosunun doğruluğuna, C ekseninin konum tekrarlanabilirliğine ve malzeme partisinin değişkenliğine bağlıdır. | Proje bazında belirlenir |
| Boru boyu ve Y stroku | Tek bağlamada bükülebilecek en uzun parçayı ve boru arabasının tahrik mekaniğini belirler. | Proje bazında belirlenir |
| Eksen sayısı ve kalıp katları | Y, B, C'ye ek olarak itici, kalıp katı değiştirme ve sağ/sol büküm eksenleri; kontrol mimarisini ve çevrim süresini belirler. | Proje bazında belirlenir |
| Çevrim süresi | Eksenlerin hızı ve ivmesi ile hangi hareketlerin aynı anda yapılabildiğine bağlıdır. | Proje bazında belirlenir |
ONX mimarisi
ONX mimarisinde Y, B, C ve itici eksenleri endüstriyel PC üzerinde çalışan CODESYS Control RTE ve CODESYS SoftMotion ile kontrol edilir; servo sürücüler ve uzak I/O EtherCAT üzerinden aynı zaman tabanında çalışır. İtici eksen büküm eksenine elektronik dişliyle bağlanır; XYZ'den YBC'ye dönüşüm, geri yaylanma ve uzama tabloları kontrolörde çalışır.
Kenetleme, baskı kalıbı ve mandrel gibi hidrolik ya da pnömatik fonksiyonlar uzak I/O üzerinden valflerle, gerekiyorsa servo eksen olarak sürülür. Parça programları reçete olarak operatör panelinden yönetilir; her parça için büküm listesi, kalıp ve malzeme bilgisi birlikte saklanır.

CODESYS SoftMotion
Y, B, C ve itici eksenleri; elektronik dişli, XYZ → YBC dönüşümü ve geri yaylanma tabloları.

Endüstriyel PC
CODESYS Control RTE'nin, parça programlarının ve operatör ekranının çalıştığı endüstriyel PC veya panel PC.

Servo sürücü
Besleme, döndürme, büküm ve itici eksenleri için EtherCAT haberleşmeli servo sürücüler.
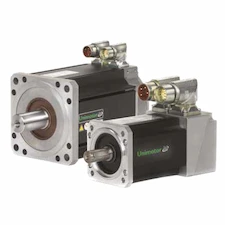
Servo motor ve boyutlandırma
Büküm torku, boru arabası kütlesi ve döndürme ataletine göre motor ve redüktör seçimi.

Uzak I/O
Kenetleme, baskı kalıbı ve mandrel valfleri, boru sensörleri ve güvenlik sinyalleri için EtherCAT uzak I/O.
Saha referansı
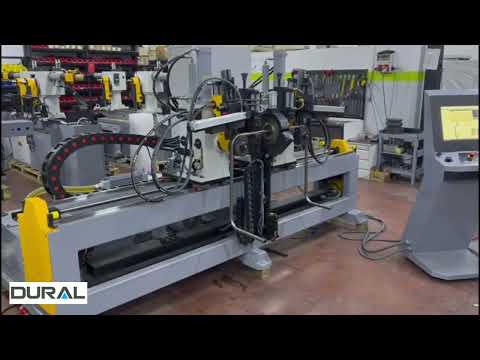
Aşağıdaki video ONX Control'ün YouTube kanalındaki tam otomatik boru bükme uygulamasından saha görüntüsüdür: servo motor tahrikli, reçete tabanlı 3D büküm yapan CODESYS tabanlı boru bükme makinesi.
Retrofit senaryosu
Eski boru bükme makinelerinde sık görülen tablo; hidrolik silindirle yapılan büküm, enkoderli ama analog valfle sürülen eksenler, geri yaylanmanın her partide elle düzeltilmesi ve yedeği bulunmayan eski bir NC kontrol ünitesidir. Retrofit'te gövde, kalıp seti ve boru arabasının mekaniği çoğunlukla korunur; eksenler servo tahrike geçirilir, kontrol CODESYS'e taşınır ve parça programları yeni reçete yapısına aktarılır.
- Mevcut eksenlerin, kalıp setlerinin ve hidrolik fonksiyonların incelenmesi
- Büküm torku ve hareket profiline göre servo motor ve redüktör boyutlandırması
- Kontrolün CODESYS SoftMotion + EtherCAT mimarisine taşınması
- Parça programlarının ve geri yaylanma değerlerinin yeni reçete yapısına aktarılması
- Deneme bükümleriyle açı ve boy doğrulaması
Sık sorulan sorular
YBC nedir?
Bir boru parçasının büküm listesidir: her büküm için besleme boyu (Y), döndürme açısı (B) ve büküm açısı (C). Çizimdeki XYZ köşe noktalarından, büküm yarıçapı hesaba katılarak kontrolörde hesaplanır.
Geri yaylanma nasıl kompanze edilir?
Malzeme ve kalıp başına deneme bükümleriyle ölçülen geri yaylanma, hedef açıya fazladan büküm olarak eklenir; büküm bölgesindeki uzama da Y boyunda düzeltilir. Değerler tablo olarak saklanır; farklı malzeme partilerinde tablo güncellenebilir.
Hidrolik büküm ile servo büküm arasındaki fark nedir?
Hidrolik bükümde hız ve konum valf ve silindirle kontrol edilir; yağ sıcaklığı ve basınç tekrarlanabilirliği etkileyebilir. Servo bükümde büküm açısı doğrudan motor konumudur, büküm hızı büküm boyunca değiştirilebilir ve itici eksen elektronik dişliyle büküme bağlanabilir.
Mevcut makinemiz servoya dönüştürülebilir mi?
Gövde ve kalıp seti sağlamsa çoğunlukla evet. Büküm torku, boru arabası kütlesi ve hedef çevrim süresine göre servo motorlar boyutlandırılır; hidrolik büküm silindiri yerine redüktörlü servo tahrik ya da servo pompalı hidrolik seçilebilir.
Teklif için hangi bilgiler gerekir?
Boru çapı ve et kalınlığı aralığı, malzemeler, büküm yarıçapları, en uzun boru boyu, eksen sayısı, hedef çevrim süresi, örnek parça çizimleri ve mevcut kontrol sistemi bilgisi ön değerlendirme için yeterlidir.
Boru bükme makinenizi mühendislerimizle konuşun
Boru ölçülerinizi, örnek parçalarınızı ve çevrim hedefinizi paylaşın; eksen yapısı, servo boyutlandırması ve mimari önerisiyle dönüş yapalım.