Vinçlerde Salınım Önleme (Anti-Sway) Kontrolü
Kısa tanım
Salınım önleme (anti-sway), halatla asılı bir yükün vinç arabası veya köprüsü hızlanıp yavaşlarken sarkaç gibi sallanmasını bastıran hareket kontrol yöntemidir. Yükün salınım periyodu yalnızca halat boyuna bağlıdır (T = 2π√(L/g)); kontrolör bu periyodu bilerek hızlanma ve yavaşlama profillerini salınım oluşmayacak ya da kendini söndürecek biçimde şekillendirir, gerekirse ölçülen salınım açısıyla kapalı çevrimde düzeltir. ONX Control bu kontrolü CODESYS, EtherCAT ve araba, köprü ve kaldırma sürücüleriyle kurar.
Nasıl çalışır?
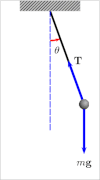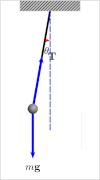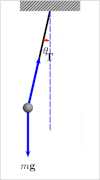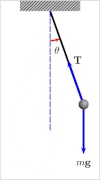
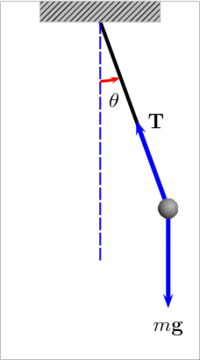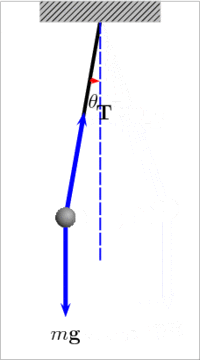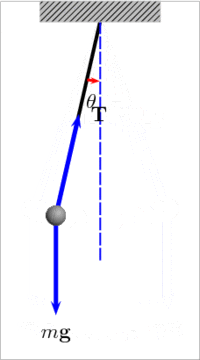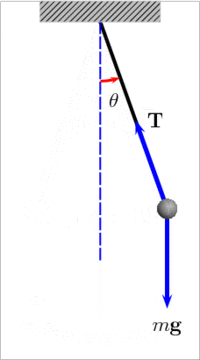
Halatla asılı yük bir sarkaçtır. Küçük açılarda salınım periyodu T = 2π√(L/g) ile hesaplanır; burada L, askı noktasından yükün ağırlık merkezine kadar olan halat boyu, g yer çekimi ivmesidir. Periyot yükün kütlesinden bağımsızdır: örneğin 4 m halat boyunda periyot yaklaşık 4 saniyedir, halat dört katına çıktığında periyot iki katına çıkar. Araba hızlandığında yük geride kalır, araba durduğunda ileri savrulur; operatörün bu salınımı elle karşılaması hem süre hem de beceri ister.
Açık çevrim salınım önlemede hız referansı, salınım periyoduna göre şekillendirilir (input shaping). En basit biçimde ivmelenme iki parçaya bölünür ve ikinci parça yarım periyot sonra uygulanır; ilk parçanın oluşturduğu salınım ikinci parçayla söndürülür. Halat boyu kaldırma ekseninin enkoderinden sürekli okunduğu için yük taşınırken kaldırılsa ya da indirilse de profil güncel periyoda göre yeniden hesaplanır. Kapalı çevrim yöntemde ise salınım açısı bir sensörle ölçülür ve araba hız referansına düzeltme olarak eklenir; böylece rüzgâr, yükün ilk alınışı veya çarpma gibi dış etkilerle başlayan salınımlar da söndürülür.
-
1
Halat boyunun ölçülmesi
Kaldırma ekseninin konumundan ve askı geometrisinden güncel halat boyu, buradan da salınım periyodu hesaplanır.
-
2
Hız profilinin şekillendirilmesi
Operatör joystick'inden ya da otomatik hedeften gelen hız komutu, salınım periyoduna göre şekillendirilmiş hızlanma ve yavaşlama profiline dönüştürülür.
-
3
Salınım açısıyla düzeltme
Kapalı çevrim uygulamalarda ölçülen salınım açısı ve açısal hız, araba veya köprü hız referansına düzeltme olarak eklenir.
-
4
Araba ve kaldırma koordinasyonu
Araba, köprü ve kaldırma hareketleri birlikte planlanır; kaldırma sırasında değişen halat boyu hesaba katılır ve yük hedefe sakin biçimde konumlanır.
Kritik parametreler
| Parametre | Neden önemli? | Tipik aralık / ONX saha verisi |
|---|---|---|
| Araba / köprü hızı ve ivmesi | Salınımın büyüklüğünü belirler; yüksek ivme salınımı artırırken düşük ivme çevrim süresini uzatır. | Proje bazında belirlenir |
| Konumlama doğruluğu ve kalan salınım toleransı | Yükün hedefe ne kadar hassas bırakılacağını ve hareket bittiğinde kabul edilen salınım genliğini tanımlar. | Proje bazında belirlenir |
| Çevrim süresi | Hareketin başından yükün sakinleşmesine kadar geçen süredir; salınım önlemenin asıl kazancı, yükün sakinleşmesini beklemeden işlem yapılabilmesidir. | Proje bazında belirlenir |
| Halat boyu aralığı | Salınım periyodunu belirler; uzun halatlarda periyot uzar ve şekillendirilmiş profilin süresi artar. | Proje bazında belirlenir |
| Salınım ölçümü | Kapalı çevrim için açı sensörü, kamera veya eğim ölçer gerekir; ölçümün gecikmesi ve gürültüsü düzeltmenin kazancını sınırlar. | Proje bazında belirlenir |
ONX mimarisi
ONX mimarisinde araba, köprü ve kaldırma sürücüleri aynı EtherCAT ağına bağlanır. Halat boyu kaldırma ekseninin konumundan okunur, salınım periyodu ve şekillendirilmiş hız profili CODESYS'te her çevrimde hesaplanır ve araba ile köprü sürücülerine hız referansı olarak gönderilir. Kapalı çevrim uygulamalarda salınım açısı sensörü uzak I/O ya da EtherCAT üzerinden okunur.
Manuel modda salınım önleme operatörün joystick komutunu şekillendirir; otomatik modda ise yük, hedef konuma salınımsız varacak şekilde planlanmış bir yörüngeyle taşınır. Kaldırma ekseninin fren mantığı, hız sınırları ve konum limitleri aynı CODESYS uygulamasında yönetilir.

CODESYS SoftMotion
Salınım periyodu hesabı, şekillendirilmiş hız profilleri, açı geri beslemeli düzeltme ve eksen koordinasyonu.

Endüstriyel PC
CODESYS Control RTE'nin çalıştığı endüstriyel PC veya panel PC.

Araba, köprü ve kaldırma sürücüleri
EtherCAT üzerinden hız referansı alan AC sürücüler; kaldırma ekseninde enkoderli vektör kontrol ve fren yönetimi.

Motorlar
Araba, köprü ve kaldırma hareketleri için asenkron motorlar.

Uzak I/O ve salınım sensörü
Salınım açısı sensörü, limit anahtarları ve fren geri bildirimi için EtherCAT uzak I/O.
Saha referansı
Aşağıdaki görseller salınım önlemenin prensibini anlatır: kontrolsüz hızlanmada yükün sarkaç gibi sallanması, salınım önleme profiliyle yükün sakin taşınması ve askıda yük taşıyan bir kaldırma sistemi.
Prensip görselleri
Retrofit senaryosu
Mevcut vinçlerde sık görülen tablo; kademeli hız kontaktörleriyle ya da basit rampalı sürücülerle çalışan araba ve köprü hareketleri ve salınımı elle karşılamaya çalışan bir operatördür. Retrofit'te vinç mekaniği korunur; araba, köprü ve kaldırma sürücüleri EtherCAT haberleşmeli sürücülerle yenilenir, kaldırma eksenine halat boyunu ölçmek için enkoder eklenir ve salınım önleme yazılımda kurulur.
- Vinç geometrisinin, halat boyu aralığının ve mevcut sürücü ve motorların incelenmesi
- Araba, köprü ve kaldırma eksenlerine EtherCAT haberleşmeli sürücü ve gerekiyorsa enkoder eklenmesi
- Açık çevrim profil şekillendirme ile mi yoksa açı ölçümlü kapalı çevrimle mi ilerleneceğine karar verilmesi
- Manuel ve otomatik modlar için salınım önlemenin CODESYS'te kurulması
- Farklı halat boylarında ve yüklerde salınım kaydıyla devreye alma
Sık sorulan sorular
Yük salınımı neden oluşur?
Halatla asılı yük bir sarkaçtır. Araba hızlandığında askı noktası yükten önce hareket eder ve yük geride kalır; araba durduğunda yük ileri savrulur. Salınımın periyodu yalnızca halat boyuna bağlıdır, yükün kütlesine bağlı değildir.
Salınım önleme için sensör gerekir mi?
Açık çevrim yöntemde gerekmez; halat boyu kaldırma ekseninin enkoderinden bilinirse hız profili salınım oluşmayacak şekilde hesaplanır. Rüzgâr, yükün ilk alınışı veya çarpma gibi dış etkilerle başlayan salınımları da söndürmek gerekiyorsa salınım açısı ölçülerek kapalı çevrim kurulur.
Yük taşınırken kaldırılırsa veya indirilirse ne olur?
Halat boyu değiştikçe salınım periyodu da değişir. Kontrolör halat boyunu sürekli okuduğu için hız profilini güncel periyoda göre yeniden hesaplar; bu yüzden araba ve kaldırma hareketleri birlikte planlanır.
Salınım önleme operatörün kullanımını değiştirir mi?
Manuel modda operatör joystick'i aynı şekilde kullanır; kontrolör komutu salınımı söndürecek biçimde şekillendirir. Hareket ilk anda biraz daha yumuşak hissedilebilir, ancak yük hedefe vardığında sakinleşmesini beklemek gerekmez.
Teklif için hangi bilgiler gerekir?
Vinç tipi ve geometrisi, halat boyu aralığı, yük aralığı, araba ve köprü hızları, manuel mi otomatik mi çalışılacağı, mevcut sürücü ve kontrol sistemi bilgisi ön değerlendirme için yeterlidir.
Vinç projenizi mühendislerimizle konuşun
Vinç tipini, halat boyu aralığını ve hız hedeflerinizi paylaşın; salınım önleme yöntemi ve sürücü önerisiyle dönüş yapalım.