
 Control Techniques
 Estun Automation
 CODESYS
 Crevis
 Nexcom / Nexcobot
 Leroy-Somer
 Servo Sistemleri
 AC Sürücü + Motor
 DC Sürücüler
 Akıllı PLC
 Panel PC / IPC
 Uzak I/O
Abkant Pres Eksen Kontrolü: Servo-Hidrolik ve Elektrikli
Hazırlayan: ONX Control mühendislik ekibi · Son güncelleme:
Kısa tanım
Abkant pres, sacı üst ve alt kalıp arasında bükerek şekillendiren makinedir. Büküm açısını koçun alt kalıba ne kadar girdiği belirler; bu yüzden koçun iki ucundaki eksenlerin (Y1 ve Y2) hassas biçimde konumlanması ve birbirine paralel kalması gerekir. Hidrolik abkantlarda bu, oransal valflerle ya da servo pompalarla; elektrikli abkantlarda doğrudan servo motorlarla yapılır. ONX Control abkant pres üreticileri için koç, arka dayama ve bombe eksenlerinin kontrolünü servo sürücüler, CODESYS ve EtherCAT ile kurar.
Nasıl çalışır?
Senkron hidrolik abkantta koçu iki hidrolik silindir taşır ve her silindirin yanında koçun konumunu ölçen bir doğrusal cetvel bulunur. Kontrolör iki ekseni ayrı konum döngüleriyle kontrol eder ve aralarındaki farkı sürekli düzeltir; böylece sac koçun bir ucuna yakın bükülürken bile (eksantrik yük) koç paralel kalır. Bir çevrim; hızlı iniş, yavaşlama noktasında büküm hızına geçiş, büküm, basınç tahliyesi (dekompresyon) ve geri dönüşten oluşur.
Klasik hidrolik devrede sabit devirli bir motor pompayı sürekli döndürür ve hareket oransal valflerle ayarlanır. Servo pompalı (servo-hidrolik) yapıda pompayı bir servo motor sürer: koçun hızı ve yönü pompa devriyle belirlenir, koç beklerken pompa da durur. Bu yapı özellikle bekleme sürelerinde enerji tüketimini, yağ ısınmasını ve gürültüyü azaltır. Elektrikli abkantlarda hidrolik yoktur; koç, vidalı mil ya da kasnak-kayış sistemleri üzerinden servo motorlarla sürülür.
Büküm derinliği; malzeme kalınlığı, çekme dayanımı, alt kalıp V açıklığı, kalıp ölçüleri ve geri yaylanmadan hesaplanır. Arka dayama eksenleri (X, R, Z1, Z2) sacın kalıba göre konumunu belirler ve her büküm adımında servo eksen olarak yeni konuma gider. Uzun parçalarda koç ve tabla yük altında esnediği için orta bölgede açı değişir; bombe (crowning) sistemi tablayı yük oranında yukarı doğru bükerek bunu dengeler.
-
1
Hızlı iniş
Koç, sac yüzeyinin hemen üstündeki yavaşlama noktasına kadar hızlı iner.
-
2
Büküm
Büküm hızına geçilir; Y1 ve Y2 senkron biçimde hesaplanan derinliğe iner, gerekirse kısa bir bekleme süresiyle tamamlanır.
-
3
Dekompresyon ve dönüş
Silindir basıncı kontrollü olarak tahliye edilir ve koç üst konuma döner; sac geri yaylanır.
-
4
Arka dayama
Arka dayama eksenleri bir sonraki büküm adımının konumuna gider ve program bir sonraki adıma geçer.
Kritik parametreler
| Parametre | Neden önemli? | Tipik aralık / ONX saha verisi |
|---|---|---|
| Pres kuvveti ve tabla boyu | Silindir çapını ve hidrolik basıncı ya da elektrikli tahrikte motor torkunu belirler. | Proje bazında belirlenir |
| Koç hızları (iniş, büküm, dönüş) | Pompa debisini ya da servo motor devrini ve çevrim süresini belirler. | Proje bazında belirlenir |
| Konum tekrarlanabilirliği | Cetvel çözünürlüğüne, valf ya da pompa dinamiğine ve kontrol döngüsünün çevrim süresine bağlıdır; büküm açısının tekrarlanabilirliğini belirler. | Proje bazında belirlenir |
| Y1/Y2 paralellik | Eksantrik yükte iki silindir arasındaki farkın ne kadar hızlı düzeltildiğini gösterir. | Proje bazında belirlenir |
| Arka dayama eksen sayısı ve hızı | Parça karmaşıklığına göre X, R, Z1, Z2 ve gerekirse ek eksenler; çevrim süresine doğrudan etki eder. | Proje bazında belirlenir |
| Tahrik tipi | Oransal valfli hidrolik, servo pompalı hidrolik ya da elektrikli; enerji tüketimi, bakım ve maliyet dengesini belirler. | Proje bazında belirlenir |
ONX mimarisi
ONX mimarisinde koç, arka dayama ve bombe eksenleri CODESYS üzerinde çalışan tek bir kontrolörde toplanır. Doğrusal cetveller, servo sürücüler ve uzak I/O EtherCAT üzerinden bağlanır; Y1/Y2 senkronizasyonu, büküm derinliği hesabı ve büküm programları kontrolörde çalışır. Servo pompalı yapıda her silindirin pompası ayrı bir servo eksen olarak sürülür; oransal valfli yapıda valf referansları analog çıkışlardan verilir. Büküm programları ve takım kütüphanesi operatör panelinden yönetilir.
Abkant pres, operatörün kalıba yakın çalıştığı bir makinedir. Lazer koruma, iki el kumandası, güvenli hız ve güvenli duruş gibi güvenlik fonksiyonları makine üreticisinin risk değerlendirmesine ve ilgili standarda (hidrolik abkantlar için EN 12622) göre, güvenlik kontrolörü ve sürücülerin güvenlik fonksiyonlarıyla kurulur.

CODESYS
Y1/Y2 senkronizasyonu, arka dayama eksenleri, büküm derinliği hesabı ve büküm programları.

Endüstriyel PC ve panel
Kontrolörün, büküm programı editörünün ve takım kütüphanesinin çalıştığı panel PC.

Servo sürücü
Servo pompa, elektrikli koç ve arka dayama eksenleri için EtherCAT haberleşmeli servo sürücüler.
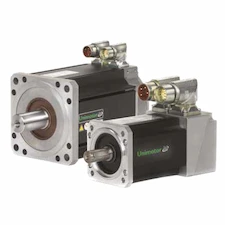
Servo motor ve boyutlandırma
Pompa ya da koç tahriki için yüksek torklu, arka dayama için düşük ataletli servo motorlar.

Uzak I/O
Cetvel ve basınç sensörleri, valfler, pedal ve güvenlik sinyalleri için EtherCAT uzak I/O.
Saha referansı
Bu sayfadaki mimari, ONX Control'ün uçar pres, boy kesme ve CNC uygulamalarında kullandığı CODESYS, EtherCAT ve servo sürücü altyapısına dayanır. Makinenize uygun eksen yapısını ve tahrik seçimini görüşmede birlikte çıkarıyoruz.
Retrofit senaryosu
Eski abkantlarda sık görülen tablo; mekanik ya da burulma milli senkronizasyon, elle ayarlanan kurs ve yedeği bulunmayan eski bir NC kontrol ünitesidir. Retrofit'te gövde, silindirler ve kalıplar çoğunlukla korunur; doğrusal cetveller, oransal valf ya da servo pompa grubu, servo arka dayama ve yeni kontrol sistemi eklenir. Bu adımlar makinenin durumuna göre birlikte ya da kademeli yapılabilir.
- Gövde, silindirler, hidrolik ünite ve mevcut senkronizasyon yapısının incelenmesi
- Tahrik tipinin seçimi: oransal valf, servo pompa ya da mevcut ünitenin korunması
- Cetvel montajı ve arka dayama eksenlerinin servo ile yenilenmesi
- Güvenlik fonksiyonlarının risk değerlendirmesiyle yeniden kurulması
- Deneme bükümleriyle açı ve paralellik doğrulaması
Sık sorulan sorular
Servo pompalı abkantın oransal valfli abkanta farkı nedir?
Oransal valfli devrede pompa sabit devirde sürekli döner, hareket valfle kısılarak ayarlanır. Servo pompalı devrede koçun hızını ve yönünü pompa devri belirler; koç durduğunda pompa da durur. Sonuç olarak bekleme sürelerinde enerji tüketimi, yağ ısınması ve gürültü azalır.
Y1 ve Y2 nasıl paralel tutulur?
Her silindirin konumu ayrı bir doğrusal cetvelle ölçülür ve iki eksen ayrı konum döngüleriyle kontrol edilir. Kontrolör iki eksen arasındaki farkı sürekli izler ve düzeltir; eksantrik yükte bir silindir daha fazla zorlansa da koç paralel kalır.
Elektrikli abkant hangi durumlarda tercih edilir?
Kısa ve orta tabla boylarında, yüksek çevrim ve temiz çalışma ortamı istenen uygulamalarda tercih edilir; hidrolik ünite ve yağ bakımı yoktur. Yüksek pres kuvveti ve uzun tablalarda hidrolik ya da servo-hidrolik yapılar daha yaygındır.
Mevcut abkantımız retrofit edilebilir mi?
Gövde ve silindirler sağlamsa çoğunlukla evet. Cetvel, valf ya da servo pompa grubu, arka dayama ve kontrol sistemi yenilenir; güvenlik fonksiyonları da risk değerlendirmesiyle yeniden kurulur.
Teklif için hangi bilgiler gerekir?
Pres kuvveti ve tabla boyu, mevcut ya da hedef tahrik tipi, koç hızları, arka dayama eksen sayısı, işlenen sac kalınlıkları ve malzemeler ile mevcut kontrol sistemi bilgisi ön değerlendirme için yeterlidir.
Abkant pres projenizi mühendislerimizle konuşun
Pres kuvveti, tabla boyu, tahrik tipi ve eksen ihtiyacınızı paylaşın; servo boyutlandırması ve mimari önerisiyle dönüş yapalım.