
 Control Techniques
 Estun Automation
 CODESYS
 Crevis
 Nexcom / Nexcobot
 Leroy-Somer
 Servo Sistemleri
 AC Sürücü + Motor
 DC Sürücüler
 Akıllı PLC
 Panel PC / IPC
 Uzak I/O
Yapay Zekâ ile Yüzey Hata Tespiti
Hazırlayan: ONX Control mühendislik ekibi · Son güncelleme:
Kısa tanım
Yüzey hata tespiti, hareket hâlindeki malzemenin (kumaş, sac, plastik film, kağıt, ahşap panel, beton parke taşı) yüzeyindeki çizik, leke, delik ve kırışıklık gibi hataları kamera görüntüsünden otomatik bulan kalite kontrol sistemidir. Kural tabanlı klasik görüntü işleme desenli ve dokulu yüzeylerde zorlanır; derin öğrenme modeli hatalı ve hatasız numunelerden öğrenerek bu yüzeylerde de hatayı ayırt eder. ONX Control bu sistemi Linux tabanlı edge YZ bilgisayarı, GigE kamera ve hat enkoderiyle kurar; hatanın yeri hat boyunca izlenir, markalama, ayırma ya da hat durdurma kararı PLC'ye gider.
Nasıl çalışır?
Yüzey kontrolünde en belirleyici unsur modelden önce ışıktır. Parlak sacta çizik düşük açılı (karanlık alan) ışıkla, filmde ve kumaşta delik arkadan aydınlatmayla, lekeler ise dağınık ön ışıkla görünür hâle gelir. Kamera hat enkoderiyle tetiklenir: alan kamerası malzeme her belirli mesafe ilerlediğinde bir kare alır, kareler üst üste binerek bütün yüzeyi kaplar. Geniş hatlarda birden fazla kamera yan yana konur.
Model iki yoldan biriyle kurulur. Hata sınıfları biliniyor ve her birinden yeterli örnek varsa, YOLO ailesinden bir tespit ya da segmentasyon modeli hatanın yerini ve tipini birlikte verir. Hata nadir görülüyor ve örneği azsa, yalnızca hatasız yüzeyden öğrenen bir anomali modeli normal dokudan sapan her bölgeyi işaretler. Model edge bilgisayarın GPU'sunda TensorRT ile çalışır; tasarım koşulu, bir karenin işlenme süresinin iki kamera tetiği arasındaki süreden kısa olmasıdır.
Hata görüntüde bulunduğu an enkoder konumuyla eşlenir. Böylece hata, kameradan metrelerce ileride duran markalama kafasına ya da ayırma noktasına ulaştığında doğru yerde işaretlenir. Her hata için metre, enine konum, sınıf ve görüntü kesiti kaydedilir; rulo ya da parti sonunda hata haritası ve kalite raporu çıkar.
Beton parke taşı ve bordür üretiminde (vibropres hatları) kontrol, ürün presten yeni çıkmışken, henüz ıslakken yapılır: palet presten çıkıp kür odasına giderken kamera her ürünün üst yüzeyine bakar; kırık köşe, çatlak, eksik dolgu, yüzey boşluğu ve renkli üst tabakadaki hatalar bulunur. Islak yüzey parladığı ve tonu kurudukça değiştiği için burada ışık geometrisi ve sizin ürünlerinizle eğitilen model belirleyicidir. Sonuç palet numarasıyla kaydedilir ve operatöre anlık gösterilir; hata eğilimi dolum, vibrasyon ya da karışımdaki bir sapmayı bütün parti etkilenmeden önce gösterir. Aynı istasyonda ürün yüksekliği de lazer çizgisi ve kamerayla ölçülür.
-
1
Görüntü alma
Kamera hat enkoderiyle tetiklenir; doğru aydınlatmayla yüzeyin tamamı kesintisiz taranır.
-
2
Ön işleme
Kareler modele uygun parçalara bölünür, parlaklık ve perspektif düzeltilir.
-
3
Çıkarım
Model GPU'da hatanın yerini ve sınıfını bulur ya da normalden sapan bölgeyi işaretler.
-
4
Karar ve kayıt
Hata enkoderle izlenir; markalama, ayırma ya da durdurma PLC'ye gider, hata haritası kaydedilir.
Kritik parametreler
| Parametre | Neden önemli? | Değer |
|---|---|---|
| Hat hızı ve malzeme genişliği | Kamera sayısını, tetik aralığını ve bir karenin ne kadar sürede işlenmesi gerektiğini belirler. | Proje bazında belirlenir |
| En küçük hata boyutu | Gerekli çözünürlüğü (mm/piksel) belirler: en küçük hatanın görüntüde birkaç piksel kaplaması gerekir. | Proje bazında belirlenir |
| Yüzey tipi | Parlak, mat, desenli ya da saydam yüzey; aydınlatma geometrisini ve kamera açısını belirler. | Proje bazında belirlenir |
| Hata sınıfları ve örnek sayısı | Sınıflandırmalı model mi yoksa yalnızca hatasız yüzeyden öğrenen anomali modeli mi kullanılacağını belirler. | Proje bazında belirlenir |
| Kabul ölçütü | Yanlış ret ile kaçırılan hata arasındaki denge; ürünün değerine ve hatanın sonucuna göre sizinle birlikte belirlenir. | Proje bazında belirlenir |
Bu değerler sizin numunelerinizle yapılan fizibilite çalışmasında belirlenir. Ürün ve ışık koşulu görülmeden genel bir hız ya da doğruluk vaadi vermiyoruz.
ONX mimarisi
Kamera görüntüsü GigE üzerinden edge YZ bilgisayarına gelir. Stoğumuzdaki Nexcom COEUS-3721T, NVIDIA Jetson Orin Nano 4 GB modülüyle Ubuntu tabanlı JetPack Linux üzerinde çalışır; model TensorRT ile GPU'da koşar. Karar, cihazın dijital çıkışıyla doğrudan ya da Modbus TCP ve OPC UA ile hat PLC'sine gider; hat enkoderi ve markalama PLC tarafında yönetilir.
Kamera seçimi hat hızına bağlıdır. Stoktaki Crevis MG-A121L-9 (4024 × 3036, renkli, 1/1.7 inç) rolling shutter sensörlüdür ve Global Reset modunu destekler: duran ya da yavaş ilerleyen yüzeylerde, hareketli yüzeyde ise Global Reset modu ve kısa flaşlı aydınlatmayla birlikte iyi sonuç verir. Hızlı akan malzemede stoktaki global shutter MG-A121K-9 (Sony Pregius IMX304, 4112 × 3008) ya da çizgi tarama kamerası seçilir; geniş ve hızlı hatlarda daha güçlü bir GPU'lu edge PC gerekir.
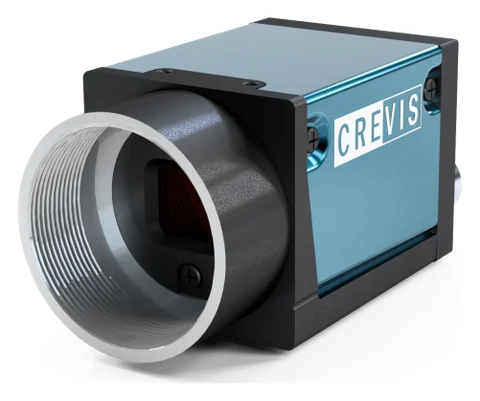
GigE endüstriyel kamera ve optik
Crevis MG serisi GigE Vision kameralar ve 12 MP lensler. Çözünürlük, sensör tipi (rolling ya da global shutter), lens ve aydınlatma, en küçük hata ve hat hızına göre seçilir. Stoktaki MG-A121L-9 (Sony STARVIS IMX226, rolling shutter + Global Reset) ve MG-A121K-9 (Sony Pregius IMX304, global shutter) PoE ile tek kablodan beslenir ve harici tetik girişiyle enkoder ya da fotoselden tetiklenir.
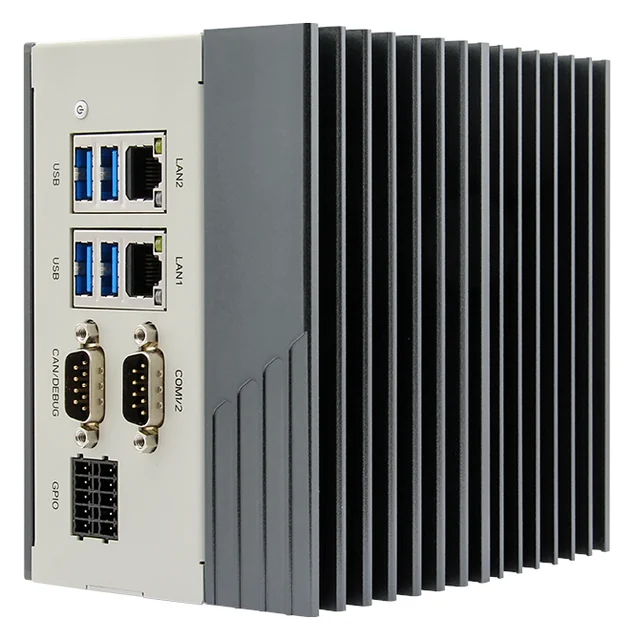
Edge YZ bilgisayarı
Nexcom COEUS-3721T: fansız kutu PC, NVIDIA Jetson Orin Nano 4 GB (512 çekirdekli Ampere GPU; üretici değeri 34 TOPS, INT8, Super mode), 2 × GbE, 4 × USB 3.0, HDMI, 4 DI / 4 DO, RS232/422/485, CAN, 9–30 V DC, DIN ray. Ubuntu 22.04 ve JetPack 6.2 üzerinde modeller TensorRT ya da ONNX Runtime ile GPU'da çalışır; görüntü tesis dışına çıkmaz.
PLC ve hareket kontrolü
Karar, mevcut PLC'ye dijital çıkış, Modbus TCP ya da OPC UA ile gider. Küçük hücrelerde CODESYS Control for Linux ARM64 SL aynı Jetson cihazında PLC olarak çalışabilir.
Görüntü işleme ve model yazılımı
Python ve OpenCV ile görüntü alma ve ön işleme, YOLO ailesi tespit ve segmentasyon modelleri, etiketleme, eğitim ve sürüm kaydı; operatör ekranı ve kayıt arayüzü ONX'te yazılır.
Fizibilite ve pilot çalışma
Yapay zekâ projelerinde başarıyı belirleyen, sizin ürününüz, ışığınız ve hat hızınızdır; katalog değeri değil. Bu yüzden her projeye sizin numunelerinizle başlıyoruz: önce masa başında doğru kamera, lens ve aydınlatmayla görüntü toplanır, ilk model eğitilir ve yanlış ret ile kaçırma oranı sizin parçalarınız üzerinde ölçülür. Sonuç kabul ölçütünü karşılıyorsa sistem hatta pilot olarak, önce yalnızca kayıt tutan ve karar vermeyen modda çalıştırılır.
Yüzey kontrolünde pilot aşamasında, hattın gerçek hızında ve gerçek ışığında kaydedilen görüntüler etiketlenir ve modele eklenir; masa başında görülmeyen yansımalar, toz ve rulo eklemeleri bu aşamada ortaya çıkar. Hata haritası kalite ekibinizin elle bulduğu hatalarla karşılaştırılır; karar verme modu bu karşılaştırma tamamlanınca açılır.
Mevcut hatta ekleme
Yüzey kontrol sistemi çoğunlukla çalışan bir hatta eklenir. Kamera ve aydınlatma bir köprü üzerine kurulur, hat enkoderinin sinyali paylaşılır, markalama ya da ayırma için mevcut PLC'ye birkaç sinyal eklenir. Hattın kontrol yazılımına yapılan değişiklik küçüktür.
- Kamera köprüsü için yer, titreşim ve ortam ışığının yerinde incelenmesi
- Hat enkoderinden konum sinyalinin alınması ya da ölçüm tekeri eklenmesi
- Markalama kafası, ayırma klapesi ya da durdurma sinyalinin PLC'ye bağlanması
- Önce yalnızca kayıt tutan modda pilot, sonra karar veren moda geçiş
- Hata haritasının üretim ve kalite sistemine aktarılması
ONX çözümleriyle birlikte
Bu uygulama, ONX'in kurduğu makine ve hatların hareket kontrolüne doğrudan bağlanır. Aşağıdaki çözümlerde görüntü ya da veri sonucu PLC'ye, servo eksenlere ve EtherCAT ağına nasıl girer:
Sarma, dilme ve ekstrüzyon + yüzey hata tespiti
Film, folyo, kağıt ya da sac yüzeyindeki hata, sarıcının metre sayacı ve hat enkoderiyle aynı konum ekseninde kaydedilir. Böylece her bobinin hata haritası, o bobinin gerginlik ve hız kaydıyla birlikte tutulur; hatanın kaynağı (gerginlik dalgalanması, ekleme, kalıp) aynı zaman ekseninde aranır. Dilme hattında hatalı bölge bobin değişiminde ayrılabilir.
Tekstil ve dikiş otomasyonu + görüntü
Kumaş ve iplik üzerindeki hatalar akış sırasında kamerayla bulunabilir. Cep takma ve dikiş otomasyonunda kumaş kenarı, desen ya da işaret kamerayla bulunur ve servo eksenlerin dikiş yolu parçanın gerçek konumuna göre düzeltilir; aynı ONX hareket uygulaması içinde, ayrı bir görüntü sistemi kutusu olmadan.
Sık sorulan sorular
Klasik görüntü işleme mi, derin öğrenme mi?
Yüzey düzgün ve hata kontrastı yüksekse kural tabanlı görüntü işleme yeterli olabilir; daha basit ve açıklanabilirdir, öyleyse onu öneriyoruz. Desenli kumaş, ahşap damarı, dokulu sac gibi değişken yüzeylerde ve hatanın tarifinin zor olduğu durumlarda derin öğrenme gerekir.
Kaç numune gerekir?
Hata sınıflarını ayıran bir model için her sınıftan örnek gerekir; hatalar nadirse yalnızca hatasız yüzeyden öğrenen anomali yaklaşımıyla başlanabilir. Gerçek sayı yüzeye ve hataya bağlıdır; fizibilite çalışmasında sizin numunelerinizle belirlenir.
Görüntüler buluta gidiyor mu?
Hayır. Model hattın yanındaki edge bilgisayarda çalışır; görüntü ve kayıtlar tesis ağınızda kalır, sistem internet bağlantısı olmadan çalışır.
Hatayı hattı durdurmadan nasıl işaretliyorsunuz?
Hata, görüntüde bulunduğu andaki enkoder konumuyla eşlenir. Malzeme ilerledikçe konum izlenir ve hata markalama kafasına ya da ayırma noktasına geldiğinde işaretlenir ya da ayrılır; bütün hatalar ayrıca hata haritasına yazılır.
Beton parke taşında ıslak ürün üzerinde hata tespiti yapılabilir mi?
Evet. Kontrol palet presten çıktıktan hemen sonra, kür odasına girmeden yapılır. Islak yüzey parladığı ve tonu kurudukça değiştiği için ışık ve kamera açısı buna göre seçilir, model sizin hatalı ve hatasız ürünlerinizle eğitilir. Hatayı presin hemen çıkışında görmek, aynı sorunun bütün bir partiye yayılmasını önler; ürün yüksekliği de aynı istasyonda lazer çizgisiyle ölçülebilir.
Yeni bir hata tipi çıkarsa ne olur?
Sistem şüpheli görüntüleri kaydeder. Yeni hata tipi etiketlenip modele eklenir ve model yeniden eğitilir; her model sürümü kayıt altında tutulur, gerekirse önceki sürüme dönülür.
Yüzeyinizdeki hatayı numunelerinizle test edelim
Malzeme tipi, hat hızı ve genişliği, en küçük hata boyutu ve birkaç hatalı numune yeterli; fizibilite planıyla dönüş yapalım.