Uçar Pres / Uçar Zımba (Flying Punch) Otomasyonu
Kısa tanım
Uçar pres (flying punch / flying press), sürekli akan sac, şerit veya profil üzerinde hattı durdurmadan delik, çentik ya da şekil basan sistemdir. Pres veya zımba kalıbı, hat enkoderinden okunan hıza senkronize hareket eden bir araba üzerindedir ve kalıp malzemeyle temas ettiği süre boyunca araba ile malzeme arasındaki göreli hız sıfırdır. ONX Control bu hareketi CODESYS SoftMotion elektronik kamı, EtherCAT ve servo sürücülerle kurar; delik desenlerini ve pres zamanlamasını aynı kontrolörde yönetir.
Nasıl çalışır?
Hat üzerindeki ölçüm tekeri malzemenin konumunu ve hızını ölçer ve master eksen olarak kullanılır. Pres arabasını taşıyan servo eksen bu master'a elektronik kam ile bağlanır: araba bekleme konumundan hızlanır, hat hızını yakalar, senkron bölgede pres vuruşu yapılır, ardından araba yavaşlayıp geri döner. Uçar makastan farkı, bir parça boyunca çok sayıda ve farklı aralıklarla vuruş yapılabilmesidir.
Senkron bölgenin uzunluğu, kalıbın malzemeyle temas süresi ve hat hızına bağlıdır: s ≥ v × t (temas). Hidrolik preste strok süresi yağ sıcaklığı ve basınçla değişebildiği için senkron bölge en uzun süreye göre ayarlanır ve senkronizasyon, alt ölü nokta ya da kalıp üst konum sensörü onayıyla bırakılır. Servo preste koç (ram) hareketi de bir eksen olduğundan vuruş profili ve temas süresi yazılımdan belirlenir. İnce şeritte ve tek tip tekrarlayan desende, döner makasa benzer şekilde dönen tamburlar üzerinde çalışan döner zımba da kullanılabilir.
-
1
Desen ve sıralama
Parça boyunca delik konumları ve takım seçimi reçeteden okunur; hat enkoderi üzerinde her vuruş için hedef konum sıraya alınır.
-
2
Yakalama ve senkron bölge
Araba hedef konum yaklaştığında hat hızına ivmelenir ve göreli hız sıfıra iner.
-
3
Pres vuruşu
Senkron bölgede pres tetiklenir; kalıp malzemeden çıktığı onaylanana kadar senkronizasyon korunur.
-
4
Geri dönüş
Araba bir sonraki vuruşa yetişecek şekilde geri döner. Delikler birbirine yakınsa araba başlangıca dönmeden bir sonraki deliği yakalayabilir.
Kritik parametreler
| Parametre | Neden önemli? | Tipik aralık / ONX saha verisi |
|---|---|---|
| Hat hızı | Arabanın senkron hızını, senkron bölge uzunluğunu ve servo motor gücünü belirler. | Proje bazında belirlenir |
| Delik konum toleransı | Ölçüm tekeri kayması, enkoder çözünürlüğü, senkron takip hatası ve pres tetikleme gecikmesinin toplamıdır. | Proje bazında belirlenir |
| Çevrim (vuruş / dakika) | Ardışık delikler arasındaki mesafe ve hat hızıyla belirlenir; ivmelenme, senkron bölge ve geri dönüş süreleri bu aralığa sığmalıdır. | Proje bazında belirlenir |
| Pres temas süresi ve tipi | Hidrolik, mekanik veya servo presin strok süresi ve süre değişkenliği, gereken senkron bölge uzunluğunu belirler. | Proje bazında belirlenir |
| Araba kütlesi ve strok | Kalıp ve pres gövdesi arabayla birlikte hareket ediyorsa kütle büyür; motor torku, redüktör ve tahrik mekaniği seçimini belirler. | Proje bazında belirlenir |
ONX mimarisi
ONX mimarisinde araba ekseni, endüstriyel PC üzerinde çalışan CODESYS Control RTE ve CODESYS SoftMotion ile hat enkoderine elektronik kamla bağlanır. Hat enkoderi, servo sürücüler ve pres valfleri ile takım seçici sinyallerini taşıyan uzak I/O aynı EtherCAT ağında, Distributed Clocks ile ortak zaman tabanında çalışır; böylece pres tetikleme anı malzeme konumuna göre belirlenir.
Delik desenleri ve takım seçimi reçete olarak tutulur. Aynı hatta uçar makas da varsa, delme ve kesim aynı hat enkoderine bağlandığı için delikler kesim noktasına göre konumlandırılır ve kontrol tek bir CODESYS projesinde yürütülür.

CODESYS SoftMotion
Elektronik kam (MC_CamIn), vuruş konum sırası ve pres tetikleme mantığı.

Endüstriyel PC
CODESYS Control RTE'nin ve reçete ekranının çalıştığı endüstriyel PC veya panel PC.
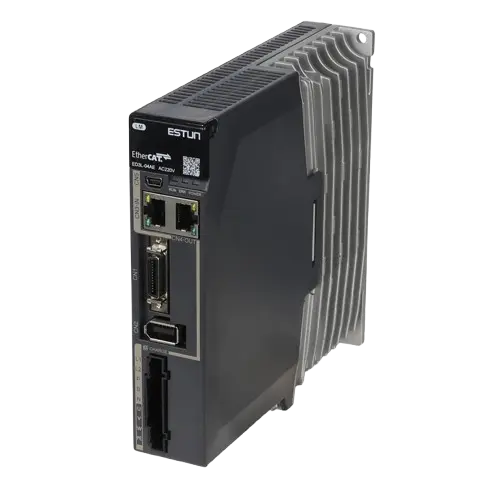
Servo sürücü
Araba ve gerekiyorsa servo pres ekseni için EtherCAT haberleşmeli servo sürücüler.

Servo motor ve boyutlandırma
Araba ve kalıp kütlesi, strok ve vuruş aralığına göre motor ve redüktör seçimi.

Uzak I/O
Pres valfleri, takım seçiciler, alt ölü nokta / kalıp üst konum sensörleri ve güvenlik sinyalleri için EtherCAT uzak I/O.
Saha referansı
Aşağıdaki görsel, hareketli malzeme üzerinde senkron delme prensibini gösteren bir prensip görselidir.
Prensip görselleri

Retrofit senaryosu
Mevcut delme hatlarında sık görülen tablo; malzemeyi her delik için durduran dur-kalk yapı, delik konumu mekanik dayamayla ayarlanan sistemler ya da yedek parçası bulunmayan eski bir hareket kontrolörüdür. Pres ve kalıplar çoğunlukla korunur; araba servo tahrikli hale getirilir, hat enkoderi eklenir ve delik desenleri reçeteye taşınır.
- Pres tipinin, strok ve temas süresinin ve süre değişkenliğinin ölçülmesi
- Araba kütlesi, strok ve tahrik mekaniğine göre servo boyutlandırması
- Hat enkoderi (ölçüm tekeri) ve pres konum sensörlerinin eklenmesi
- Kontrolün CODESYS SoftMotion + EtherCAT mimarisine taşınması ve desenlerin reçeteye aktarılması
- Farklı hat hızlarında numune delme ve konum ölçümüyle devreye alma
Sık sorulan sorular
Uçar pres ile uçar makas arasındaki fark nedir?
Hareket prensibi aynıdır: araba hat hızına senkronize olur ve işlem senkron bölgede yapılır. Uçar makas parça başına bir kesim yapar; uçar pres ise bir parça boyunca farklı aralıklarla çok sayıda vuruş ve farklı takımlarla farklı delikler yapabilir. Bu nedenle uçar preste vuruş konumlarının sıraya alınması ve takım seçimi kontrolün önemli bir parçasıdır.
Hidrolik presle uçar delme yapılabilir mi?
Evet. Hidrolik presin strok süresi değişkenlik gösterebildiği için senkron bölge en uzun temas süresine göre ayarlanır ve senkronizasyon kalıbın malzemeden çıktığını bildiren sensör onayıyla bırakılır. Daha kısa ve tekrarlanabilir temas süresi gerekiyorsa servo pres değerlendirilir.
Delikler birbirine çok yakınsa ne olur?
İki vuruş arasındaki mesafe, arabanın ivmelenme, senkron bölge ve geri dönüş sürelerine yetmiyorsa araba başlangıca dönmeden bir sonraki deliği yakalayacak şekilde profil hesaplanır. Bu da yetmiyorsa ya hat hızı düşürülür ya da delikler kalıpta birden fazla zımbayla aynı vuruşta açılır.
Delikler kesim noktasına göre nasıl hizalanır?
Delme ve kesim aynı hat enkoderine bağlanır; delik konumları kesim noktasına göre tanımlanır. Pres ile makas arasındaki mesafe kontrolörde bilindiği için her delik ve kesim aynı malzeme koordinatında yapılır.
Teklif için hangi bilgiler gerekir?
Malzeme ve kesit, hat hızı aralığı, delik desenleri ve takım sayısı, pres tipi ve temas süresi, araba ve kalıp kütlesi, beklenen konum toleransı ve mevcut kontrol sistemi bilgisi ön değerlendirme için yeterlidir.
Uçar pres projenizi mühendislerimizle konuşun
Hat hızı, delik desenleri ve pres bilgilerinizi paylaşın; senkron bölge hesabı, servo boyutlandırması ve mimari önerisiyle dönüş yapalım.