
 Control Techniques
 Estun Automation
 CODESYS
 Crevis
 Nexcom / Nexcobot
 Leroy-Somer
 Servo Sistemleri
 AC Sürücü + Motor
 DC Sürücüler
 Akıllı PLC
 Panel PC / IPC
 Uzak I/O
Sürücü ve Motor Verisiyle Kestirimci Bakım
Hazırlayan: ONX Control mühendislik ekibi · Son güncelleme:
Kısa tanım
Kestirimci bakım, makinenin çalışırken ürettiği verilerden (motor akımı, tork, hız, sıcaklık, titreşim) normal davranışını öğrenen ve bu davranıştan sapmayı arıza oluşmadan önce bildiren bakım yaklaşımıdır. Verinin büyük bölümü sürücünün içinde zaten vardır; ek sensör çoğu zaman yalnızca titreşim için gerekir. ONX Control bu sistemi EtherCAT ile okunan sürücü verisi, gerektiğinde titreşim sensörü ve Linux tabanlı edge YZ bilgisayarıyla kurar; veri tesis dışına çıkmaz.
Nasıl çalışır?
Modern bir servo ya da AC sürücü, motorun her çevrimde çektiği akımı, ürettiği torku, hızı, sürücü ve motor sıcaklığını ve hata kayıtlarını bilir. Bu veriler EtherCAT ya da endüstriyel ağ üzerinden sürekli okunur ve makinenin o anki çalışma durumuyla (reçete, hız, yük) birlikte kaydedilir. Rulman ve dişli gibi mekanik arızaların erken belirtisi için motor ya da yatak üzerine titreşim sensörü eklenir.
Arıza örneği çoğu tesiste azdır; bu yüzden model önce makinenin sağlıklı çalışmasından öğrenir. Aynı hareketin her tekrarında akım ve tork izi benzer olmalıdır: bir uçar makasın her kesim çevrimi, bir sarıcının her bobini. Model bu izlerin normal dağılımını öğrenir ve her yeni çevrimi ona göre puanlar. Puan zaman içinde yavaşça yükseliyorsa sürtünme, aşınma, gevşeme ya da yağlama sorunu gelişiyor olabilir.
Puan uyarı sınırını geçtiğinde sistem bakım ekibine hangi eksende, hangi sinyalde ve ne zamandan beri sapma olduğunu gösterir; makine durdurulmaz. Bakım planlı duruşa alınır. Bakımdan sonra yapılan tespit (rulman, kayış, redüktör) kayda geçer ve modelin bir sonraki uyarıyı daha iyi yorumlaması için kullanılır.
-
1
Veri toplama
Sürücü verisi EtherCAT ile, titreşim sensörle okunur; çalışma durumuyla birlikte kaydedilir.
-
2
Normali öğrenme
Model sağlıklı çalışmadaki akım, tork, sıcaklık ve titreşim izlerini öğrenir.
-
3
Sapma puanı
Her yeni çevrim normale göre puanlanır; eğilim zaman içinde izlenir.
-
4
Erken uyarı
Puan sınırı geçince bakım ekibine eksen, sinyal ve olası neden bildirilir; makine çalışmaya devam eder.
Kritik parametreler
| Parametre | Neden önemli? | Değer |
|---|---|---|
| İzlenecek eksen ve makineler | Duruşu en pahalı olan ve arıza geçmişi olan eksenlerden başlanır. | Proje bazında belirlenir |
| Sürücüden okunabilen veriler | Sürücü modeli ve ağ bağlantısı hangi verinin hangi sıklıkla okunabileceğini belirler. | Proje bazında belirlenir |
| Ek sensör ihtiyacı | Rulman, dişli ve dengesizlik gibi mekanik arızalar için titreşim; ortam için sıcaklık sensörü. | Proje bazında belirlenir |
| Çalışma durumlarının çeşitliliği | Reçete, hız ve yük değiştikçe normal davranış da değişir; model bunu çalışma durumuyla birlikte öğrenir. | Proje bazında belirlenir |
| Uyarının nereye gideceği | Operatör ekranı, bakım ekibine e-posta, bakım yönetim sistemi ya da SCADA. | Proje bazında belirlenir |
Ne kadar erken uyarı verilebileceği arıza tipine, veriye ve makineye bağlıdır; sayfada genel bir süre ya da arıza önleme oranı vaadi vermiyoruz.
ONX mimarisi
Sürücü verisi EtherCAT ya da Modbus TCP üzerinden PLC veya doğrudan edge YZ bilgisayarı tarafından okunur. Nexcom COEUS-3721T'nin iki ayrı LAN portu makine ağı ile tesis ağının ayrı tutulmasını sağlar; RS232/422/485 ve CAN portları eski cihazlardan ve CAN ağındaki ekipmandan veri almak için kullanılabilir. Model Jetson Orin Nano üzerinde, Linux altında çalışır; veriler ve uyarılar tesis içinde kalır.
Makinede zaten CODESYS tabanlı bir kontrol varsa, çevrim bazındaki akım ve tork izleri PLC'de toplanıp edge bilgisayara aktarılır; makinenin kontrol çevrimi bu analizden etkilenmez.
Sürücü ve motor
EtherCAT haberleşmeli sürücüler; akım, tork, hız, sıcaklık ve hata kayıtları gibi kestirimci bakımın ham verisi zaten sürücüde bulunur.
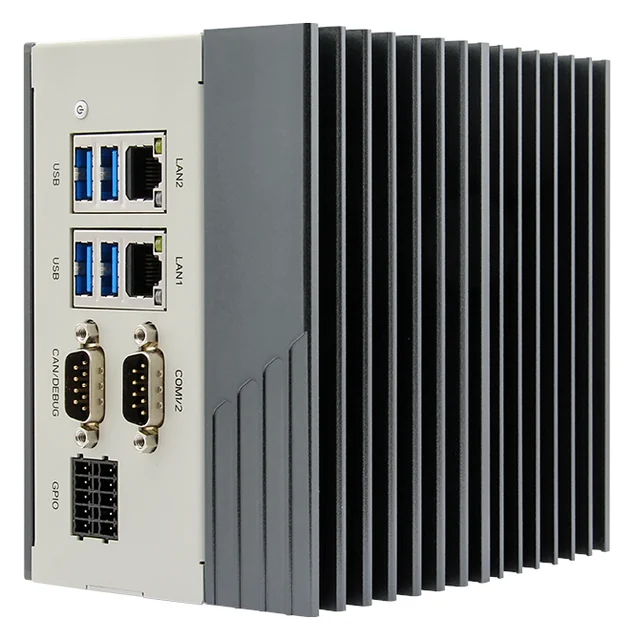
Edge YZ bilgisayarı
Nexcom COEUS-3721T: fansız kutu PC, NVIDIA Jetson Orin Nano 4 GB (512 çekirdekli Ampere GPU; üretici değeri 34 TOPS, INT8, Super mode), 2 × GbE, 4 × USB 3.0, HDMI, 4 DI / 4 DO, RS232/422/485, CAN, 9–30 V DC, DIN ray. Ubuntu 22.04 ve JetPack 6.2 üzerinde modeller TensorRT ya da ONNX Runtime ile GPU'da çalışır; görüntü tesis dışına çıkmaz.
PLC ve hareket kontrolü
Karar, mevcut PLC'ye dijital çıkış, Modbus TCP ya da OPC UA ile gider. Küçük hücrelerde CODESYS Control for Linux ARM64 SL aynı Jetson cihazında PLC olarak çalışabilir.
Görüntü işleme ve model yazılımı
Python ve OpenCV ile görüntü alma ve ön işleme, YOLO ailesi tespit ve segmentasyon modelleri, etiketleme, eğitim ve sürüm kaydı; operatör ekranı ve kayıt arayüzü ONX'te yazılır.
Fizibilite ve pilot çalışma
Kestirimci bakımda fizibilite görüntüyle değil, makinenizin verisiyle yapılır: izlenecek eksenler seçilir, sürücüden okunabilen veriler belirlenir ve sağlıklı çalışmadan bir süre veri toplanır. Model bu veriyle kurulur ve uyarı sınırları, yanlış alarm bakım ekibini yormayacak şekilde sizinle birlikte ayarlanır.
Arıza geçmişi kayıtlarınız (hangi eksende, ne zaman, hangi parça değişti) varsa model bunlarla doğrulanır. Pilot aşamasında uyarılar yalnızca kayda geçer; bakım ekibinin tespitleriyle karşılaştırıldıktan sonra bildirim açılır.
Mevcut hatta ekleme
Kestirimci bakım genellikle çalışan makinelere eklenir ve makinenin kontrol yazılımına çok az dokunur. Sürücü verisi mevcut ağdan okunur; ağa bağlı olmayan eski sürücülerde haberleşme kartı eklenir ya da sürücü yenilenir. Titreşim sensörü motor ya da yatak gövdesine monte edilir.
- Duruş maliyeti ve arıza geçmişine göre izlenecek eksenlerin seçilmesi
- Sürücüden okunabilen verilerin ve ağ bağlantısının belirlenmesi
- Gerekirse titreşim ve sıcaklık sensörü eklenmesi
- Sağlıklı çalışma verisinin toplanması ve modelin kurulması
- Uyarıların operatör ekranına, bakım ekibine ya da bakım yönetim sistemine bağlanması
ONX çözümleriyle birlikte
Bu uygulama, ONX'in kurduğu makine ve hatların hareket kontrolüne doğrudan bağlanır. Aşağıdaki çözümlerde görüntü ya da veri sonucu PLC'ye, servo eksenlere ve EtherCAT ağına nasıl girer:
Uçar makas ve boy kesme + kamera ile ölçüm
Kesilen her parçanın boyu ve kesim kalitesi hat sonunda kamerayla ölçülebilir. Ölçülen sapmanın eğilimi, uçar makasın kesim boyu düzeltmesine geri verilir: ölçüm tekerinin kayması ya da aşınması tolerans dışına çıkmadan yakalanır. Her kesim çevrimindeki servo tork izi ise araba, bıçak ve tahrik mekaniğinin durumunu kestirimci bakım için gösterir.
Sarma, dilme ve ekstrüzyon + yüzey hata tespiti
Film, folyo, kağıt ya da sac yüzeyindeki hata, sarıcının metre sayacı ve hat enkoderiyle aynı konum ekseninde kaydedilir. Böylece her bobinin hata haritası, o bobinin gerginlik ve hız kaydıyla birlikte tutulur; hatanın kaynağı (gerginlik dalgalanması, ekleme, kalıp) aynı zaman ekseninde aranır. Dilme hattında hatalı bölge bobin değişiminde ayrılabilir.
Sürücüler ve bakım anlaşmaları + kestirimci bakım
ONX'in kurduğu ve bakımını yaptığı makinelerde sürücü verisi zaten EtherCAT üzerinde. Akım, tork, sıcaklık ve titreşim izleri edge YZ bilgisayarında izlenir; sapma uyarıları bakım anlaşmasındaki planlı ziyaretlere girdi olur. Retrofit projelerinde veri toplama baştan mimariye eklenebilir.
Sık sorulan sorular
Ek sensör takmak zorunda mıyız?
Her zaman değil. Akım, tork, hız ve sıcaklık gibi verilerin çoğu sürücüde vardır ve sürtünme, sıkışma, yük artışı gibi sorunları gösterir. Rulman ve dişli gibi mekanik arızaların erken belirtisi için titreşim sensörü önerilir.
Arıza verimiz yok, model nasıl öğrenecek?
Model önce makinenin sağlıklı çalışmasından öğrenir ve normalden sapmayı işaretler; bunun için arıza örneği gerekmez. Zamanla bakım ekibinin tespitleri kayda geçtikçe uyarıların nedeni daha iyi yorumlanır.
Yanlış alarm çok olursa ne olur?
Pilot aşamasında uyarı sınırları bakım ekibinizle birlikte ayarlanır; uyarılar önce yalnızca kayda geçer. Reçete ve hız değişimleri modele çalışma durumu olarak verildiği için normal üretim değişiklikleri alarm üretmez.
Veriler buluta gidiyor mu?
Hayır. Veri toplama ve model tesis içindeki edge bilgisayarda çalışır; uyarılar tesis ağında operatör ekranına ya da bakım ekibine iletilir.
Farklı marka sürücülerle çalışır mı?
Verinin okunabilmesi sürücünün haberleşme özelliklerine bağlıdır. EtherCAT ya da Modbus TCP ile veri sunan sürücülerin çoğundan okuma yapılabilir; hangi verinin hangi sıklıkla okunabileceği sürücü modeline göre projede belirlenir.
Duruşu en pahalı makinenizden başlayalım
Makine tipi, eksen sayısı, sürücü modelleri ve varsa arıza geçmişi yeterli; izleme planıyla dönüş yapalım.