
 Control Techniques
 Estun Automation
 CODESYS
 Crevis
 Nexcom / Nexcobot
 Leroy-Somer
 Servo Sistemleri
 AC Sürücü + Motor
 DC Sürücüler
 Akıllı PLC
 Panel PC / IPC
 Uzak I/O
Montaj ve Eksik Parça Doğrulama
Hazırlayan: ONX Control mühendislik ekibi · Son güncelleme:
Kısa tanım
Montaj doğrulama, montajı biten bir parçada olması gereken bileşenlerin (vida, klips, konnektör, conta, etiket, kablo) yerinde, doğru yönde ve doğru tipte olup olmadığını kamera görüntüsüyle kontrol eden sistemdir. Eksik ya da ters takılmış bir parça müşteriye gitmeden, istasyonda ayrılır. ONX Control bu kontrolü Linux tabanlı edge YZ bilgisayarı, GigE kamera ve istasyon PLC'si ile kurar; her parçanın sonucu ve görüntüsü seri numarasıyla kaydedilir.
Nasıl çalışır?
Parça istasyona geldiğinde PLC kamerayı tetikler. Model görüntüdeki her bileşeni ayrı ayrı bulur ve konumunu verir. Ardından bulunan bileşenler, o ürün varyantının reçetesindeki beklenen listeyle karşılaştırılır: kaç vida olmalı, konnektör hangi yuvada, conta hangi renkte, etiket hangi köşede.
Kural tabanlı görüntü işleme her bileşen için ayrı bir araç ve eşik ister; parça rengi, ışık ya da kablonun duruşu değiştiğinde bu eşikler bozulur. Derin öğrenme modeli bileşeni farklı açı ve ışık koşullarında görülmüş örneklerden öğrendiği için bu değişkenliğe daha dayanıklıdır. Konum ve yön kontrolü ise modelin verdiği koordinatlar üzerinden, ölçülebilir kurallarla yapılır.
Sonuç istasyona OK/NOK olarak döner; NOK'ta eksik bileşenin yeri operatör ekranında işaretlenir ve parça ret kanalına ayrılır ya da istasyon onay bekler. Her parçanın görüntüsü, sonucu ve reçetesi seri numarası ya da parça kimliğiyle kaydedilir; müşteri şikâyetinde geriye dönük kanıt olur.
-
1
Tetik ve görüntü
Parça yerine oturunca PLC kamerayı tetikler; gerekirse farklı açılardan birden fazla görüntü alınır.
-
2
Bileşen tespiti
Model her vidayı, konnektörü, contayı ve etiketi ayrı ayrı bulur.
-
3
Reçeteyle karşılaştırma
Bulunanlar ürün varyantının beklenen listesiyle, konum ve yön kurallarıyla karşılaştırılır.
-
4
Sonuç ve kayıt
OK/NOK PLC'ye gider, NOK parça ayrılır; görüntü ve sonuç parça kimliğiyle kaydedilir.
Kritik parametreler
| Parametre | Neden önemli? | Değer |
|---|---|---|
| Ürün varyantı sayısı | Reçete yönetimini ve modelin kaç farklı görünümü öğrenmesi gerektiğini belirler. | Proje bazında belirlenir |
| Kontrol edilecek bileşenler | Her bileşenin boyutu ve görünürlüğü kamera sayısını, açısını ve çözünürlüğü belirler. | Proje bazında belirlenir |
| İstasyon çevrim süresi | Görüntü alma, çıkarım ve PLC'ye cevap toplamının bu süreye sığması gerekir. | Proje bazında belirlenir |
| Görünmeyen yüzeyler | Arkada ya da içeride kalan bileşenler için ikinci kamera, ayna ya da parçayı çeviren bir eksen gerekir. | Proje bazında belirlenir |
| İzlenebilirlik gereksinimi | Görüntülerin ne kadar süre, hangi çözünürlükte ve hangi sistemle ilişkili saklanacağını belirler. | Proje bazında belirlenir |
Değerler ürününüz ve istasyonunuz incelenerek belirlenir; sayfada genel bir doğruluk ya da çevrim vaadi vermiyoruz.
ONX mimarisi
Kamera ve aydınlatma istasyona sabitlenir, görüntü GigE üzerinden edge YZ bilgisayarına gelir. Nexcom COEUS-3721T'nin 4 dijital girişi ve 4 dijital çıkışı basit istasyonlarda tetik ve OK/NOK sinyallerini doğrudan taşır; reçete seçimi ve sonuç verisi Modbus TCP ya da OPC UA ile PLC'ye gider.
Montaj istasyonlarında parça genellikle görüntü anında durur; bu yüzden stoktaki rolling shutter Crevis MG-A121L-9 kamera (4024 × 3036) bu uygulamaya uygundur. Küçük bir hücrede CODESYS Control for Linux ARM64 SL aynı cihazda istasyon PLC'si olarak da çalışabilir.
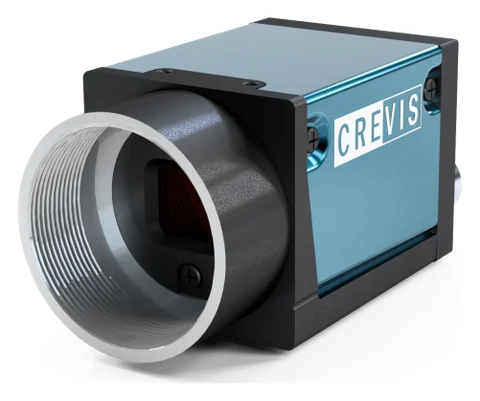
GigE endüstriyel kamera ve optik
Crevis MG serisi GigE Vision kameralar ve 12 MP lensler. Çözünürlük, sensör tipi (rolling ya da global shutter), lens ve aydınlatma, en küçük hata ve hat hızına göre seçilir. Stoktaki MG-A121L-9 (Sony STARVIS IMX226, rolling shutter + Global Reset) ve MG-A121K-9 (Sony Pregius IMX304, global shutter) PoE ile tek kablodan beslenir ve harici tetik girişiyle enkoder ya da fotoselden tetiklenir.
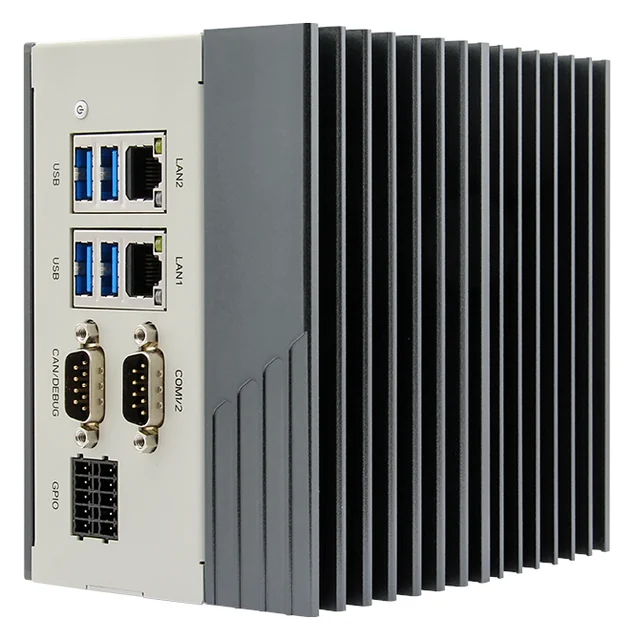
Edge YZ bilgisayarı
Nexcom COEUS-3721T: fansız kutu PC, NVIDIA Jetson Orin Nano 4 GB (512 çekirdekli Ampere GPU; üretici değeri 34 TOPS, INT8, Super mode), 2 × GbE, 4 × USB 3.0, HDMI, 4 DI / 4 DO, RS232/422/485, CAN, 9–30 V DC, DIN ray. Ubuntu 22.04 ve JetPack 6.2 üzerinde modeller TensorRT ya da ONNX Runtime ile GPU'da çalışır; görüntü tesis dışına çıkmaz.
PLC ve hareket kontrolü
Karar, mevcut PLC'ye dijital çıkış, Modbus TCP ya da OPC UA ile gider. Küçük hücrelerde CODESYS Control for Linux ARM64 SL aynı Jetson cihazında PLC olarak çalışabilir.
Görüntü işleme ve model yazılımı
Python ve OpenCV ile görüntü alma ve ön işleme, YOLO ailesi tespit ve segmentasyon modelleri, etiketleme, eğitim ve sürüm kaydı; operatör ekranı ve kayıt arayüzü ONX'te yazılır.
Fizibilite ve pilot çalışma
Yapay zekâ projelerinde başarıyı belirleyen, sizin ürününüz, ışığınız ve hat hızınızdır; katalog değeri değil. Bu yüzden her projeye sizin numunelerinizle başlıyoruz: önce masa başında doğru kamera, lens ve aydınlatmayla görüntü toplanır, ilk model eğitilir ve yanlış ret ile kaçırma oranı sizin parçalarınız üzerinde ölçülür. Sonuç kabul ölçütünü karşılıyorsa sistem hatta pilot olarak, önce yalnızca kayıt tutan ve karar vermeyen modda çalıştırılır.
Montaj doğrulamada pilot aşamasında sistem bir süre yalnızca kayıt tutar; operatörün kontrolüyle sistemin kararı yan yana karşılaştırılır. Uyuşmayan her parça incelenir, gerekiyorsa model ya da kural düzeltilir. Yeni bir ürün varyantı eklendiğinde aynı adım kısaltılmış olarak tekrarlanır.
Mevcut hatta ekleme
Görsel kontrol çoğu zaman mevcut bir montaj hattına, operatörün gözle yaptığı kontrolün yerine ya da yanına eklenir. İstasyonda kamera ve ışık için yer açılır, PLC'ye tetik ve sonuç sinyalleri eklenir, operatör ekranına sonuç ve görüntü gelir.
- Kontrol edilecek bileşen listesinin ürün varyantlarıyla birlikte çıkarılması
- Kamera açısı ve ışığın, bütün bileşenleri görecek şekilde masa başında denenmesi
- Tetik, OK/NOK ve reçete seçimi sinyallerinin istasyon PLC'sine eklenmesi
- Ret kanalı ya da operatör onayı akışının tasarlanması
- Sonuç ve görüntülerin parça kimliğiyle MES ya da veritabanına yazılması
ONX çözümleriyle birlikte
Bu uygulama, ONX'in kurduğu makine ve hatların hareket kontrolüne doğrudan bağlanır. Aşağıdaki çözümlerde görüntü ya da veri sonucu PLC'ye, servo eksenlere ve EtherCAT ağına nasıl girer:
Paketleme makineleri + OCR, kod okuma ve ayıklama
Tarih, lot ve DataMatrix baskısı paketleme makinesinin çıkışında okunur, makinenin aktif reçetesiyle karşılaştırılır ve hatalı paket ayrılır. Termoform ve tepsi kapatmada kaplardaki ürünün varlığı ve yerleşimi kapatmadan önce kontrol edilebilir. Ret zamanlaması makinenin ana eksen konumuna bağlıdır; hız değişse de doğru paket ayrılır.
Abkant ve boru bükme + kamera ile ölçüm
Bükülen parçanın açısı ya da profilin kesiti kamerayla ölçülebilir; sapma bir sonraki parçanın eksen hedefine düzeltme olarak verilir. Doğrama makinelerinde profil tipi, delik ve aksesuar varlığı işlemden önce doğrulanabilir.
Sık sorulan sorular
Operatörün gözle kontrolünün yerini tutar mı?
Tekrarlayan, hızlı ve yorucu kontrolde kamera her parçaya aynı dikkatle bakar ve her sonucu kaydeder. Pilot aşamasında sistemin kararı operatörün kararıyla karşılaştırılır; karar verme modu ancak bu karşılaştırma sonucunu sizinle birlikte kabul ettikten sonra açılır.
Ürün varyantı çoksa her biri için yeni model mi gerekir?
Genellikle hayır. Model bileşenleri (vida, konnektör, conta) tanımayı öğrenir; hangi varyantta kaç tane ve nerede olması gerektiği reçetede tutulur. Yeni bir varyant çoğu zaman yeni bir reçete satırıyla eklenir; yeni bir bileşen tipi ise etiketli örnek ister.
Parça arkasındaki ya da içindeki bileşenleri görebilir mi?
Kamera yalnızca gördüğünü kontrol eder. Gizli kalan bileşenler için ikinci bir kamera, ayna ya da parçayı çeviren bir eksen eklenir; bazen kontrolü montajın bir önceki adımına taşımak daha doğrudur.
Sonuçlar nerede saklanıyor?
Görüntü ve sonuçlar tesis içindeki bilgisayarda ya da sunucuda, parça kimliğiyle saklanır. Saklama süresi ve MES entegrasyonu projede belirlenir; veriler bulut hizmetine gönderilmez.
Mevcut PLC'mizi değiştirmemiz gerekir mi?
Hayır. Edge bilgisayar sonucu dijital çıkış, Modbus TCP ya da OPC UA ile mevcut PLC'ye verir; PLC programına tetik ve sonuç adımları eklenir.
Montaj kontrol listenizi konuşalım
Ürün varyantları, kontrol edilecek bileşenler ve istasyon çevrim süresini paylaşın; numunelerinizle fizibilite planı çıkaralım.