X CNC Library
G-code'dan eksenlere: spline birleştirme, köşe yumuşatma, look-ahead hız planı ve 1 ms interpolasyon.
Kısa tanım
X CNC Library, CODESYS V3.5 tabanlı CNC makineleri için ONX Control'ün geliştirdiği yol planlama ve interpolasyon kütüphanesidir. CAM'den gelen kısa doğruları kontur toleransı içinde quintic spline'lara birleştirir, köşeleri doğrulanmış geçiş köprüleriyle yumuşatır, eksen hız/ivme/jerk sınırlarına göre look-ahead hız planı yapar ve her 1 ms'de X/Y/Z/A/C eksenlerine konum hedefi üretir.
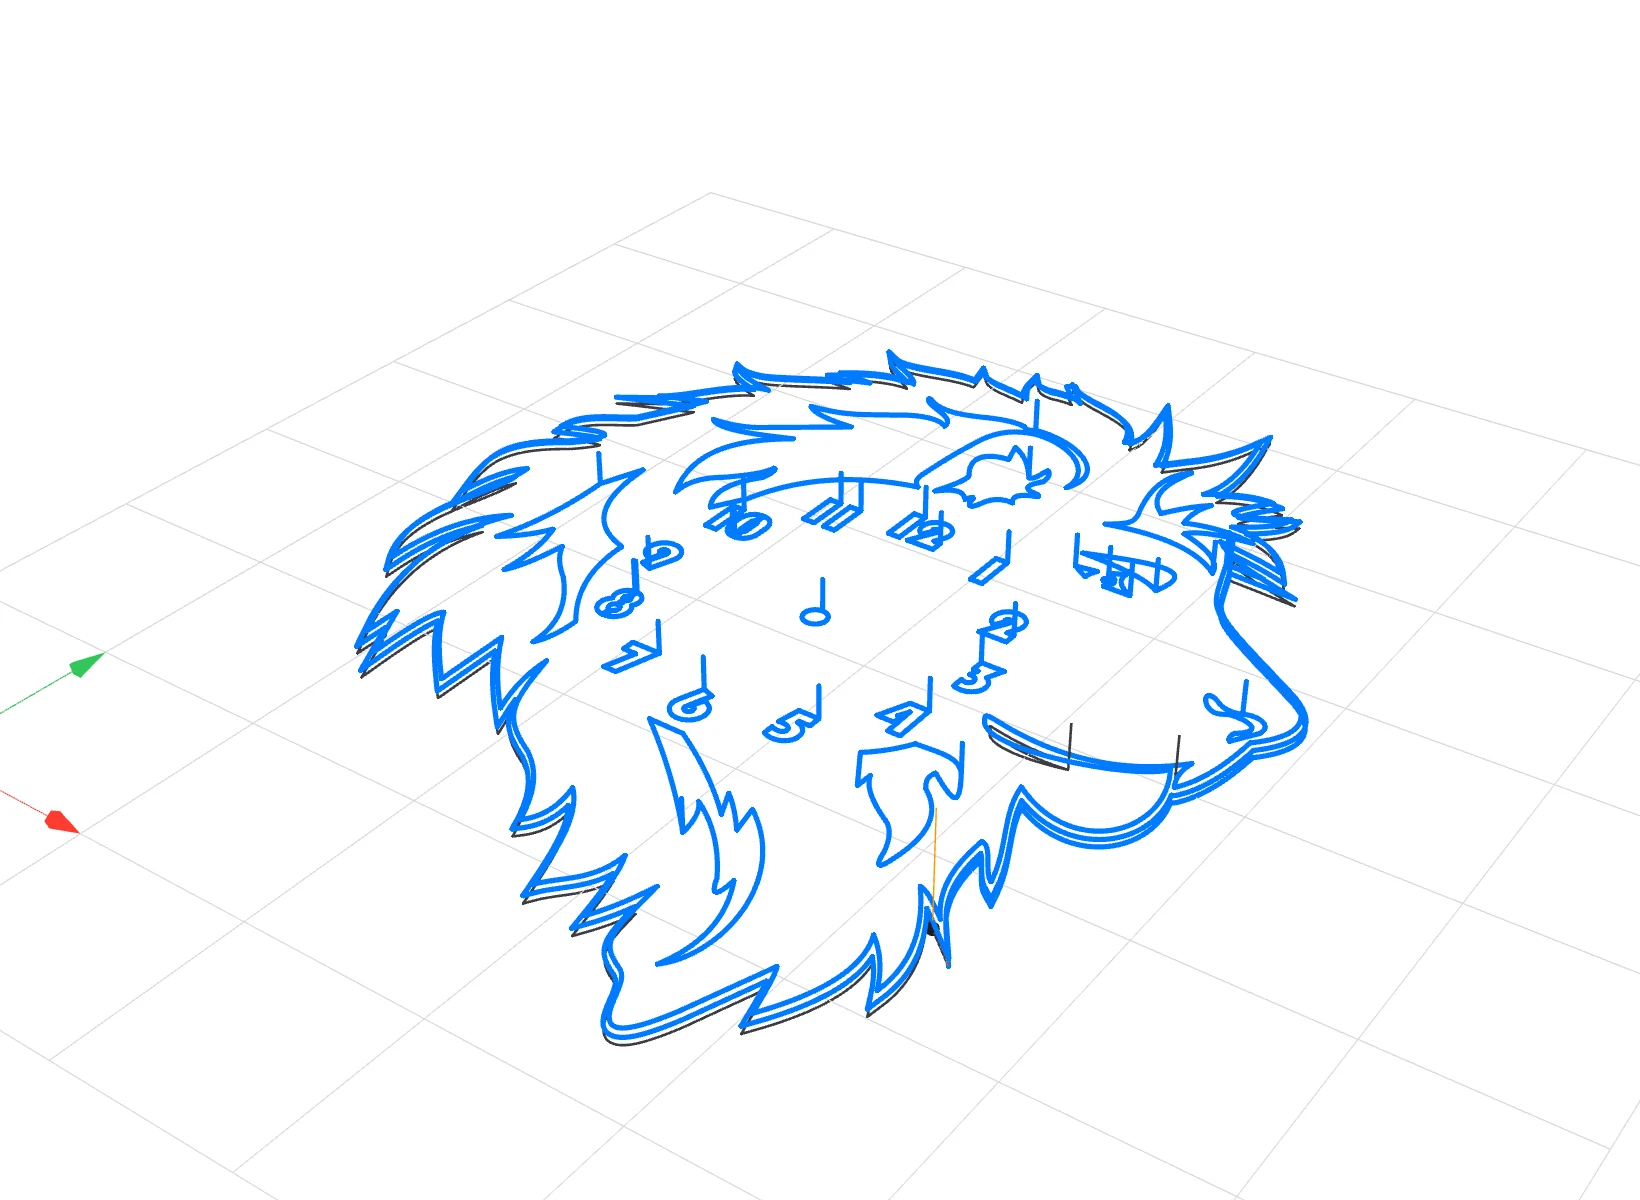
Döner eksenler ayrı açısal toleransla (ör. 0,08°) yumuşatılır.
64.058 satırlık programda tolerans tam kullanıldı, aşılmadı.
1 ms görevde, zaman bütçeli planlama ile; test programlarının tamamında.
Aynı 64.058 satırlık programda, aşım sayacıyla izlendi.
Ölçümler ONX'in laboratuvar testlerinden: CODESYS Control RTE, Intel J1900 endüstriyel PC, 1 ms EtherCAT görevi, sanal eksenler. Makine üzerinde servo takip ve yüzey ölçümleri ayrıca yapılır.
G-code'dan eksen konumuna
Geometri hazırlama ve hareket yürütme ayrı zaman ölçeklerinde çalışır. 20 ms'lik Path görevi programı okur, geometriyi düzenler ve hızı planlar; hazır nesneler kuyruğa yazılır. 1 ms'lik EtherCAT görevinde Interpolator bu kuyruktan her çevrimde eksen konum hedefi üretir. Dosyanın tamamının önceden yüklenmesi gerekmez; kuyruk canlı akar.
Kısa doğrular, tek pürüzsüz spline
CAM çıktıları serbest yüzeyleri çoğu zaman milimetrenin altında binlerce kısa G1 doğrusuyla tarif eder. Her köşede yön değiştiren bu yol, hızın sürekli düşmesine ve eksenlerin titremesine yol açar.
X CNC, ardışık doğruları kontur toleransı içinde kalan quintic (5. derece) spline'lara birleştirir. Her aday sayısal olarak doğrulanır; tolerans tüpünden çıkan, döngü yapan ya da konturdan uzaklaşan aday kabul edilmez.
- Merge ve köşe yumuşatma tek tolerans bütçesi kullanır
- Programlanmış duruşlar, M ve H noktaları korunur
- Her nesne için sapma üst sınırı kaydedilir ve izlenebilir
Köşede durmadan, tolerans içinde geçiş
İki nesnenin birleştiği köşede tam duruş yerine, her iki taraftan kesilerek bir quintic geçiş köprüsü kurulur. Köprünün sapması kalan tolerans bütçesiyle sınırlıdır; kısa nesnelerde iki ucun aynı kesme payını paylaşması köprünün gereksiz kısalmasını önler.
- G51 D ile programdan ayarlanan köşe yumuşatma
- A/B/C dönerken de açısal tolerans içinde köşe yuvarlama
- Ardışık G0 hareketlerinde ayrı köşe toleransı
Basamak değil, kesintisiz hızlanma
Bir G-code satırının bitmesi tek başına yavaşlama nedeni değildir. Look-ahead planlayıcı ileride gelen nesneleri birlikte değerlendirir; geometri ve dinamikler izin verdiği sürece hız, kısa nesnelerde basamak basamak değil tek bir hızlanmayla hedef ilerleme hızına çıkar.
Yol hızı ile eksen hızı ayrı tutulur: her eksenin kendi hız, ivme ve jerk sınırı planlamaya girer; gerçek köşe, programlı duruş ve fiziksel sınırlar korunur.
- Eksen bazında V / A / J sınırları ve yol jerk'i
- Hareket halinde %0–100 override, jerk sınırlı geçişle
- Kontrollü ve hızlı duruş, kaldığı yerden devam
1 ms çevrimde deterministik
Interpolator, EtherCAT görevinde her çevrimde plandan bir sonraki konum hedefini üretir; doğru, daire, elips ve spline nesnelerini aynı uzunluk modeliyle değerlendirir. Ağır plan güncellemeleri çevrim başına bir zaman bütçesine bölünür, böylece 1 ms görev sarsılmaz.
Başlangıç ve çalışırken oluşan konum farkları (gap) jerk sınırlı olarak kapatılır; program sonunda eksenler son noktaya oturur.
5 eksende döner eksen yumuşatma
Takım ekseni A ve C ile değişen programlarda döner eksen hareketi, kaynak düğümlerinden geçen kübik Hermite yasasıyla yumuşatılır. Açısal sapma ayrı bir toleransla sınırlanır; döner eksen hızı nesne sınırlarında sıçramaz ve yol, A/C düğümlerinde gereksiz yere yavaşlamaz.
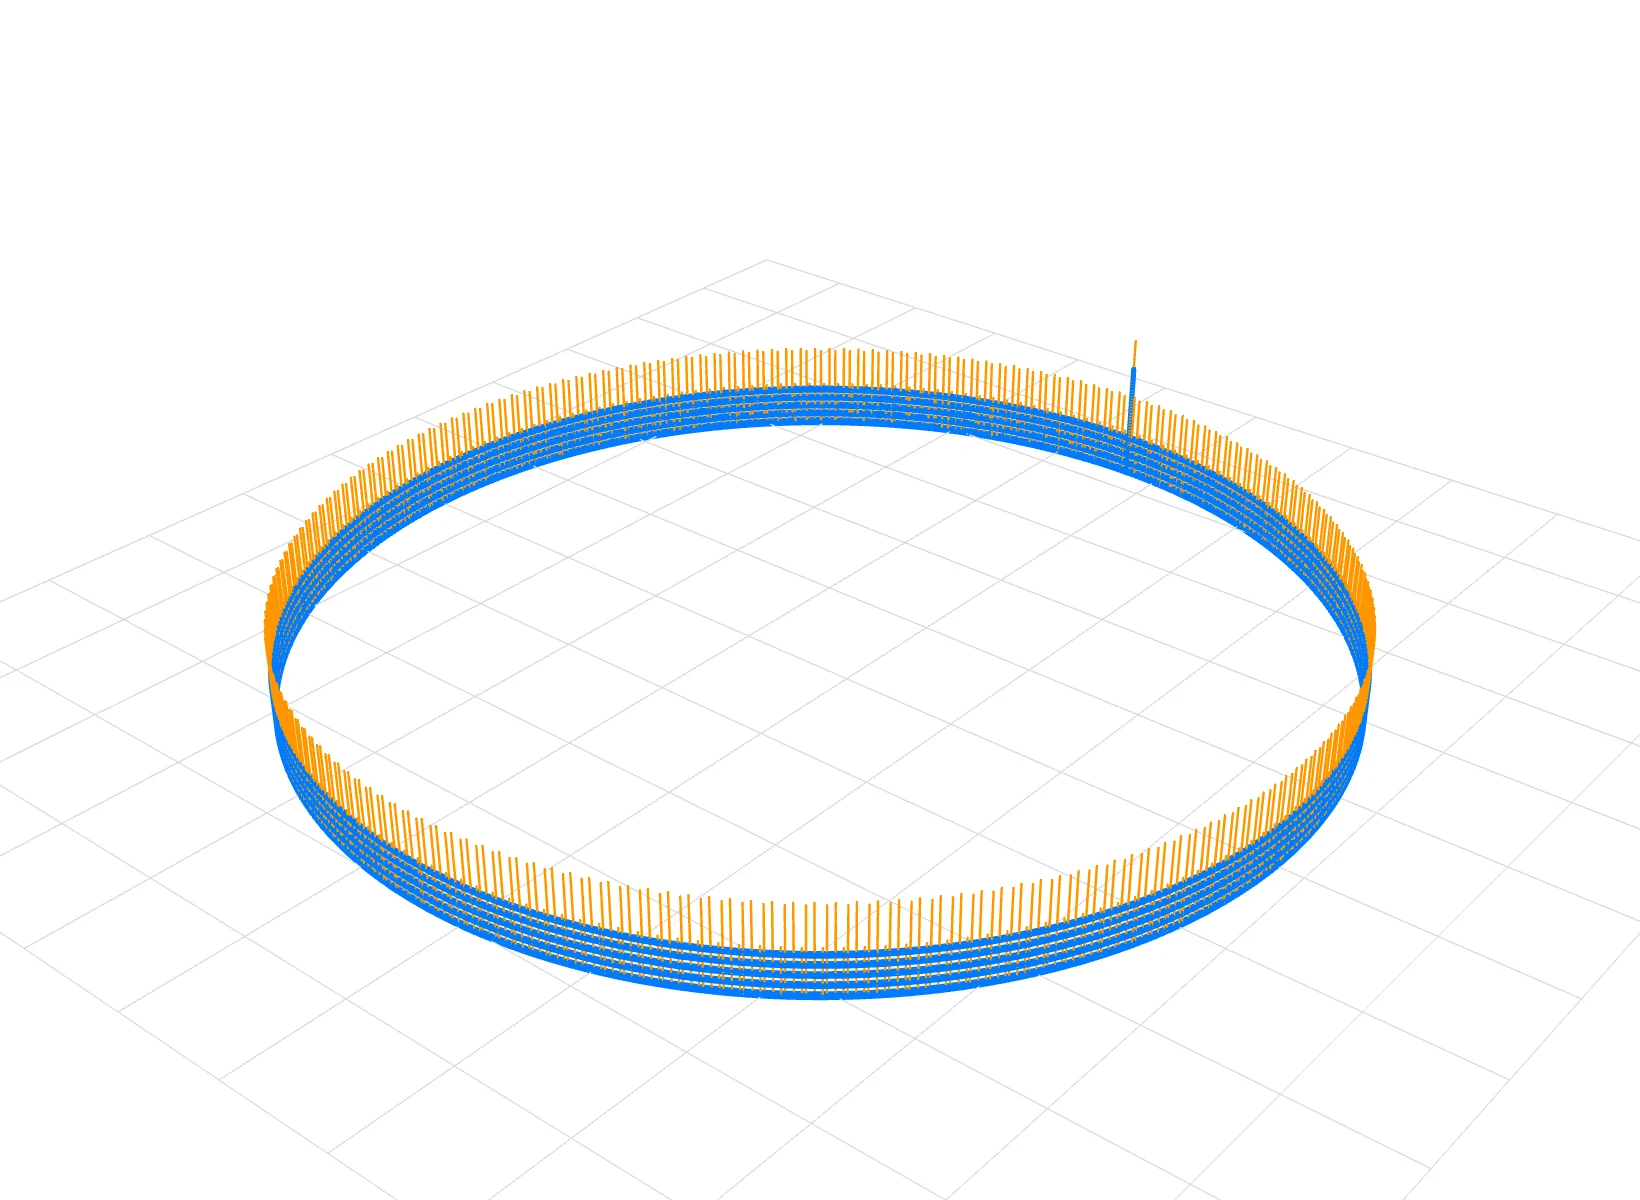
Laboratuvar testinde 4.822 satırlık 5 eksen programda 4.796 döner eksen geçişinin tamamı yumuşatıldı (yedek geçiş 0), A/C sapması 0,006°, XYZ sapması 0,0061 mm.
Tarayıcıdan çalışan CNC operatör paneli
Web HMI, makine ağındaki her cihazdan (PC, tablet, telefon) aynı işlevleri sunar. PLC ile OPC UA üzerinden konuşur; trace ve dosya aktarımı gibi yüksek hacimli veriler ayrı bir TCP bağlantısından akar. Windows masaüstü HMI'ı da aynı işlevlere sahiptir.
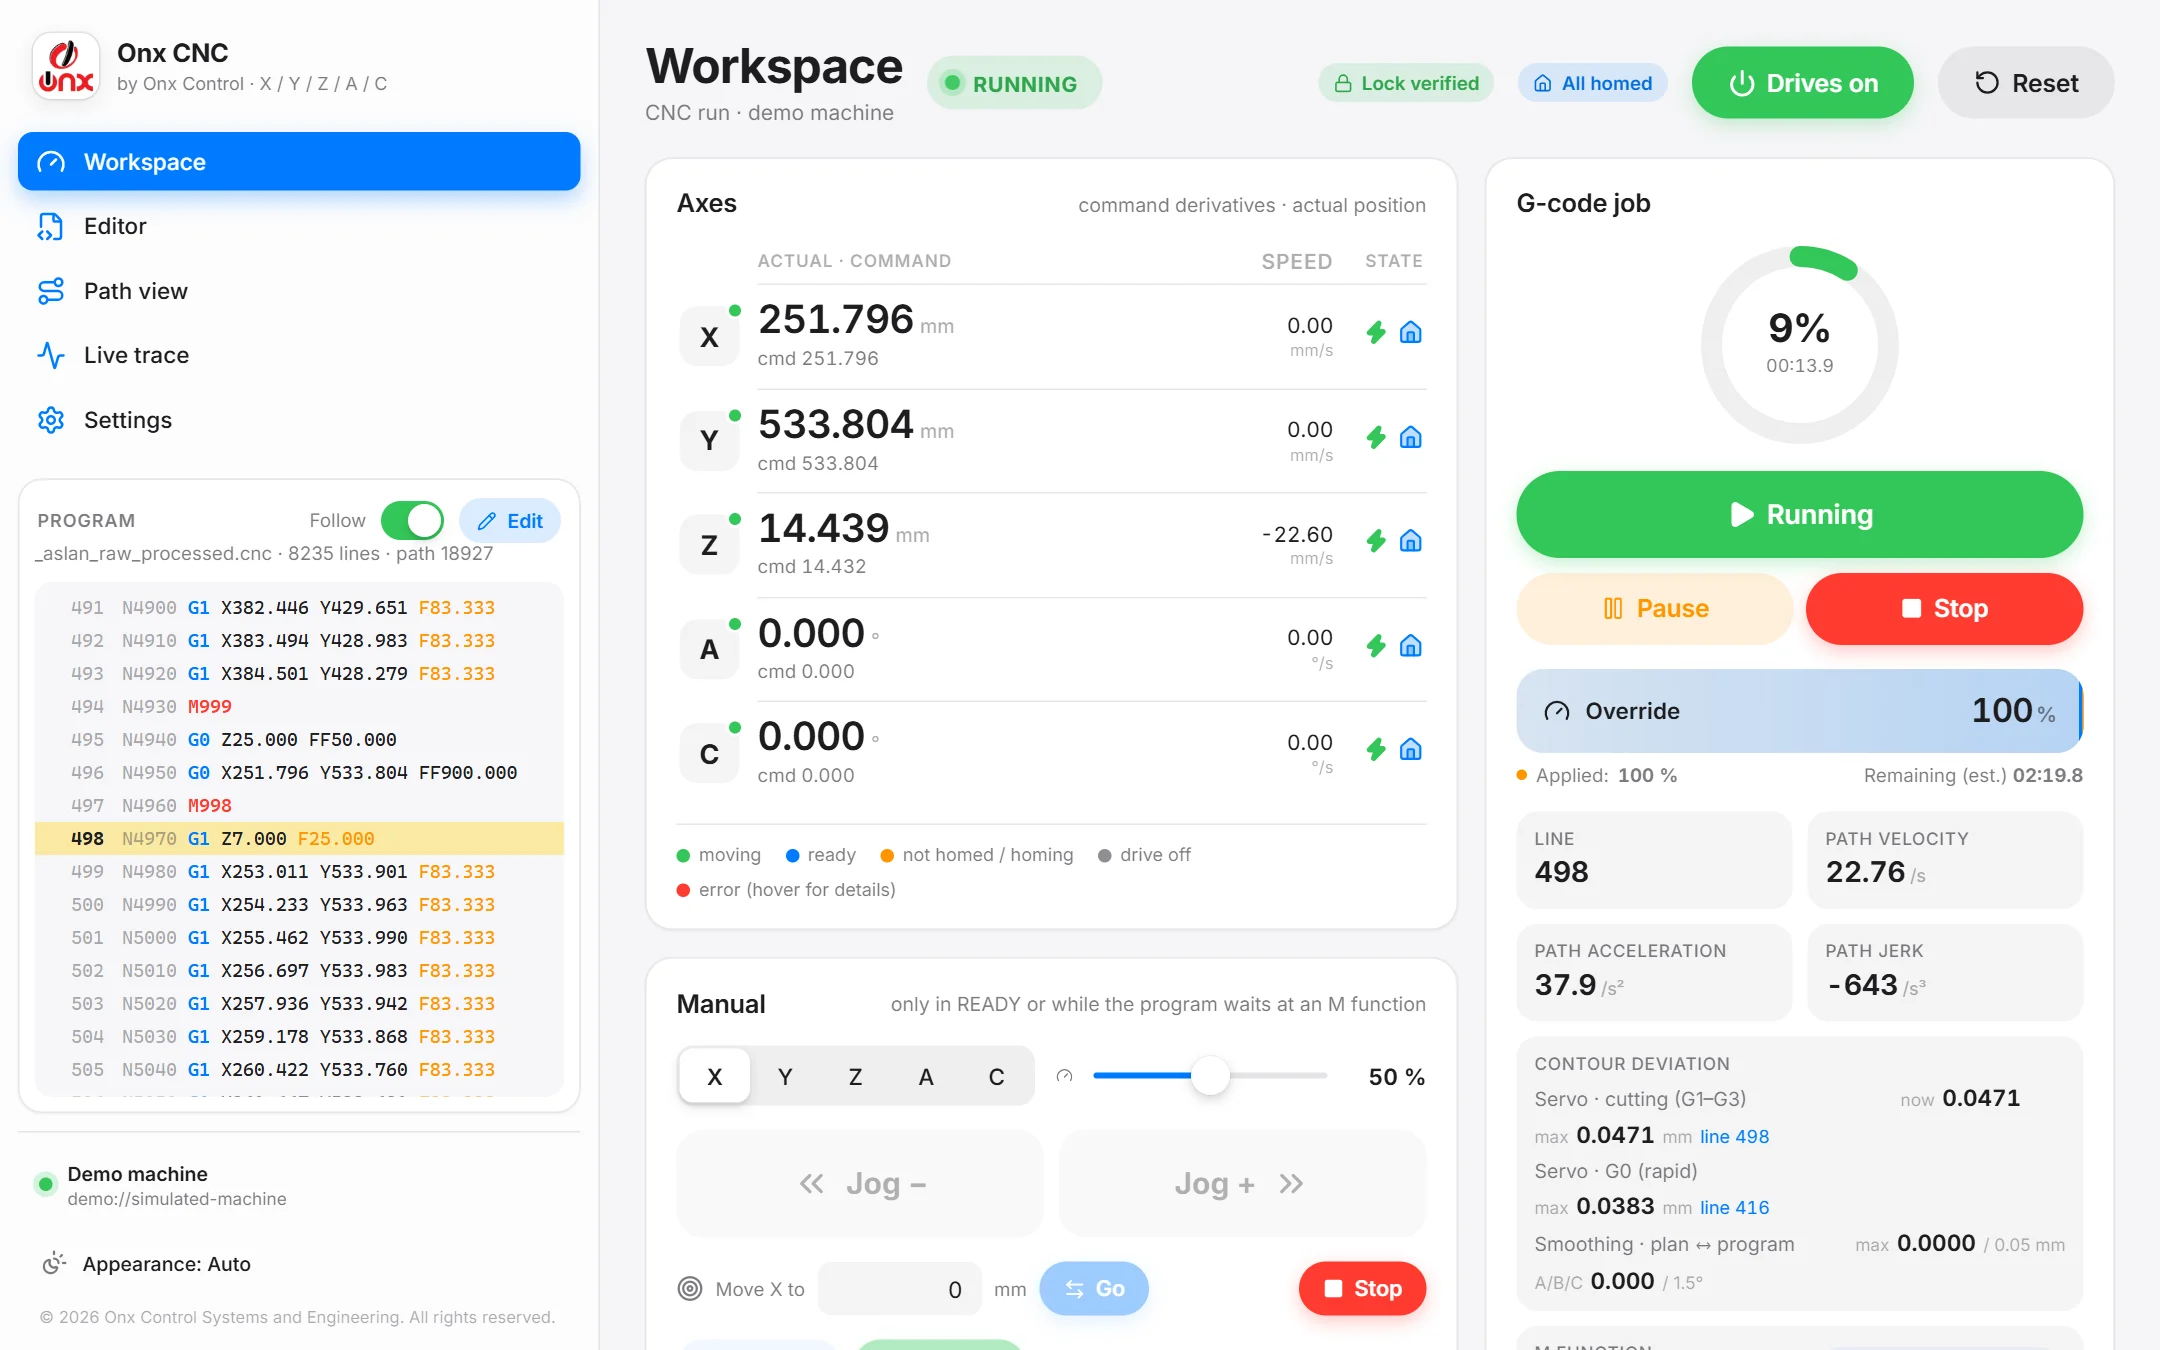
Eksenler, manuel hareket, iş ilerlemesi, override, kontur sapması, M ve H durumu.
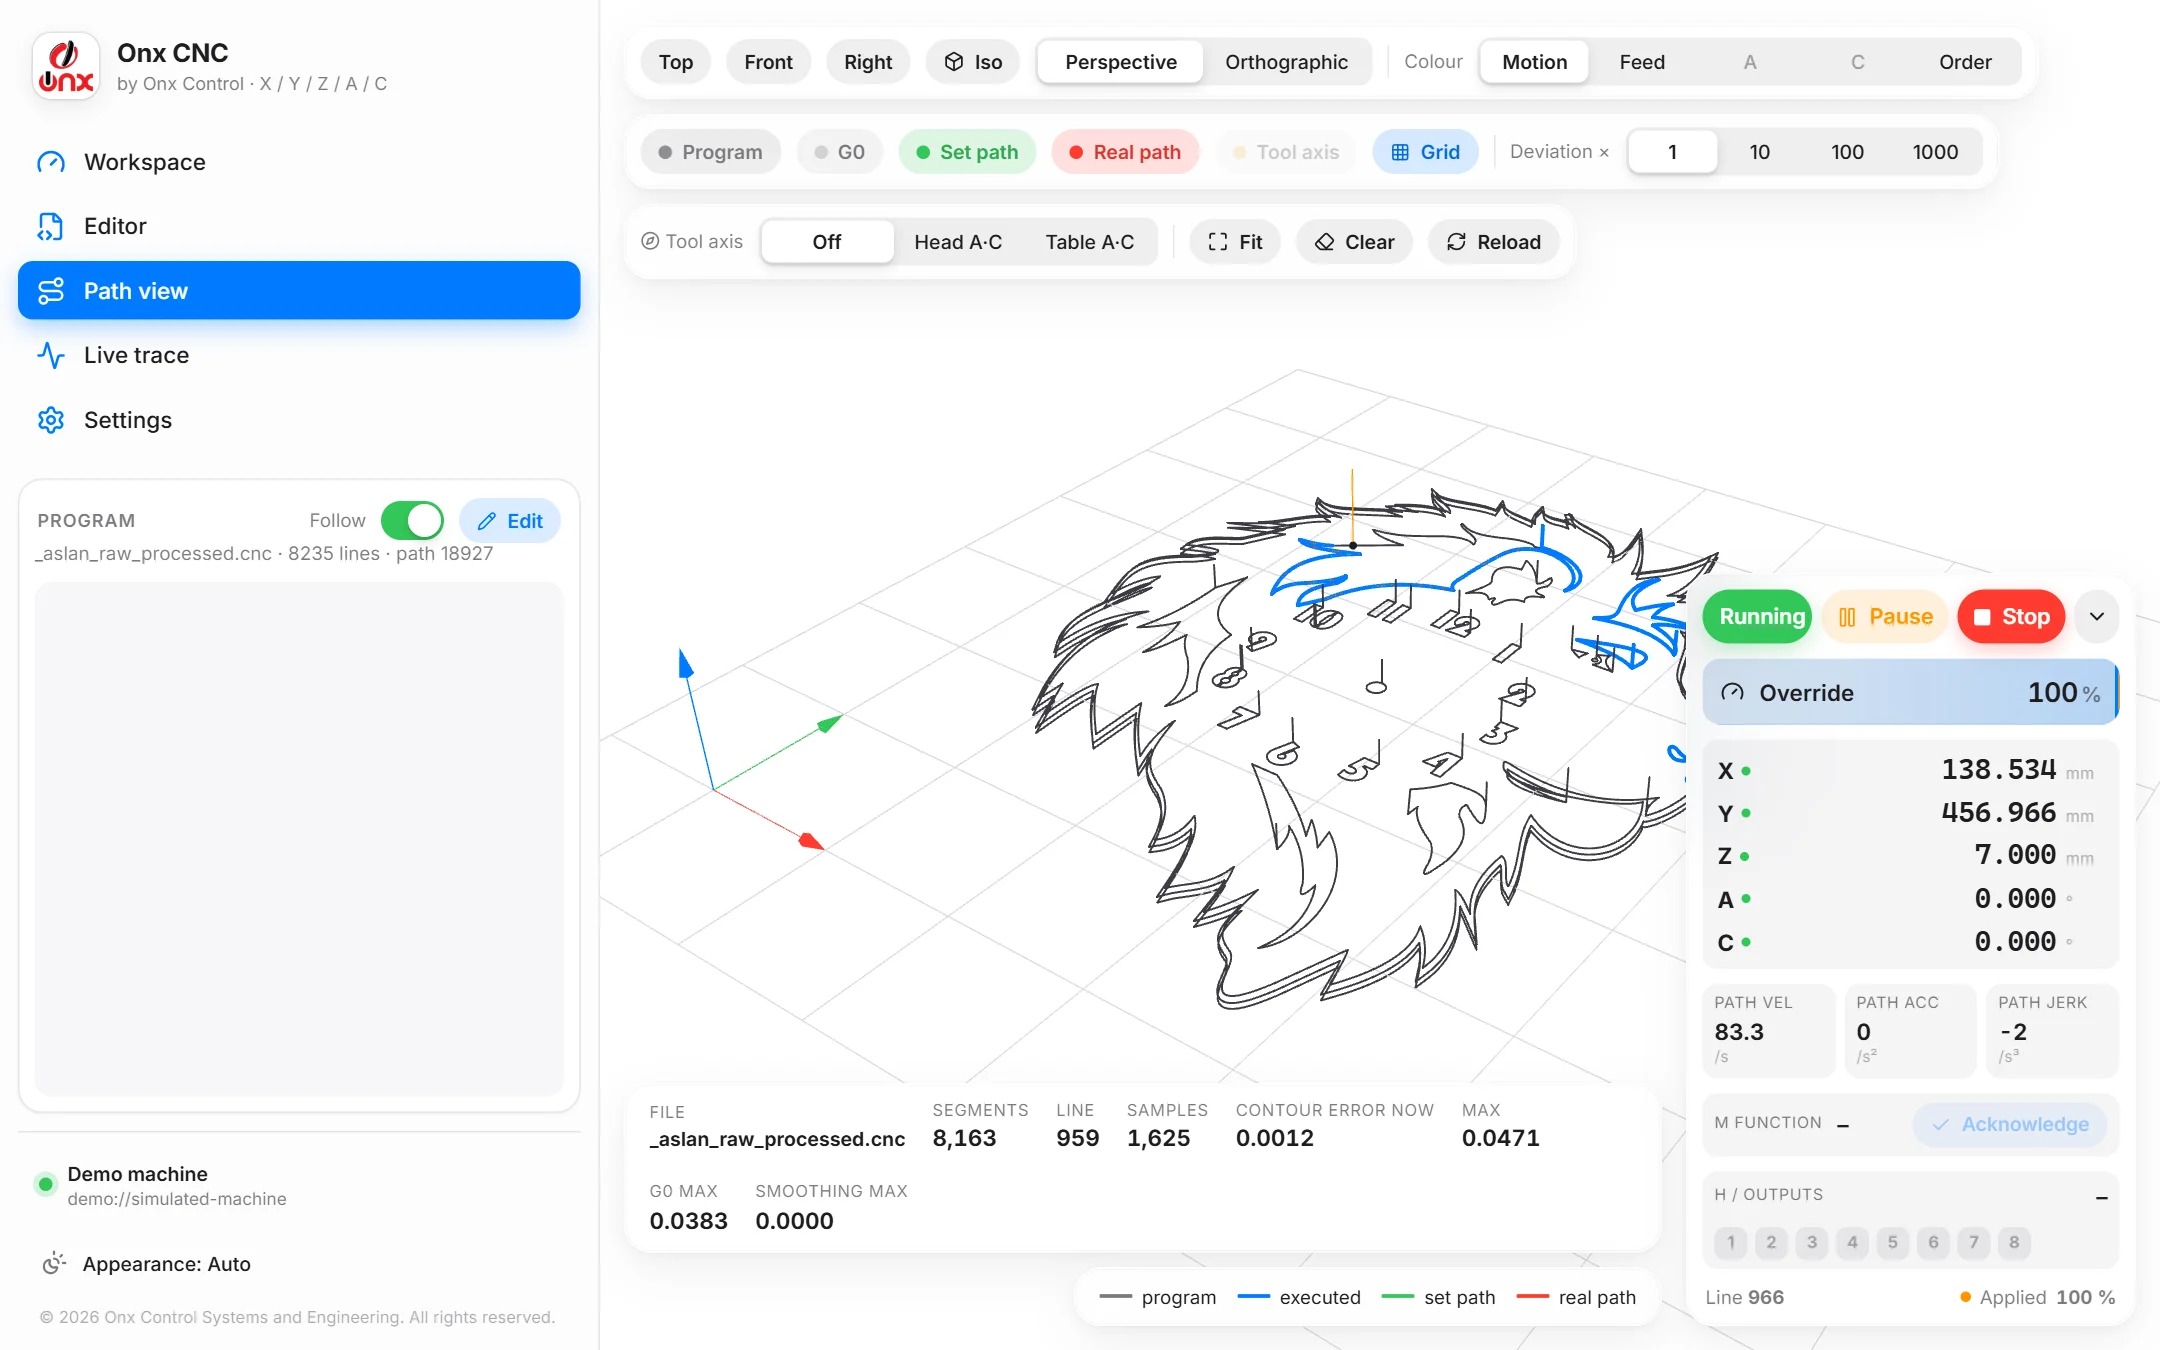
Program, işlenen yol, set ve gerçek yol; takım ekseni, sapma büyütme.
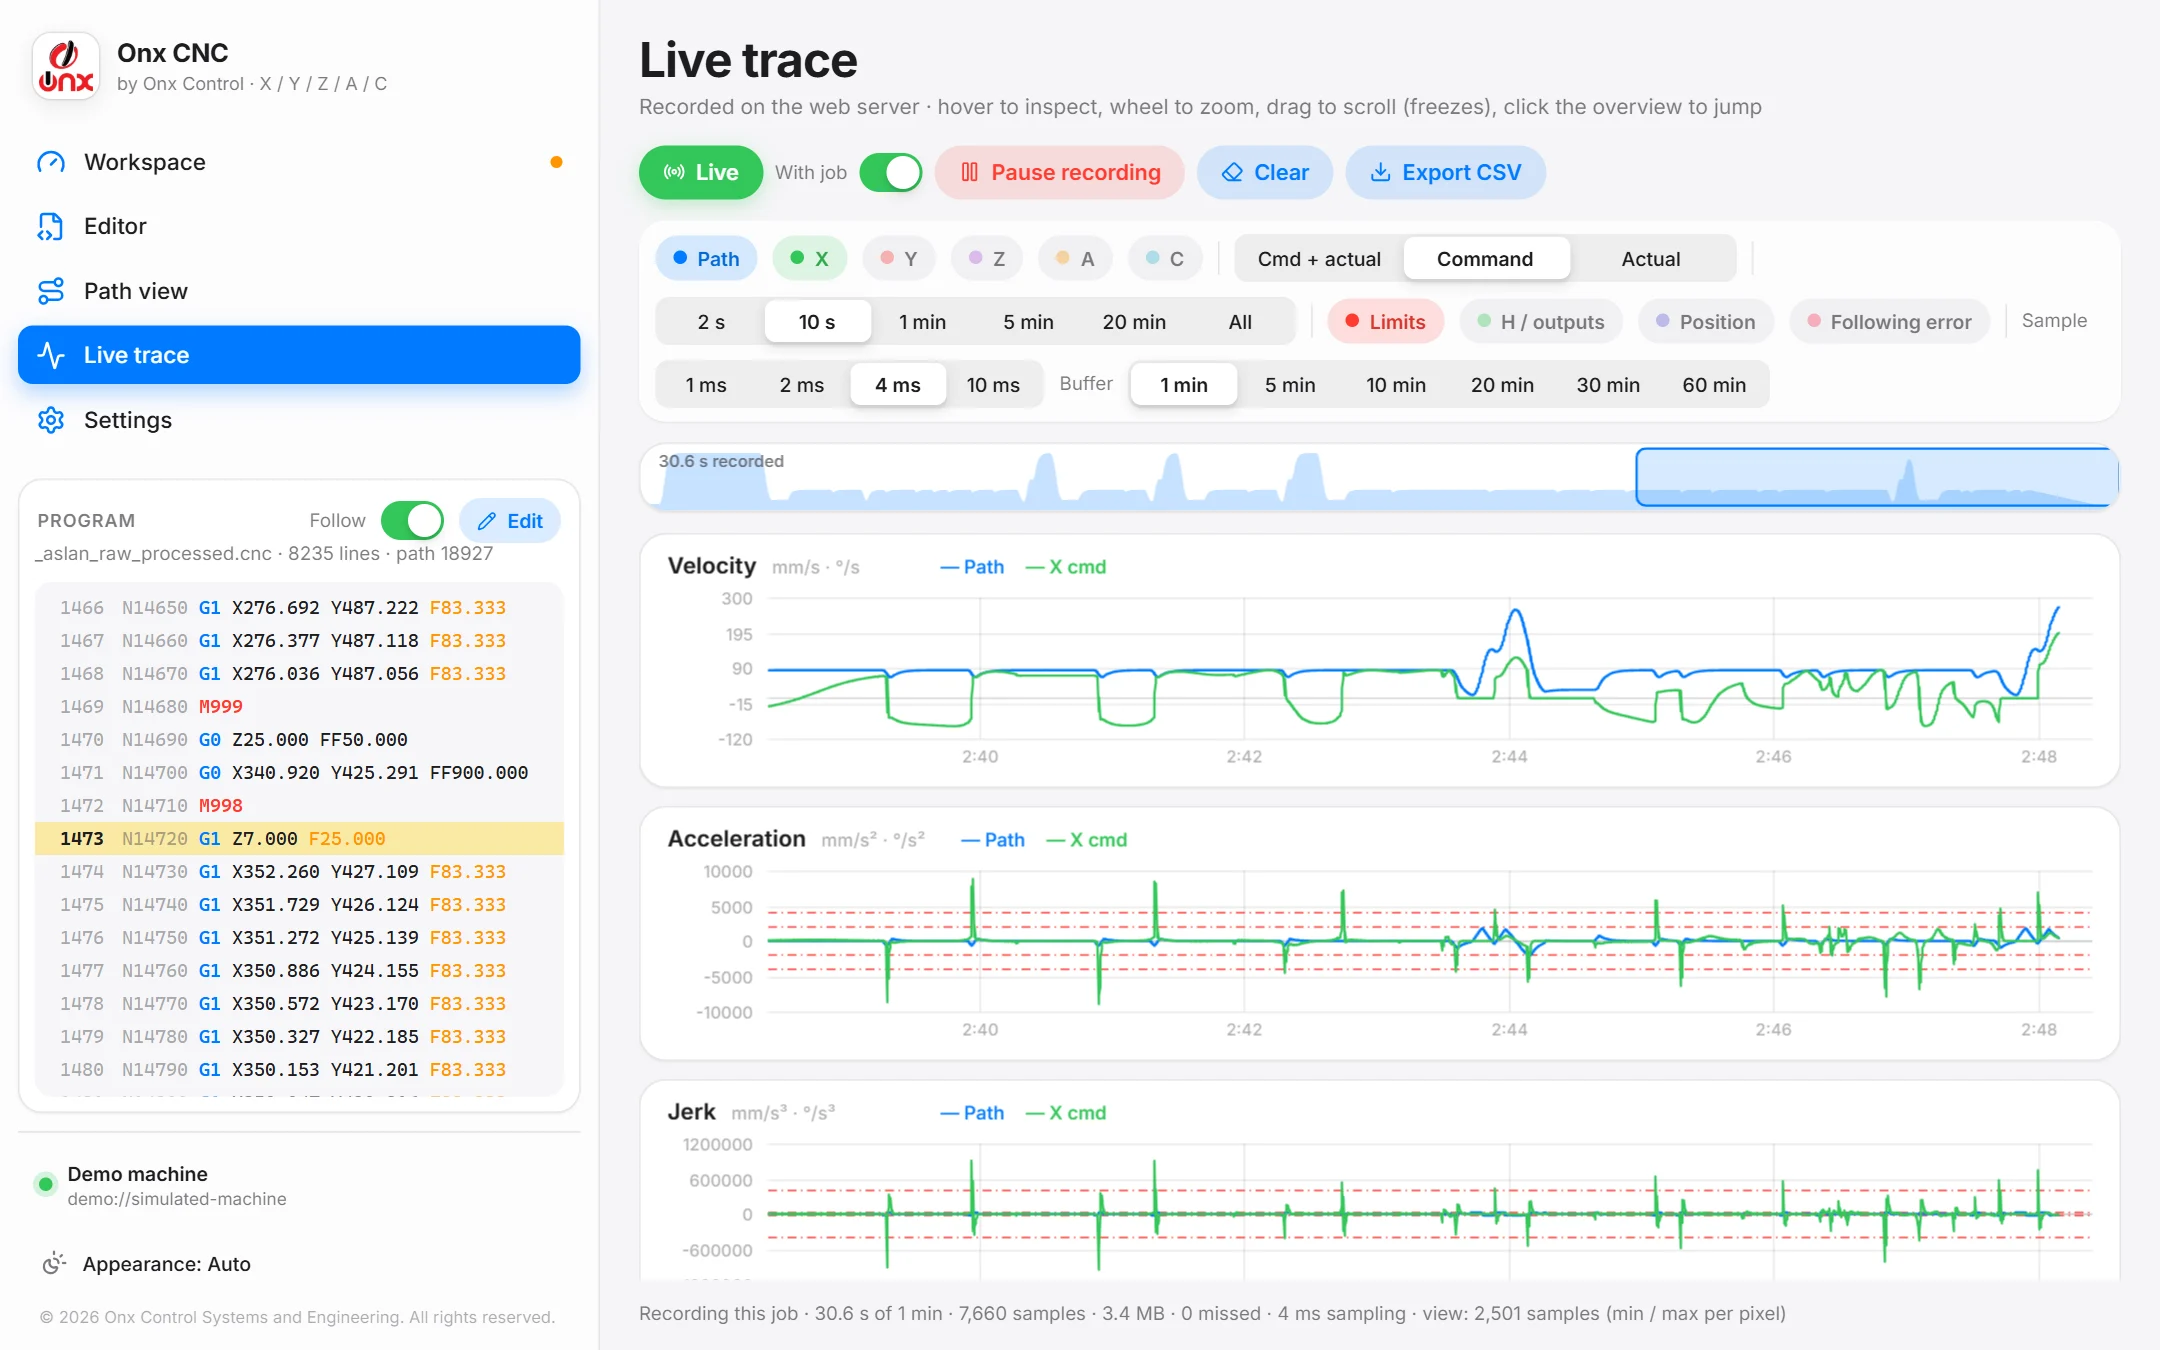
Yol ve eksen hız/ivme/jerk'i, limit çizgileri, 1–10 ms örnekleme, CSV.
Ekran görüntüleri web HMI'ın demo modundan alınmıştır (simüle makine); ekrandaki değerler ölçüm sonucu değildir.
Program ve makine işlevleri
G-code (DIN 66025)
G0, G1, G2/G3 daire, elips ve spline nesneleri; G51 köşe yumuşatma, G75; modal komutlar CODESYS yorumlayıcısından.
M fonksiyonunda müdahale
Program M'de beklerken eksenler jog / Move to ile hareket ettirilebilir; onayla duruş noktasına dönülüp devam edilir.
H anahtarlama noktaları
Yol üzerindeki konumda çıkış açma/kapama; hareketi durdurmaz, spline birleştirmeyi bozmaz.
Override ve duruş
Hareket halinde %0–100 override, pause/devam, kontrollü ve hızlı duruş; geçişler jerk sınırlı.
Teşhis ve trace
Hız sınırlama nedeni, en büyük jerk ve konumu, kontur sapması, audit kayıtları; 1 ms'ye kadar trace.
Koruma ve teslim
Derlenmiş kütüphane, X Motion kilit kodu, yazılım limit çiti, HMI heartbeat ile manuel hareket güvenliği.
CODESYS SoftMotion lisansı gerektirmez
X CNC Library, eksenleri ONX'in X Motion Library'si ile sürer ve interpolasyonu kendi Interpolator'ı ile yapar. Bu yüzden CODESYS'in lisans gerektiren SoftMotion eksen tanımları ve SMC_Interpolator kullanılmaz.
Gerekmeyen
- SoftMotion eksen lisansı
- SoftMotion CNC interpolatör lisansı (SMC_Interpolator)
- G-code okuma/yorumlama (SMC_ReadNCFile2, SMC_NCInterpreter) için ek lisans
Gereken
- Kontrolcünün CODESYS Control çalışma zamanı lisansı
- ONX X Motion kilit kodu (X CNC ve X Motion bununla etkinleşir)
Operatör paneli
Web HMI, OPC UA üzerinden yalnız 451 sembol yayınlar; CODESYS'in ek lisans gerektirmeyen 512 OPC UA etiket sınırının altında kalır. Trace ve dosya aktarımı ayrı TCP bağlantısından akar.
Lisans koşulları CODESYS sürümüne ve kontrolcüye göre değişebilir; projenizin lisans listesi teklif aşamasında birlikte teyit edilir.
Laboratuvar ölçümleri
Aşağıdaki değerler ONX'in kendi test kayıtlarındandır. Koşul: CODESYS Control RTE, Intel J1900 endüstriyel PC, 1 ms EtherCAT görevi, sanal eksenler; kontur toleransı 0,05 mm, eksen jerk sınırı 4·10⁵.
| Program | Ölçülen | Sonuç |
|---|---|---|
| Serbest yüzey, 64.058 satır (57.187 G1) | Kontur sapması · eksen jerk'i | En çok 0,0500 mm (tolerans 0,05 mm) · aşım 0 |
| Rölyef, 8.235 satır | EtherCAT jitter'i · en uzun ipo() çağrısı | Maks. 28 µs · 764 µs (1 ms görev içinde) |
| 5 eksen, 4.822 satır | Döner eksen yumuşatma · sapma | 4.796 / 4.796 geçiş, yedek 0 · A/C 0,006°, XYZ 0,0061 mm |
| Serbest yüzey, 64.058 satır | Zaman bütçeli planlama öncesi / sonrası | Maks. jitter 4460 µs → 27 µs |
Hangi donanımla çalışır?


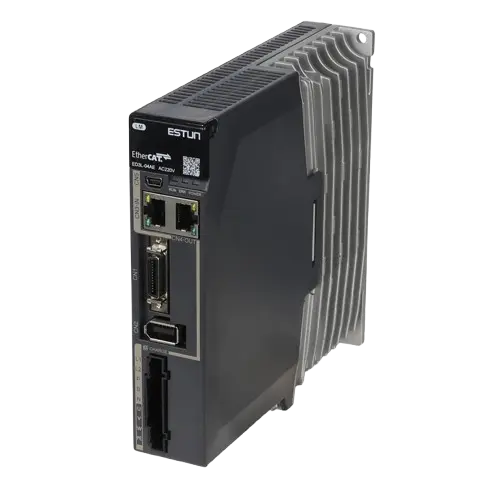
İlgili: CNC metal kesim · Özel makine yazılımı · ONX Motion Sizing · X Motion Library
Sık sorulan sorular
X CNC Library nedir?
CODESYS V3.5 tabanlı makineler için ONX Control'ün geliştirdiği CNC yol planlama ve interpolasyon kütüphanesidir. G-code'dan gelen geometriyi kontur toleransı içinde düzenler, eksen dinamiklerine göre hız planlar ve her 1 ms'de X/Y/Z/A/C eksenlerine konum hedefi üretir.
Hangi CODESYS sürümüyle çalışır?
Kütüphane CODESYS V3.5 SP22 Patch 3 ile geliştirilip derlenmektedir. Eksenler ONX'in X Motion Library'si üzerinden sürülür; G-code okuma ve yorumlama için CODESYS'in standart NC okuyucu ve yorumlayıcısı kullanılır.
Kontur toleransı nasıl korunuyor?
Spline birleştirme ve köşe yumuşatma aynı toplam tolerans bütçesini paylaşır, üst üste harcamaz. Her spline adayı Bézier kontrol noktalarının dışbükey zarfıyla tolerans tüpü içinde doğrulanır; doğrulanamayan aday kısaltılır ya da ham geometri korunur.
A ve C eksenli 5 eksen programlarda ne yapıyor?
Döner eksenler için ayrı bir açısal tolerans (ör. 0,08°) tanımlanır; A/B/C hareketi kaynak düğümlerinden geçen kübik Hermite yasasıyla yumuşatılır, böylece döner eksen hızı nesne sınırlarında sıçramaz. A/B/C dönerken köşeler de bu tolerans içinde yuvarlanabilir.
Operatör paneli var mı?
Evet. Tarayıcıdan çalışan web HMI (PC, tablet, telefon) ve Windows masaüstü HMI'ı vardır: eksenler, manuel hareket, iş takibi, 3B yol görünümü, canlı trace, kontur sapması, M fonksiyonunda manuel müdahale ve G-code düzenleyici.
CODESYS SoftMotion lisansı gerekir mi?
Hayır. Eksenler ONX'in X Motion Library'si ile, interpolasyon X CNC'nin kendi Interpolator'ı ile yapılır; CODESYS'in lisans gerektiren SoftMotion eksen tanımları ve SMC_Interpolator kullanılmaz. G-code okuma ve yorumlama için kullanılan SM3_CNC bileşenleri (SMC_ReadNCFile2, SMC_NCInterpreter) lisans istemez. Kontrolcünün CODESYS Control çalışma zamanı lisansı ve ONX'in X Motion kilit kodu gerekir.
Nasıl teslim ediliyor?
Kütüphane derlenmiş CODESYS kütüphanesi olarak, örnek makine projesi ve HMI ile teslim edilir; X Motion kilit kodu ile etkinleşir. Devreye alma ve makineye uyarlama ONX mühendisleriyle proje kapsamında planlanır.
CNC makinenizde X CNC'yi görelim
Makine tipi, eksen yapısı, sürücüler ve örnek bir G-code programını paylaşın; web HMI ile demo ve makinenize uyarlama için dönüş yapalım.