
 Control Techniques
 Estun Automation
 CODESYS
 Crevis
 Nexcom / Nexcobot
 Leroy-Somer
 Servo Sistemleri
 AC Sürücü + Motor
 DC Sürücüler
 Akıllı PLC
 Panel PC / IPC
 Uzak I/O
X FlyingShear Library
Hat durmadan, tam boyunda kes: hat hızına senkronlanan, keser ve başa dönen araba için tek fonksiyon bloğu.
Kısa tanım
X FlyingShear Library (ONX FlyingShear), sürekli akan boru, profil, sac ve teli hattı durdurmadan istenen boyda kesmek için ONX Control'ün CODESYS kütüphanesidir. Çekirdeği OnxFlyingShearFB fonksiyon bloğu, kesiciyi taşıyan arabayı EtherCAT servo ile hat enkoderine senkronlar; kesim profili, boy ve adet, limit hesapları, optimum çalışma boyu ve hata yönetimi tek bloktadır. Eksen katmanı X Motion Library'dir.
Profil hesabı ve eksen kontrolü bus görevinde, her çevrimde.
İleri ve geri rampalar 5. derece polinom: bölge sınırlarında hız ve ivme sıfır.
Güç, home, jog, hat enkoderi, kesim, limitler ve hata yönetimi.
Sürücü ve hat olmadan aynı uygulama yazılımıyla tam çevrim.
Dur-kes yerine uçarak kes
Dur-kes hatlarında her kesimde hat yavaşlar, durur ve yeniden hızlanır. X FlyingShear kesimi hareket hâlinde yapar: araba hat hızına eşitlenir, göreli hız sıfırken keser ve bir sonraki boya yetişecek şekilde geri döner.
Kesintisiz üretim
Hat durmadan keser. Kesim zamana değil ölçülen hat konumuna göre yapıldığı için hat hızı değişse de boy korunur.
Boy hatası birikmez
Her 1 ms çevrimde bir önceki bölgeden taşan hat farkı sonraki bölgeye aktarılır. Enkoder filtresi ve boy kalibrasyonu dahil.
Kendi limitini bilir
Max hat hızı ve min. kesilebilir boy reçeteye göre anlık hesaplanır; ölçülen kesim süresine göre çalışma boyu otomatik optimize edilir.
Masa başında devreye al
Sanal eksen ve sanal hat ile makine kurulmadan tam çevrim test edilir.
Kartsız, PC tabanlı
Ayrı hareket kontrol kartı yok: CODESYS endüstriyel PC'de çalışır, servo ve I/O tek EtherCAT ağında.
Net teşhis
Bit bazlı hata/uyarı kodları, akış durumu metni ve 2 saniyede dönen operatör mesajı.
Hareket zamana değil, hat konumuna bağlı
Her kesim boyu kadar hat ilerlediğinde araba bir tam çevrim yapar. Profil hat konumu (master, mm) üzerinde tanımlıdır; hat hızı değişse de profil kendiliğinden ölçeklenir ve kesim malzeme üzerinde doğru noktada yapılır.
Bütün rampalar 5. derece polinomla yapılır: s(u) = 10u³ − 15u⁴ + 6u⁵. Bölge sınırlarında hız ve ivme sıfırdır; mekanik darbe ve servo takip hatası en azdır. Her 1 ms çevrimde bir önceki bölgeden taşan hat farkı sonraki bölgeye aktarılır, bu yüzden boy hatası birikmez.
- H_A = Par_Araba_Boyu − Par_Baslangic_Offset
- ileri senkron = H_A · (1 − 2·rİ)
- ileri toplam (hat) = H_A · (1 + 2·rİ)
- Lgeri = L − bekleme − ileri toplam
- k = H_A / (Lgeri · (1 − H_C)), H_C = rG / (0,5 + rG)
| Kod | Bölge | Ne olur |
|---|---|---|
| 2 | İleri hızlanma | Araba 0'dan hat hızına S eğrisiyle hızlanır. Bölge sonunda kesilen boy kaydedilir, adet +1. |
| 3 | İleri senkron | Araba hat hızında, göreli hız sıfır: kesim burada yapılır (Q_Kesimde = TRUE). |
| 4 | İleri yavaşlama | Araba durur; bitişte geri dönüş yeniden hesaplanır. |
| 5 | Geri hızlanma | Ters yönde hat hızının k katına hızlanır. |
| 6 | Geri senkron | Sabit geri hız: k × hat hızı. |
| 7 | Geri yavaşlama | Başlangıç ofsetinde durur. |
| 8 | Bekleme | Par_BeklemeMesafe ≠ 0 ise o kadar hat geçene kadar bekler; uzun boylarda servo yükünü azaltır. |
Bu reçetede hat en çok kaç m/dk koşar?
Blok sahada her çevrimde iki sınır hesaplar: arabanın servo azami hızıyla bir sonraki boya yetişmesi ve kesimin senkron bölgeye sığması. Aşağıdaki hesap bloğun kendi formülleriyle aynıdır; değerleri değiştirin, sonuç ve profil anında güncellensin.
Ön hesaptır. Blok aynı formülleri sahada filtreli hat hızı ve ölçülen kesim süresiyle anlık çalıştırır. Araba kütlesine göre tork ve ivme sınırı ayrıca kontrol edilmelidir: uçar makas servo motor hesabı · motor boyutlandırma
Optimum çalışma boyunu blok bulur
Strok kısa olursa ileri senkron mesafe yetmez, kesim senkron bölgede bitmez. Strok uzun olursa geri dönüş için hat yolu yetmez, servo azami hızını aşar. Blok, manuel kesimle ölçülen kesim süresinden güvenli aralığı hesaplar ve başlangıç ofsetini bu aralıkta seçer; yeni azami hızı bekleyip ofset farkı 0,5 mm'nin, hız farkı 0,05 m/dk'nın altına inene kadar en çok 16 adım tekrarlar.
CODESYS'te çalışırken
Örnek projede blok CFC'de, araba konumu ve hızı Trace'te, makine ise WebVisu operatör ekranında: akış durumu, aktüel ve kesilen boy, max hat hızı, min boy, kesim ve senkron süresi, araba ve dalma ekseni konumları.
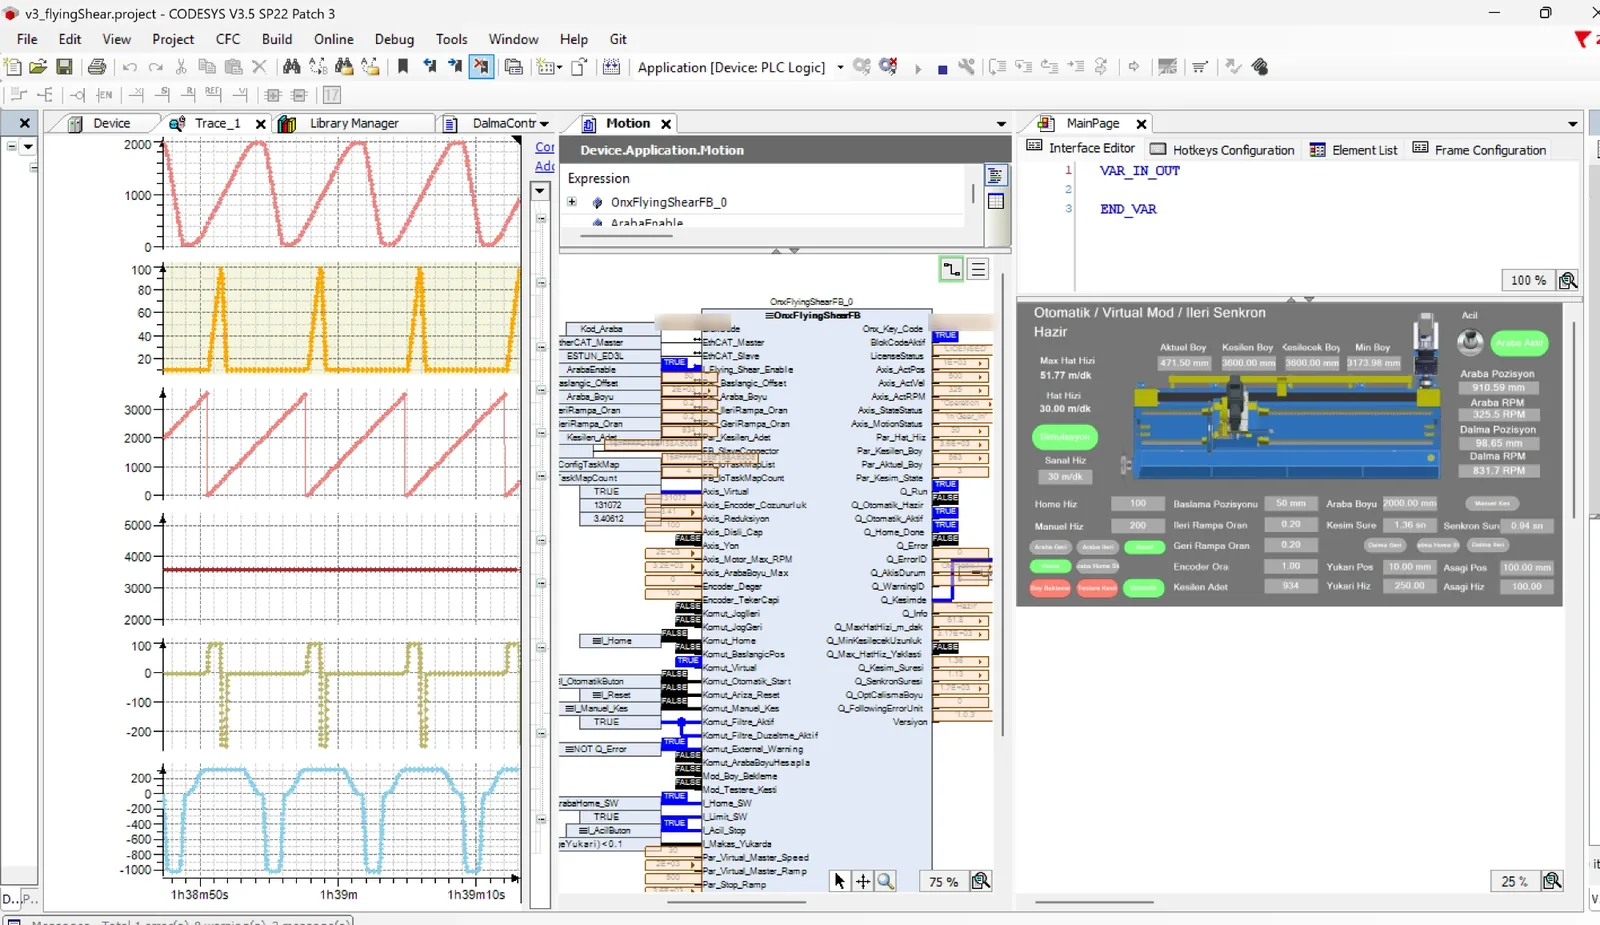
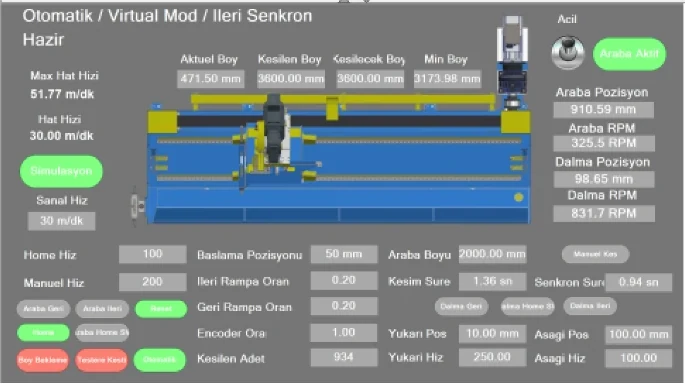
Blok arayüzü
Blok isim alanıyla kullanılır: fbShear : X_FlyingShear.OnxFlyingShearFB. EtherCAT master, servo slave ve bağlayıcısı, lisans kodu ve kalıcı reçete değişkenleri bağlanır; strok, ofset ve rampa oranlarını blok sınırlayıp optimize ederek geri yazar.
Eksen ve mekanik
Enkoder, redüktör ve pinyon çapından ölçek; motor azami devrinden servo hız sınırı.
Hat ölçümü
32 bit hat enkoderi ya da dahili sanal master; hareketli ortalama filtresi, kesimde ayrı filtre penceresi, boy kalibrasyonu (0,8–1,2).
Reçete ve profil
Kesim boyu, strok, rampa oranları ve bekleme. Uç kesimsiz başlangıç ve testere modu.
Komutlar ve sensörler
Jog, home, başlangıç konumu, otomatik başlat/durdur, manuel kesim, reset; NC mantıklı home, limit, acil ve makas yukarıda girişleri.
Proses ve limitler
Kesim penceresi, hat hızı, son kesilen boy, adet; max hat hızı, min boy, kesim ve senkron süresi, takip hatası.
Durum, tanı ve lisans
Çalışma ve hazır bitleri, hata/uyarı bit maskeleri, akış metni, operatör mesajı, cihaz anahtarı ve lisans durumu.
Startup, manuel, otomatik, hata
Hata oluşunca araba durma rampasıyla durur, sürücü gücü kesilir, profil sıfırlanır ve enable düşürülür. Otomatikte herhangi bir uyarı otomatiği durdurur; kesim penceresinde makas aşağıdaysa kesim bitene kadar beklenir.
X_Power ile sürücüye güç; 5 sn içinde Operation enabled olmazsa hata 4.
Jog, home, başlangıç konumu, manuel kesim ve kesim süresi ölçümü. Uyarı yoksa Q_Otomatik_Hazir.
Hesap → boy bekleme → gear-in → profil. Aynı butonla durdurulur, gear-out ile manuele döner.
Sebep giderilir → Komut_Ariza_Reset → enable → Startup → Manuel → Home.
Hata ve uyarı kodları
Q_ErrorID ve Q_WarningID bit maskesidir; Q_Info aktif mesajları 2 saniyede bir döndürür, hiçbiri yoksa "Hazir" yazar. Örnek: Q_WarningID = 33 → home yok ve araba başlangıçta değil.
| Bit | Değer | Ad ve anlam |
|---|---|---|
| 0 | 1 | Error_Acil_Stop Acil stop basıldı |
| 1 | 2 | Error_Servo_Takip_Hatasi Takip hatası Par_TakipHatasiRef'i aştı |
| 2 | 4 | Error_Drv_Hata Sürücü hatası / çalışırken enable düştü |
| 3 | 8 | Error_Araba_Enable Araba enable kesildi |
| 4 | 16 | Error_Drv_Runa_Gecmedi Sürücü 5 sn'de Operation enabled olmadı |
| 6 | 64 | Error_ProfilHesap_Hatasi Profil hesabı: boy, strok, oran veya ofset geçersiz |
| 7 | 128 | Error_ArabaBoyuHesap_Hatasi Optimum çalışma boyu hesaplanamadı |
| Bit | Değer | Ad ve anlam |
|---|---|---|
| 0 | 1 | Warning_HomeYok Home yapılmadı |
| 1 | 2 | Warning_LimitPosAsti Otomatikte home/ileri limit sensörü tetiklendi |
| 3 | 8 | Warning_KesimSureAsti Kesim senkron bölgede bitmedi |
| 4 | 16 | Warning_External Harici sistem izni düştü |
| 5 | 32 | Warning_BaslangicPosError Araba başlangıç konumunda değil |
| 6 | 64 | Warning_MakasPosKontrol Makas/testere başlangıç konumunda değil |
Devreye alma: beş aşama
Kılavuzdaki 24 adımlık kontrol listesi beş aşamada toplanır; ilk aşama makine yokken yapılır.
-
AMasa başı (sanal)
Kütüphaneler kurulur, blok 1 ms EtherCAT görevine alınır. Axis_Virtual ve Komut_Virtual ile profil bölgeleri 2→8 döner, kesilen boy reçeteyle eşleşir; lisans girilir.
-
BSürücü ve mekanik
Slave'ler OP durumunda; enkoder, redüktör ve pinyon değerleri girilir, jog ile ölçülü mesafe şerit metreyle doğrulanır. Hat enkoderinin 32 bit sayımı ve NC sensörler kontrol edilir.
-
CManuel hareket
Enable, jog, limitler, home ve araba boyu. Takip hatası limiti jog sırasında ölçülen değerin 3–5 katına ayarlanır.
-
DKesim
Q_Kesimde kes komutuna bağlanır; manuel kesimle kesim süresi ölçülür, optimum çalışma boyu hesaplatılır.
-
EOtomatik
Sanal master, sonra enkoderle malzemesiz; malzemeli ilk kesim, ölçülen boya göre Par_EncoderDuzeltme kalibrasyonu ve kademeli hız artırma.
Ayrı hareket kartı yok, tek EtherCAT ağı
Hareket kontrolü endüstriyel PC'deki yazılım PLC'de çalışır. Servo, hat enkoderi ve uzak I/O tek EtherCAT ağında, Distributed Clocks ile aynı zaman tabanındadır.
ONX ürünleriyle tek elden
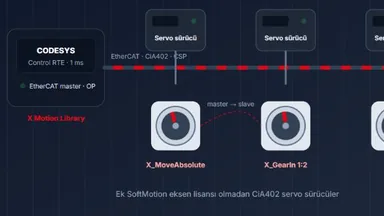
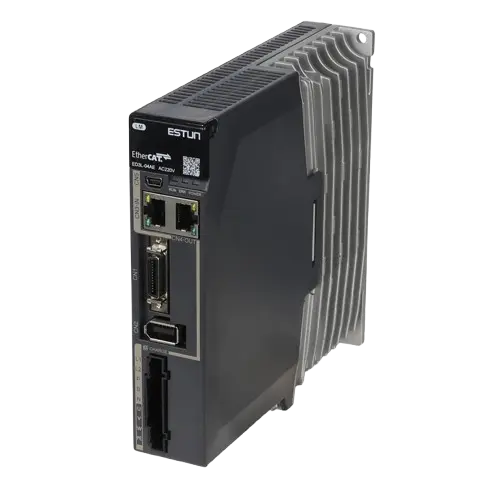

- CODESYS V3.5 (SP22 Patch 3 ile test edildi), CODESYS Control çalışma zamanı, EtherCAT master
- X Motion Library, OSCAT BASIC 3.31, IoDrvEtherCAT
- Araba için EtherCAT CiA402 servo; kremayer-pinyon ve redüktör
- 32 bit sürekli sayımlı hat enkoderi; home, ileri limit, acil ve makas yukarıda girişleri
Cihaza özel lisans, SoftMotion gerekmez
Kütüphane derlenmiş olarak verilir. Araba ekseni X Motion ile sürüldüğü için CODESYS SoftMotion eksen lisansı gerekmez; kontrolcünün CODESYS Control çalışma zamanı lisansı yeterlidir.
- 1Proje lisans kodu boşken yüklenir; Onx_Key_Code çıkışındaki cihaz anahtarı okunur.
- 2Anahtar ONX'e iletilir, cihaza özel BlokCode verilir.
- 3BlokCode kalıcı değişkene yazılır; BlokCodeAktif ve LicenseStatus lisansı gösterir.
- Derlenmiş X_FlyingShear kütüphanesi ve cihaz lisansı
- Çalışır örnek proje: araba + testere dalma ekseni, operatör ekranı
- Kullanım ve devreye alma kılavuzu
- Devreye alma ve kesim test kayıt föyü
Blok bir hareket kontrol yazılımıdır, güvenlik fonksiyonu değildir. Acil durdurma, koruyucu kapı ve kesim bölgesi koruması güvenlik rölesi / güvenlik PLC'si ve sürücüde STO ile sağlanmalıdır.
Uçar testere ve uçar makas projelerinden
X FlyingShear, ONX Control'ün boru, profil ve sac hatlarında kurduğu uçar testere ve uçar makas uygulamalarının birikimini tek blokta toplar.
ONX Control uçar makas projelerinde sahada ulaşılan üst değerlerdir; aynı makinede birlikte elde edilmiş değerler değildir. Ulaşılabilir hız, tolerans ve çevrimi büyük ölçüde mekanik (araba kütlesi, strok, tahrik, ölçüm tekeri) belirler.


Uçar makas ve boy kesme + kamera ile ölçüm
Kesilen her parçanın boyu ve kesim kalitesi hat sonunda kamerayla ölçülebilir. Ölçülen sapmanın eğilimi, uçar makasın kesim boyu düzeltmesine geri verilir: ölçüm tekerinin kayması ya da aşınması tolerans dışına çıkmadan yakalanır. Her kesim çevrimindeki servo tork izi ise araba, bıçak ve tahrik mekaniğinin durumunu kestirimci bakım için gösterir.
Sık sorulan sorular
X FlyingShear Library nedir?
ONX Control'ün CODESYS için geliştirdiği uçar testere ve uçar makas kütüphanesidir. Çekirdeği OnxFlyingShearFB fonksiyon bloğudur: kesici arabayı EtherCAT servo ile akan hatta senkronlar, malzemeyi hattı durdurmadan istenen boyda keser. Eksen yönetimi, hat ölçümü, kesim profili, boy ve adet sayımı, limit hesapları, optimum çalışma boyu ve hata yönetimi tek bloktadır.
Testere, makas ve pres için aynı blok mu kullanılır?
Evet. Blok kesim penceresini Q_Kesimde çıkışıyla verir; bu çıkış testerenin dalma eksenine, makas bıçağına ya da pres valfine kes komutu olarak bağlanır. Testerede Mod_Testere_Kesti açıksa kesim bitip testere yukarı çıktığında araba strok sonunu beklemeden yavaşlar ve çevrim kısalır.
Hangi sürücü ve donanımla çalışır?
CODESYS Control çalışma zamanı olan bir endüstriyel PC ya da PLC, EtherCAT master ve araba ekseni için EtherCAT CiA402 servo sürücü gerekir; v1.0.3 Estun ED3L ile test edilmiştir. Hat ölçümü için 32 bit sürekli sayım veren bir hat enkoderi kullanılır. Eksen katmanı X Motion Library'dir.
Makine kurulmadan test edilebilir mi?
Evet. Axis_Virtual ile araba ekseni sürücü olmadan, Komut_Virtual ile hat dahili sanal master ile çalışır. Tam kesim çevrimi, Q_Kesimde penceresi, durdurma ve limit hesapları masa başında denenir; sahada geçen süre kısalır.
Maksimum hat hızı nasıl belirlenir?
Blok iki sınırı her çevrimde hesaplar ve küçüğünü Q_MaxHatHizi_m_dak olarak verir: arabanın bir sonraki boya yetişmek için servo azami hızıyla geri dönebileceği hız ve ölçülen kesim süresinin senkron bölgeye sığdığı hız. Anlık hat hızında kesilebilecek en kısa boy da Q_MinKesilecekUzunluk olarak çıkar.
Lisans nasıl çalışır, SoftMotion gerekir mi?
Kütüphane derlenmiş olarak verilir ve X Motion'ın kilit kodu mekanizmasıyla korunur: Onx_Key_Code çıkışındaki cihaz anahtarı ONX'e iletilir, cihaza özel BlokCode girilir. Eksen X Motion ile sürüldüğü için CODESYS SoftMotion eksen lisansı gerekmez; CODESYS Control çalışma zamanı lisansı gerekir.
Kişi güvenliğini de sağlar mı?
Hayır. Blok bir hareket kontrol yazılımıdır, güvenlik fonksiyonu değildir. Acil durdurma, koruyucu kapı ve kesim bölgesi koruması güvenlik rölesi ya da güvenlik PLC'si ve sürücüdeki STO ile donanımsal olarak sağlanmalıdır; I_Acil_Stop girişi yalnızca kontrollü duruş ve hata yönetimi içindir.
Teslimatta neler var?
Derlenmiş X_FlyingShear kütüphanesi ve cihaz lisansı, araba ve testere dalma ekseniyle çalışır örnek proje ve operatör ekranı (WebVisu), kullanım ve devreye alma kılavuzu, devreye alma ve kesim test kayıt föyü. Motor boyutlandırma, retrofit ve saha devreye alma ayrıca verilir.
Uçar makas projenizi mühendislerimizle konuşun
Ön boyutlandırma ve mimari önerisi için şu bilgiler yeterli:
Bu bölümde