
 Control Techniques
 Estun Automation
 CODESYS
 Crevis
 Nexcom / Nexcobot
 Leroy-Somer
 Servo Sistemleri
 AC Sürücü + Motor
 DC Sürücüler
 Akıllı PLC
 Panel PC / IPC
 Uzak I/O
Videolar
ONX Control'ün saha ve test videoları: hareket halindeki malzemeyi kesen uçar makas ve döner bıçaklar, sarıcılar, CNC makineleri, paketleme hatları ve CODESYS uygulamaları.
 4:29
5 Eksen CNC Testi: Çiçek Madalyonu (X CNC Library)
X CNC Library, zorlu bir 5 eksen (X Y Z A C) test programını CODESYS Control RTE üzerinde çalıştırıyor; görüntü web HMI'ın yol görünümünden, gerçek hızda. Programda 640 mm uzun doğrular, R40 yaylar ve 45° pahlar, XZ ve YZ düzleminde kemerler, takım eğiminin (A) eğimi izlediği dalga saçak, 0,6 mm adıma inen elmas zikzak ve 0,1 mm mikro parçalı dalgalı halka var.
 1:09
Onx CNC RTCP: 5 Eksen Takım Ucu Kontrolü (X CNC Library)
X CNC Library ve Onx CNC web HMI ile RTCP (takım ucu kontrolü), CODESYS Control RTE üzerinde canlı. Programda M140 ile RTCP açılır; X Y Z artık kafanın değil takım ucunun konumudur ve F takım ucunun hızıdır. A/C kafa dönerken kontrolcü X Y Z'yi düzelterek takım ucunu programlanan yolda tutar. Videoda: yalnız yönelim değişimi (A 30°, C 360°) sırasında sabit kalan uç, takım eğilirken düz çizgi ve eğik takımla yay (G2), yönelim değişen G0 ve 3+2 (A −45°) dalış, C 180° dönerken düz çizgi ve M141 ile makine koordinatlarına dönüş. 1 ms interpolasyon, look-ahead ve jerk sınırlı planlama; sanal eksenler, A/C çatallı kafa, pivot–uç 150 mm.
 2:05
Onx CNC Web HMI: 5 Eksen Türbin, 139.882 Satır G-code
X CNC Library ve Onx CNC web HMI ile 139.882 satırlık 5 eksen (X Y Z A C) türbin rozeti programının CODESYS Control RTE üzerinde canlı çalışması. Videoda: işi tek tıkla başlatma ve canlı iş durumu, gerçek zamanlı 3B yol görünümü (program, işlenen kısım, komut ve gerçek yol), A/C'den takım ekseni, çalışırken override ile yol hız, ivme ve jerk grafikleri, yolu C eksenine veya F'ye göre renklendirme, 1 ms canlı trace, dahili G-code editörü ve iş boyunca eksen min/max limitleri. 1 ms interpolasyon, look-ahead planlama, sanal eksenler.
 0:36
17 Eksen Servo Kek Paketleme Hattı: Akıllı Bant ve Asker Zinciri
ONX Control'ün otomasyonunu yaptığı 17 eksen servo kek paketleme hattı, 36 saniyede. Düzensiz gelen kekler biriktirme bandında toplanır; akıllı bant her ürünü fotoselle ölçer, aralar ve paketleme makinesinin ana eksenine göre faza oturtur. Kekler asker zinciriyle yatay paketleme makinesine senkron aktarılır; folyo baskı izi her pakette fotoselle düzeltilir, döner çene paketi kapatıp keser. Operatör panelinde makina hızı dakikada 600 paketin üzerinde görülüyor.
 0:33
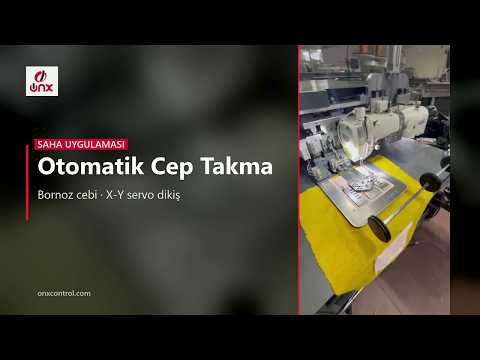
Otomatik Cep Takma Makinesi: X-Y Servo Dikiş ve Kalıpla Katlama
Otomatik cep takma makinesinde bornoz cebi uygulaması: operatör cebi kalıba koyar, kalıp cebi katlayıp panele taşır, dikiş kafası X-Y servo eksenlerle dikiş yolunu iğneye senkron izler, dikilen parça otomatik istiflenir. Kontrol endüstriyel PC üzerinde CODESYS, X-Y eksenlerinde Estun ED3L EtherCAT servo sürücüler, katlama ve istifleme için Crevis I/O ile çalışır.
 3:27
Kanguru Cep Takma Makinesi: CODESYS CNC Kontrol ve Kalınlık Algoritması
Kanguru cep üretimi için geliştirilen özel makine otomasyonu: CNC kontrollü hareket yapısı, kalınlık kontrol algoritması ve senkron hareket kontrolüyle tekrarlanabilir üretim. Kontrol CODESYS tabanlıdır.
 0:34
CNC Router Kontrol Sistemi: Mobilya Paneli, Kompozit ve MDF Kesim
ONX Control'ün kontrol sistemini kurduğu CNC router'lardan saha görüntüleri: MDF ve mobilya paneli kesimi, kompozit kontur, menteşe delikleri. G-kodu ve look-ahead hız planı X CNC Library ile, kontrol endüstriyel PC üzerinde CODESYS Control RTE ile, eksenler EtherCAT servo sürücülerle çalışır.
 0:36
Tissue Sarma Hattı: Non-Stop Sarıcı, Log Saw ve Masura Makinesi (Kenya)
ONX Control'ün kontrolünü yaptığı tissue (havlu ve tuvalet kağıdı) sarma hattından Kenya saha görüntüleri: ana bobin açıcı, servo perforasyon, non-stop sarıcıda yeni masuraya geçiş, masura makinesi ve log biriktirme. Kontrol CODESYS ile; koparma anı yaprak sayısı ve perfore açısıyla hesaplanır, kağıt her seferinde perfore hattından kopar.
 2:56
17 Eksen Kek Paketleme Hattı
17 eksenli kek paketleme hattından saha görüntüsü: ürünler akıllı bant ve asker zinciriyle yatay paketleme makinesine faz senkronize beslenir.
 1:25
Çift Kafalı Uçar Testere
Çift kafalı uçar testere uygulamasından saha görüntüsü: testere arabası boru ve profil hattının hızına senkronize olarak hattı durdurmadan kesim yapar.
 0:52
Çift Kafalı Uçar Makas Kontrolü (CODESYS SoftMotion CNC)
Çift kafalı uçar makasın CODESYS SoftMotion CNC ile kontrolü: kesim arabası hat hızına elektronik kamla senkronize olur.
 0:40
Döner Bıçak (Rotary Knife) Otomasyonu: Servo Senkronizasyon
Döner bıçağın akan malzemeye servo ile senkronize olarak kestiği bir ONX Control uygulaması.
 0:39
Döner Makas Kontrolü: CODESYS RTE ve EtherCAT
Döner makas kontrolünün CODESYS Control RTE ve EtherCAT ile senkronize yapıldığı bir ONX Control uygulaması.
 0:30
Döner Bıçak 15 mm: Çift Motorlu CODESYS RTE ve EtherCAT Uygulaması
Çift motorlu bir döner bıçak uygulaması; kontrol CODESYS Control RTE ve EtherCAT ile.
 1:30
Gerginlik Kontrollü Sarıcı Uygulaması
Gerginlik kontrollü bir sarıcı uygulamasından saha görüntüsü.
 0:14
CNC Router: CODESYS SoftMotion CNC Tabanlı Kontrol
CODESYS SoftMotion CNC tabanlı bir CNC router kontrolü.
 2:40
3 Eksen CNC Router: CODESYS SoftMotion CNC Uygulaması
3 eksenli bir CNC router'ın CODESYS SoftMotion CNC ile kontrolü.
 0:49
Tam Otomatik Boru Bükme Makinesi: CODESYS Tabanlı Kontrol
Tam otomatik bir boru bükme makinesinin CODESYS tabanlı kontrol sistemiyle çalışmasından saha görüntüsü.
 0:37
Dört Köşe Kaynak, Robot ve Temizleme Hattı
Dört köşe kaynak, robot ve temizleme hattı uygulamasından saha görüntüsü.
 1:04
Termoform Paketleme Makinesi
Termoform paketleme makinesi uygulamasından saha görüntüsü.
 1:22
Hızlı Şişe Doldurma Makinesi Otomasyonu
Hızlı bir şişe doldurma makinesinin otomasyonundan saha görüntüsü.
 1:57
CODESYS ile PLC Programlamanın Temelleri
CODESYS ile PLC programlamanın temellerini anlatan eğitim serisinin ilk bölümü.
 1:55
ONX Control Kurumsal Tanıtım: PC Tabanlı Otomasyon, Servo ve Hareket Kontrolü
ONX Control'ün 2013'ten bu yana makine üreticilerine sunduğu PC tabanlı otomasyon, servo ve hareket kontrolü, iki dakikada. Videodaki tüm makineler gerçek saha uygulamalarıdır: uçar makas, döner bıçak ve boru bükme hatları, paketleme ve gıda, kablo ekstrüzyonu ve tekstil, tissue sarma, CNC router ve doğrama makineleri. Kendi yazılımımız X CNC Library, CODESYS ve EtherCAT; resmi iş ortaklıkları (CODESYS, Nidec Drives, ESTUN, CREVIS, NEXCOM) ve 18 ülkedeki projeler.
 1:07
Motor Boyutlandırma ve Servo Motor Seçimi: Ücretsiz Hesaplama Aracı
ONX Motion Sizing ile bir vidalı mil ekseninin motor boyutlandırması, bir dakikada. Videoda: mekanizma seçimi, yük (50 kg araba, Ø25 mm, 20 mm hatveli bilyalı vida), hareket profili (0,6 s'de 300 mm, 1/3 trapez, 0,4 s bekleme), redüksiyon zinciri, güvenlik payları ve atalet oranı sınırı; ardından tepe ve RMS tork, motor hızı, atalet oranı ve uygun servo motorlar, metrik ile inç-pound arasında geçiş ve sayfadaki formüller, örnek hesap ve SSS. Araç ücretsizdir, kayıt gerektirmez.
 6:43
Servo Motor ve Step Motor Farkı: Hangisi Seçilmeli?
Servo motor ile step motor farkı: açık çevrimde adım sayma ile enkoderli kapalı çevrim, tork-hız eğrileri ve seçim (İngilizce anlatım, 6:43). Step motor darbe sayarak açık çevrimde çalışır; yük ya da ivme fazla gelirse adım kaçırır ve kontrolcü bunu bilmez. Servo motor enkoderle konumu ölçer (23 bit enkoder turda 8.388.608 konum çözer) ve sürücüdeki konum, hız ve akım döngüleriyle hatayı düzeltir. Videoda tork-hız eğrileri, karşılaştırma tablosu, hangisinin ne zaman seçileceği, ONX sahasından uçar makas ve 17 eksen kek hattı görüntüleri ve motor boyutlandırma rehberindeki vidalı mil örneği var: 2250 d/dk, J_L 8,08 kg·cm²; 0,4 kW düşük ataletli motorda atalet oranı 33, 0,75 kW orta ataletli motorda 4,9.
 5:52
VFD Nasıl Çalışır? Frekans İnvertörü Anlatımı
Frekans invertörü (VFD) nasıl çalışır: doğrultucu, DC bara, IGBT evirici, PWM, kontrol modları, enerji tasarrufu, frenleme ve harmonikler (İngilizce anlatım). Asenkron motorun hızı frekansa bağlıdır (n = 120·f/p; 4 kutuplu motor 50 Hz'de 1500 d/dk). VFD içinde doğrultucu, DC bara (400 V şebekede yaklaşık 560 V DC) ve IGBT'li evirici vardır; PWM ile motora yeni bir üç faz üretir. Videoda V/f, sensörsüz vektör ve kapalı çevrim vektör kontrol, pompa ve fanlarda küp yasası (%80 hızda yaklaşık %51 güç), frenleme ve rejenerasyon (rampa, fren direnci, aktif ön uç), harmonikler ve kurulum ipuçları anlatılır.
 5:13
PID Kontrol Nasıl Çalışır? Ayar ve Sarıcı Gerginliği
PID kontrolün P, I ve D terimleri, döngü ayarı ve sarıcı gerginlik kontrolünde ileri besleme ile PID (İngilizce anlatım, altyazılı, 5:13). Aynı benzetimli süreçte adım yanıtı: yalnız P kalıcı sapma bırakır, kazanç arttıkça aşım başlar; I sapmayı siler ama aşım ekler ve anti-windup ister; D aşımı söndürür ama gürültüyü büyüttüğü için filtrelenir. Ayar: adım testi (kazanç, ölü zaman, zaman sabiti), önce P sonra I, gerekirse D, çıkış sınırları ve trend kaydı. Sarıcıda motor torku T = F·r/(i·η): çaptan hesaplanan ileri besleme işin çoğunu yapar, PID dans kolu ya da yük hücresiyle kalanı düzeltir; konik gerginlik ve ONX sahasından gerginlik kontrollü sarıcı görüntüsü.
 6:07
Kablo Kesit Hesabı Nasıl Yapılır? IEC 60364'e Göre Beş Kontrol
IEC 60364'e göre kablo kesitinin beş kontrolü, 80 m uzaktaki 22 kW'lık bir motor örneğiyle (İngilizce anlatım, altyazılı, 6:07): akım taşıma kapasitesi (aynı 16 mm² bakır PVC kablo boruda 52–62 A, duvara kelepçeli 76 A, delikli tavada 80 A; 40 °C'de 0,87 ve üç devrede 0,82 katsayısıyla 57 A), aşırı yük koruması (I_B ≤ I_n ≤ I_z), gerilim düşümü (aydınlatma %3, diğer yükler %5; motor kalkışında ayrıca), kısa devre dayanımı (k²S² ≥ I²t; 15 kA ve 20 ms'de bakır XLPE için en az 14,8 mm²) ve arıza döngüsü (C 50 A şalter için 6 mm²'de en uzun hat 48 m, 10 mm²'de 81 m). Harmoniklerde nötr akımı ve örnek: yalnız akıma bakınca 6 mm² yeterken şalter ve arıza döngüsü 10 mm² ister.
 8:01
DC Motordan AC Motora Dönüşüm: Retrofit, Vektör Kontrol ve Geri Ödeme
DC motor tahrikini AC'ye dönüştürmek mi, DC motoru koruyup sürücüyü yenilemek mi (İngilizce anlatım, Türkçe altyazılı, 8:01)? DC motorda tork endüvi akımını (T = k·Φ·I_a), hız endüvi gerilimini izler; temel hızın üzerinde alan zayıflatılır. DC'nin maliyeti: fırça ve komütatör aşınması, tristörlü sürücüde hızla düşen güç katsayısı, eskiyen sürücüler ve kıvılcım. Kapalı çevrim vektör sürücü stator akımını akıyı belirleyen I_d ve torku üreten I_q bileşenlerine ayırır; sıfır hızda tam tork, temel hıza kadar sabit tork, üstünde sabit güç (AC motorun kırılma momenti sınırına kadar). Dönüşümden önce: temel hızdaki tork ve en yüksek hızdaki güç, düşük hızda ayrı fanla soğutma, mekanik uyum, takojeneratör yerine enkoder; dört bölgeli DC sürücü şebekeye rejenerasyon yapar, diyot doğrultuculu AC sürücü yapamaz (fren direnci ya da aktif ön uç); ekranlı kablo, yalıtımlı rulman. Örnek (hesaplayıcının varsayılan girdileri): 90 kW mil gücü, %84 yerine %94 verim, yılda 6.600 saat → enerji 10.532 €, toplam yıllık kazanç 35.532 €, 39.000 € net yatırımla geri ödeme 13,2 ay.
 7:22
Enkoder Nedir? Artımsal ve Mutlak Enkoder, Çözünürlük ve Sinyaller
Enkoder nasıl çalışır ve hangisi seçilmeli (İngilizce anlatım, Türkçe altyazılı, 7:22)? Optik ve manyetik enkoderler; artımsal enkoderde 90 derece kaydırılmış A ve B kanalları yönü verir, Z her turda bir referans darbesidir, her kenar sayılınca 2.500 çizgi turda 10.000 sayım eder. Artımsal eksen enerji kesilince konumunu kaybeder ve referansa gitmelidir; Gray kodlu mutlak enkoder konumu açılışta bilir, çok turlu olan turları dişliyle ya da pilli sayaçla sayar. Çözünürlük: 17 bit 131.072, 20 bit 1.048.576, 23 bit 8.388.608 sayım/tur (derece başına 364 / 2.913 / 23.302); 1 d/dk'da 17 bit milisaniyede yaklaşık 2, 23 bit yaklaşık 140 sayım ilerler, bu yüzden düşük hızda hareket çok daha düzgündür. Çözünürlük hassasiyet değildir. Sinyaller: TTL/RS-422, HTL, SinCos, SSI, EnDat, Hiperface, BiSS ve resolver. Motor enkoderi ile ölçüm tekerleği farkı ve ONX sahasından 15 mm sac döner makas (bıçağın ana ekseni hat enkoderi, 10–80 m/dk, ±0,5 mm); seçim için beş kontrol.
 8:15
CNC Nedir? CNC Tezgâhı Nasıl Çalışır
CNC (bilgisayarlı sayısal kontrol) nedir ve bir CNC tezgâhı çizimi nasıl parçaya dönüştürür (İngilizce anlatım, Türkçe altyazılı, 8:15)? Delikli şeritli NC'den bilgisayarlı CNC'ye geçiş; kontrol zinciri: CAD → CAM → G-kodu → CNC kontrolör → interpolatör → servo sürücü → motor → eksen. İnterpolasyon yolu her çevrimde her eksen için bir konum hedefine çevirir (6 m/dk'da takım 1 ms'de 0,1 mm ilerler); servo sürücü hedefi enkoderden gelen gerçek konumla karşılaştırır ve konum, hız ve akım döngüleriyle takip hatasını düzeltir. 3, 4 ve 5 eksenli tezgâhlar ve RTCP; freze, torna, router, plazma, lazer, su jeti, punç pres ve tel erozyon; tezgâhın parçaları; çözünürlük, tekrarlanabilirlik ve doğruluk farkı; PC tabanlı CNC'de gerçek zaman ve jitter. ONX X CNC Library'nin laboratuvar testinden 139.882 satırlık 5 eksen türbin programı (sanal eksenler) ve ücretsiz DXF → G-code dönüştürücü.
 8:27
G-Kodu Nedir? CNC Programlama Satır Satır
G-kodu nedir ve CNC kontrolör onu nasıl okur (İngilizce anlatım, Türkçe altyazılı, 8:27)? RS-274 / ISO 6983 tabanlı düz metin: her satır bir blok, her sözcük bir harf ve sayı (N, G, M, X/Y/Z, I/J/K, F, S, T). Modal komutlar; G0 hızlı konumlama ve G1 doğrusal ilerleme; I/J ya da R ile G2/G3 yaylar ve G17/G18/G19 düzlemleri; G20/G21 birimler, G90 mutlak ve G91 artımsal konumlama; G54–G59 iş ofsetleri ve G53; G43 H takım boyu ve G41/G42/G40 D kesici yarıçap telafisi; M3/M4/M5, M6, M8/M9, M0/M1 ve M30. 80 × 50 mm, R10 köşeli bir plaka için eksiksiz program satır satır; CAM ve post-processor'ün lehçeye göre G-kodu yazması; kontrolörde yorumlayıcı, look-ahead ve interpolatör. Anlatılan kodlar genel ISO/Fanuc tarzıdır; her kontrolörün lehçesi farklıdır (X CNC'de ilerleme mm/s).